- インバータを据え付けたけれど、パラメータが数百あってどこから触ればいいかわからない
- そもそも「パラメータ」「基底周波数」「電子サーマル」が何のことかわからない
- 前の人の設定をまねしたら、うまく動かない
- インバータの設定とは何をすることか(新しい車に乗る前の準備のたとえで)
- 最初に触る10項目と、その順番の理由
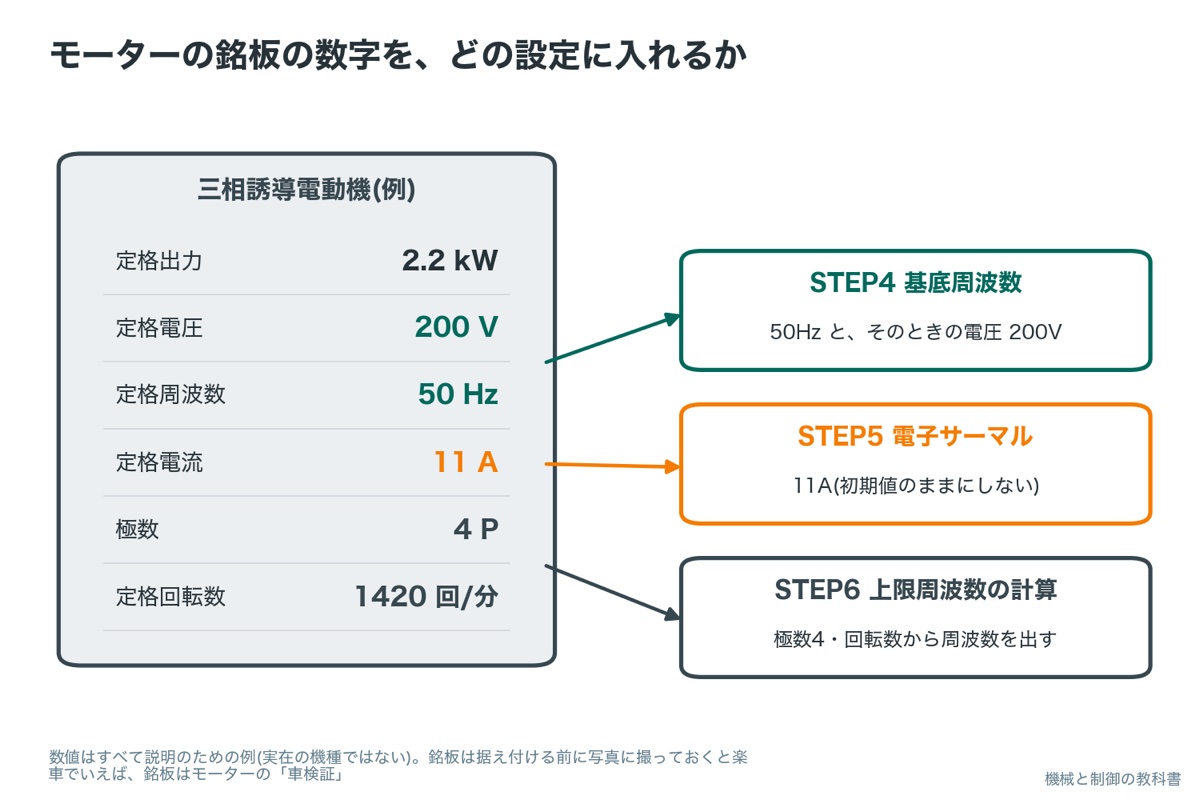
- モーターの銘板のどの数字を、どの設定に入れるか
- 基底周波数・上限周波数・加速時間の計算(式の出どころから)
- メーカーの対応表とチェックリスト
この記事では、インバータの設定を新しい車に乗る前の準備にたとえて、最初から最後まで車の話で説明します。インバータを「モーターのアクセル」と考えると、設定とは、そのアクセルを自分の車に合わせる作業です。上から順に読めば、最後は自分で10項目を設定できるように並べました。
インバータの設定は、新しい車に乗る前の準備と同じで、「前の設定を消す → モーターの情報を教える → 守り(モーターの保護・速さの上限と下限) → 加速と減速の時間 → だれが運転するか(指令の場所)」の順に進めます。最初に触るのは10項目ほどで、残りの数百のパラメータは初期値のまま試運転してから、必要なものだけ直します。
- 三菱電機 FR-E800:シンプルモードのパラメータ Pr.0〜Pr.9
- 安川電機 GA700:b1・C1・d2・E1・E2・L1
- 三菱電機 FR-E800 Basic operation
- 安川電機 GA700 Technical Manual b1
- 安川電機 GA700 Technical Manual C1
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
- そもそも「インバータの設定」って何?乗る前のシート合わせです
- なぜ設定が要るの?初期値のままだと困る3つのこと
- 順番の考え方:守りを固めてから、キーを回す
- 最初に触る10項目と、その順番
- STEP1〜3:前の設定を消し、自分のモーターを教える
- STEP4 基底周波数:シートの位置をモーターに合わせる
- STEP5 電子サーマル:水温計の警告を、自分のモーターに合わせる
- STEP6・7 上限と下限:スピードリミッターと最低速度
- STEP8 加速時間と減速時間:ペダルの踏み方を決める
- STEP9・10 指令の場所:だれが運転するかを決め、試し乗りする
- 仕事で使うとき1:メーカーのパラメータ対応表
- 仕事で使うとき2:やりがちな間違いと、チェックリスト
- よくある質問
- まとめ:インバータの設定は、乗る前の準備。守りを固めてからキーを回す
そもそも「インバータの設定」って何?乗る前のシート合わせです
インバータは、モーターの回る速さを変える装置で、車でいえばアクセルです。ただ、買ったばかりのインバータは、どんなモーターがつながり、どの速さまで回してよいのかを知りません。
そこで「つないだモーターはこれです」「この速さより速く回さないで」といった情報を数字で教えます。これがインバータの設定です。
新しい車に乗るとき、シートとミラーを合わせ、シートベルトを締めてから走り出しますね。ちょうどよい合わせ方は、乗る人によって違います。インバータも同じで、つないだモーターと動かす機械に合わせて、乗る前の調整をするのが設定です。
インバータの中には、調整のつまみが番号つきで並んでいます。このつまみ1つ1つをパラメータと呼びます。たとえば「上限周波数」には「これより速く回さない」数字を入れます。
パラメータの番号はメーカーごとに違います(「Pr.1」「d2-01」など)が、役目はどの社もほぼ同じです。
この表の見方:左の車の準備が、右のインバータの設定に当たります
| 車のたとえ | 本物のインバータでは |
|---|---|
| 車の調整のつまみ(シート・ミラー・リミッター) | パラメータ(番号つきの設定の項目) |
| 前の持ち主の設定を元に戻す | 初期化(工場出荷の値に戻す) |
| 車検証を見て自分の車を知る | モーターの銘板を読んで、その数字を入れる |
| シートの位置を体に合わせる | 基底周波数をモーターに合わせる |
| 水温計の警告ランプ | 電子サーマル(モーターの熱の見張り) |
| スピードリミッターと最低速度 | 上限周波数と下限周波数 |
| ペダルの踏み方(じわっと・急に) | 加速時間と減速時間 |
| だれが運転するか(自分・代わりの人) | 指令の場所(操作パネル・外のスイッチ・PLC) |
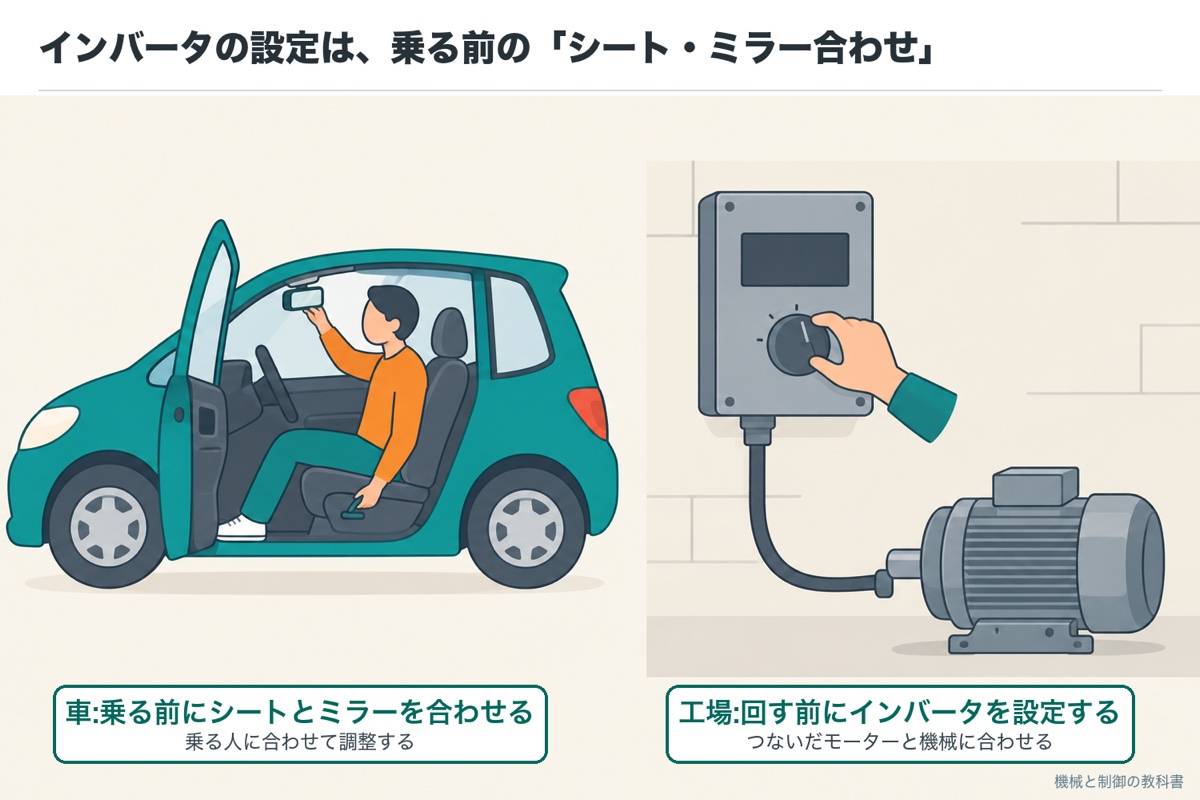
なぜ設定が要るの?初期値のままだと困る3つのこと
インバータには、買ったときから値が入っています。これを初期値(工場出荷の値)と呼びます。
初期値は、新車のシートが「平均的な体格の人」向けの位置になっているようなものです。たまたま体格が合えばそのまま乗れますが、合わなければペダルに足が届かなかったり、ミラーに後ろが映らなかったりします。
初期値のまま回すと、①熱の見張りがインバータの大きさを基準にしていてモーターを守れない、②速さの上限が高いままで機械が回りすぎる、③指令を受ける場所が違って外のスイッチで動かない、の3つが起きやすくなります。
でも、触るのは「10個」だけでいい
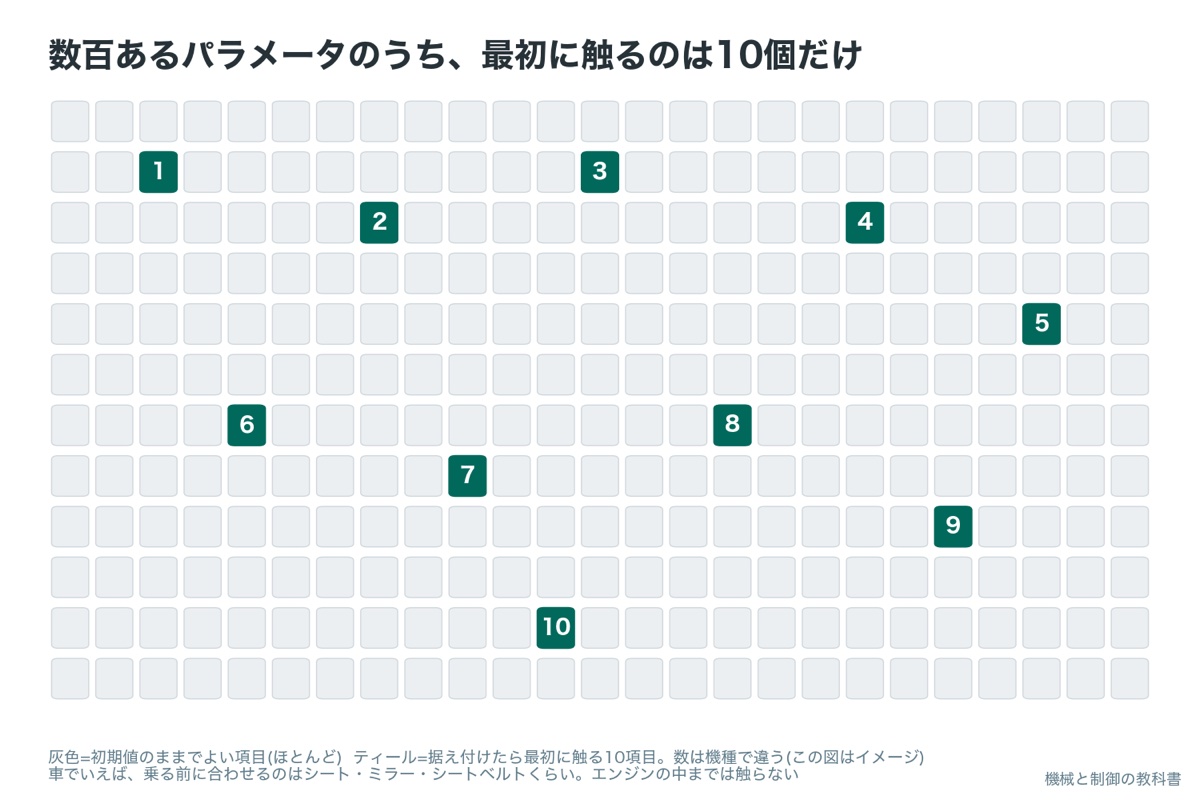
ここで「数百もあるパラメータを全部合わせるの?」と心配になった方へ。その必要はありません。据え付けてすぐに触る必要があるのは10項目ほどです。残りのほとんどは、初期値のままでふつうに動くように作られています。
車でも、乗る前に合わせるのはシートやミラーくらいで、エンジンの中まで触る人はいません。つまり、大事な10個を、正しい順番で合わせることが、インバータの設定のすべてです。
順番の考え方:守りを固めてから、キーを回す
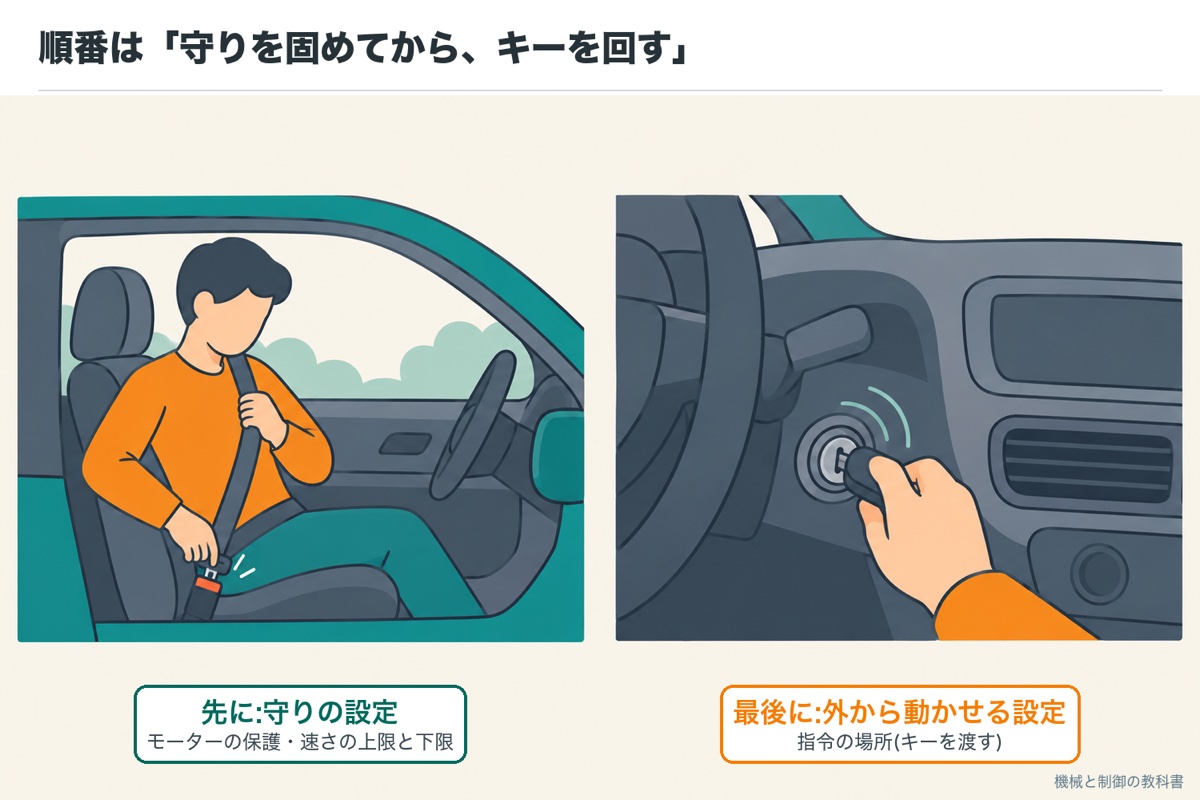
10項目をどの順で触るかには、はっきりした考え方があります。それは、動かせるようにする前に、守りを固めることです。
車に乗ったら、シートベルトを締め、ミラーを合わせてから、最後にキーを回してエンジンをかけますね。キーを先に回して走り出してから、運転しながらシートベルトを探すのは危険です。インバータも同じで、外から運転できるようにする設定(キーを回す)は、守りの設定(シートベルト)をすべて終えてから入れます。
インバータは、指令を受け取れる状態になった瞬間から、外のスイッチや PLC(機械を自動で動かす小さなコンピューター)の信号で動き出すことがあります。そのとき速さの上限が入っていなければ、指令のまちがい1つで機械が速く回りすぎます。
つまり、順番を守るのは「設定の途中で事故を起こさないため」です。最後にキーを回すまでは、インバータは操作パネルから試しに回すだけにしておきます。
最初に触る10項目と、その順番
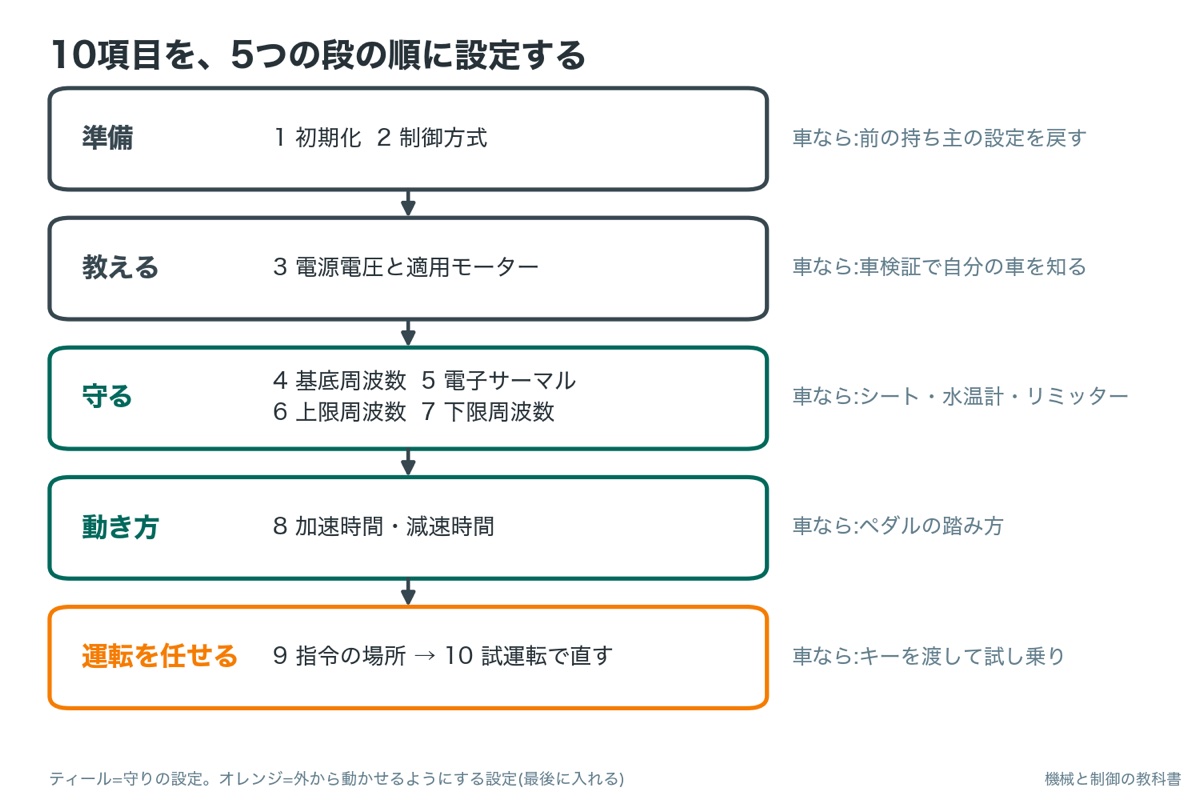
ここで、10項目を触る順に並べます。4列目の「なぜこの順か」が、この記事でいちばん大事なところです。
この表の見方:上の行から順に設定します。4列目は「この行を前の行より後にする理由」です
| 順 | 項目 | 何を決めるか | なぜこの順か |
|---|---|---|---|
| 1 | 初期化 | 工場出荷の値に戻す | 残った設定の上に足さないため |
| 2 | 制御方式 | モーターの回し方の方式 | 方式で初期値が変わる項目があるため |
| 3 | 電源電圧と適用モーター | 電源の電圧・モーターの種類 | 守りの判断の土台になる値 |
| 4 | 基底周波数 | モーターの銘板の定格周波数(50Hz か 60Hz)に合わせる | モーターに正しい電圧をかけるため |
| 5 | 電子サーマル | モーターの熱の見張りの基準(銘板の定格電流) | 回す前に守りを入れる |
| 6 | 上限周波数 | これより速く回さない値 | 指令をまちがえても回りすぎないため |
| 7 | 下限周波数 | これより遅く回さない値 | 遅すぎる運転での熱のこもりなどを防ぐため |
| 8 | 加速時間・減速時間 | 何秒で速くするか・止めるか | 急な動きで止まる(トリップ)のを防ぐため |
| 9 | 指令の場所 | 回す・止める・速さの指示をどこから受けるか | これを入れると外から動くので最後 |
| 10 | 試運転のあとで直す項目 | 力の足し方・音の高さなど | 必要なものだけ直すため |
次の段からは、STEP ごとに「何を入れるのか」「その数字はどこから来るのか」を見ていきます。
STEP1〜3:前の設定を消し、自分のモーターを教える
STEP1 初期化:前の持ち主の設定を戻す
新品なら飛ばしてかまいません。ほかの設備から外してきたインバータや中古品には、前の設備の設定が残っています。これを工場出荷の値に戻すことを初期化と呼びます。
中古車に、前の持ち主のシート位置やラジオの局が残っている状態です。
初期化のやり方は機種で違い、通信の設定まで消えるやり方もあります。取扱説明書で「どこまで消えるか」を確かめてから行います。
設定を始める前に、そのインバータが新品か、ほかの設備から流用したものかを確かめます。流用品や中古は前の設備の設定が残っているので、最初に初期化(パラメータを工場出荷の値に戻すこと)をしてから始めます。前の設定の上に足していくと、どの値が意図したもので、どれが残りものなのか、あとで誰にもわからなくなるからです。
STEP2 制御方式:走りのモードを選ぶ
モーターの回し方の方式で、いちばん単純なのは、周波数に比例して電圧を上げるV/f 制御です。センサレスベクトル制御は、電流から回り方を推しはかり、ゆっくりでも力を出しやすくする方式です。
ファン・ポンプ・ふつうのコンベアなら、V/f 制御で足りることが多いです。ベクトル制御を選ぶと、モーターの性質を自動で測るオートチューニングが要る機種が多く、手順が1つ増えます。
STEP3 電源とモーターの情報:車検証を読む
モーターの側面の銘板(金属の板)が、モーターの「車検証」です。設定に使う数字の多くは、ここから書き写します。
この表の見方:左の列の数字を銘板から書き写し、右の列の設定に入れます
| 銘板の項目(数値は例) | 使う設定 |
|---|---|
| 定格電圧(200V)・定格周波数(50Hz) | STEP4 基底周波数とその電圧 |
| 定格電流(11A。ふつうに働くときの電流) | STEP5 電子サーマル |
| 極数・定格回転数(4P・1420 min⁻¹) | STEP6 上限周波数の計算 |
電源電圧と適用モーター(汎用のモーターか、ゆっくりでも冷える専用のモーターか)の入れ方は社によって違います(後半の対応表)。銘板は据え付けたあとでは読みにくくなるので、据え付ける前に写真を撮っておきます。
STEP4 基底周波数:シートの位置をモーターに合わせる
インバータは、モーターの速さを変えるとき、波の速さ(周波数)だけでなく電圧も一緒に変えています。ゆっくり回すときは電圧を低く、速く回すときは電圧を高くします。この電圧の上げ方の「満タンになる点」を決めるのが、基底周波数です。
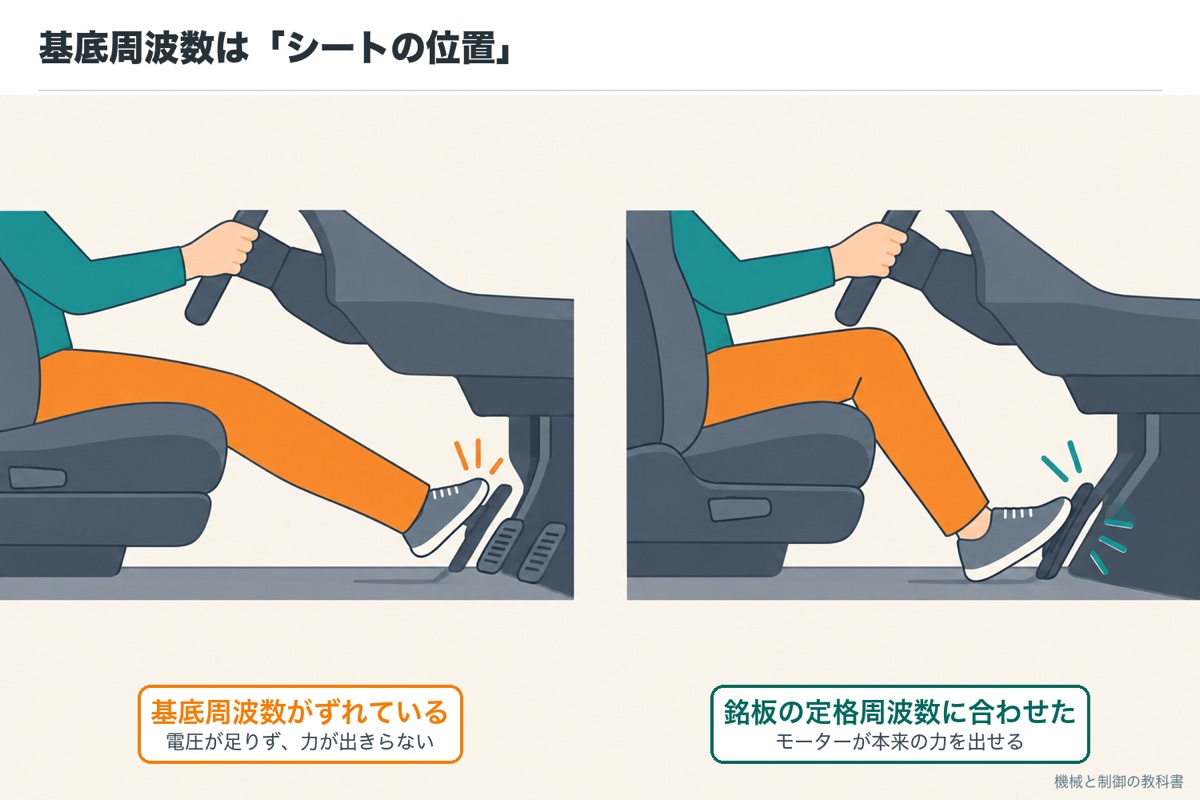
基底周波数は、運転席のシートの位置のようなものです。シートが体に合っていれば、アクセルを奥まで踏みこめて、車は本来の力を出せます。シートが後ろに下がりすぎていると、足が届かず、どんなにがんばってもペダルを踏みきれません。インバータも、基底周波数がモーターに合っていないと、モーターが本来の力を出せなくなります。
モーターの銘板の定格周波数は、日本では 50Hz か 60Hz のどちらかが多いです。三菱電機の FR-E800 では、基底周波数(Pr.3)の初期値は 60Hz です。つまり、50Hz のモーターをつないだときは、50Hz に直す必要があります。
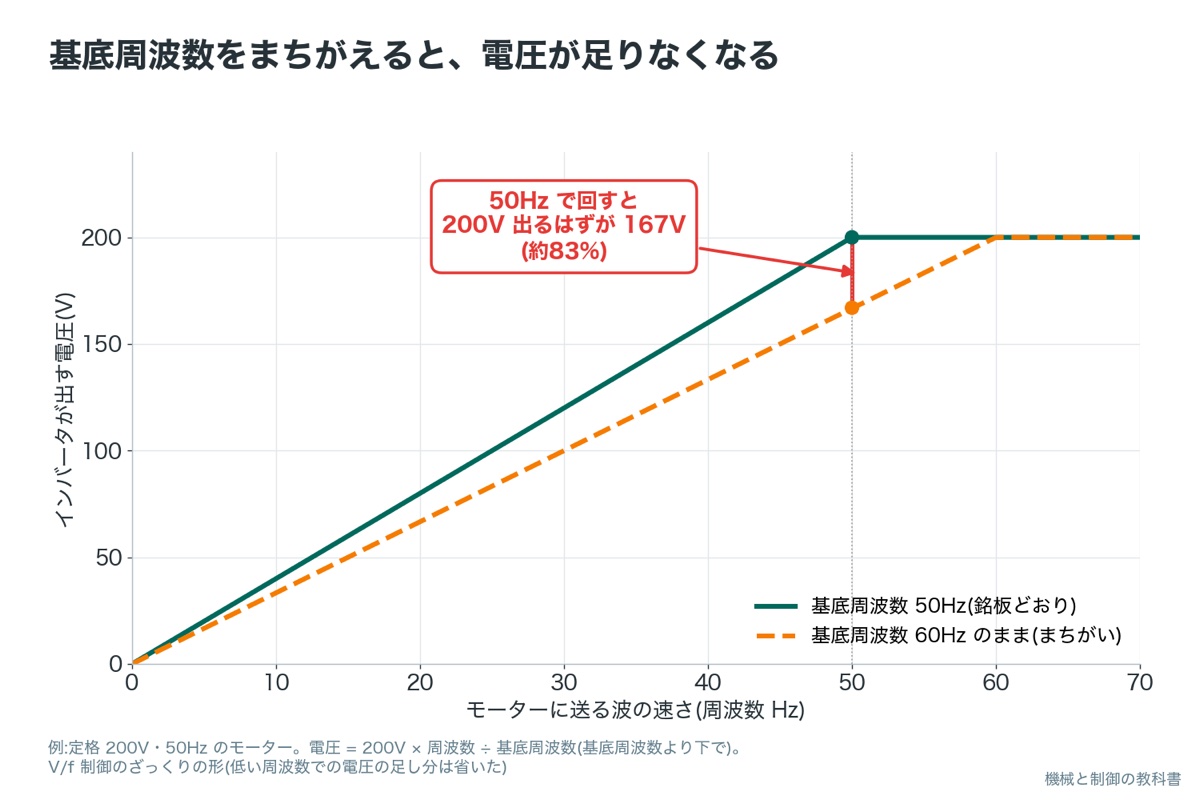
三菱電機の異常表示のページでも、加速中に電流が増えすぎて止まる異常(E.OC1)の原因の例に「定格周波数が 50Hz のモーターに、基底周波数が 60Hz」が挙がっています。なぜかを計算してみます。
計算1:基底周波数をまちがえると、電圧はいくつ足りなくなる?
50Hz 用のモーターを「基底周波数 60Hz」のまま回すと、電圧がどれだけ足りなくなるかを見ます。「なぜ力が出ずに電流だけ増えるのか」が納得できます。
- モーターの中では、電気で磁石の力(磁束)を作り、その力で軸を回しています。ざっくり言うと、この磁石の強さは「電圧 ÷ 周波数」で決まります(本当は巻線の抵抗なども効きますが、ここでは省きます)。
- そこで V/f 制御のインバータは、電圧 ÷ 周波数をいつも同じ値に保つように電圧を上げ下げします。V/f の「V」は電圧、「f」は周波数です。
- その「同じ値」を決めるのが基底周波数です。基底周波数のときにモーターの定格電圧になるので、比は「定格電圧 ÷ 基底周波数」です。
- よって、ある周波数 f のときの電圧は、V = 定格電圧 × f ÷ 基底周波数になります(f が基底周波数より低い間)。
この表の見方:式に出てくる文字を1つずつ説明します
| 記号 | 意味(やさしく言うと) | 単位 |
|---|---|---|
| V | その周波数のときにインバータが出す電圧 | V(ボルト) |
| V定格 | 基底周波数のときに出す電圧(モーターの定格電圧に合わせる) | V(ボルト) |
| f | いまモーターに送っている波の速さ(周波数) | Hz(ヘルツ。1秒あたりの波の数) |
| f基底 | 基底周波数(電圧が満タンになる周波数) | Hz(ヘルツ) |
単位は「V × Hz ÷ Hz」で Hz どうしが消え、V(ボルト)が残ります。電圧の式として、つじつまが合っています。
V = 200 V × 50 Hz ÷ 50 Hz
V = 200 V × 1 = 200 V
V = 200 V × 50 Hz ÷ 60 Hz
V = 200 V × 0.833 = 167 V
200 V − 167 V = 33 V
167 V ÷ 200 V = 0.83 → 約83%
電圧が約8割しかかからないと、モーターの力のもとになる磁石も約8割の強さになります。同じ荷物を動かすには、足りない分を電流で補うしかないので、「力が出ないのに電流だけ増えて、加速中に止まる」ことが起きます。桁の確かめ方は「50 と 60 の比(5/6)だけ電圧が下がる」=約2割の不足、と覚えておけば十分です。
この計算を、動く図で確かめます。基底周波数を 50Hz と 60Hz で切り替えると、モーターにかかる電圧の線がどう変わるかがわかります。
動かして確かめる
計算1と同じ、50Hz・200V のモーターをつないでいます。基底周波数の設定を選んで「加速してみる」を押すか、周波数のつまみを動かしてください。灰色の点線がモーターがほしい電圧、緑の線がインバータが実際に出す電圧です。
いまの様子:
動きは説明のための作り物です(電圧=200V×周波数÷基底周波数のまっすぐな線で描いています。実際の機種では、低い周波数で電圧を少し足す設定(トルクブースト)なども効きます)。
見てほしいのは、60Hz(初期値のまま)を選んだときのオレンジの帯です。周波数をどこに動かしても、出す電圧はほしい電圧の約83%で、50Hz にだけ足りないのではなく、加速の途中ずっと足りません。
STEP5 電子サーマル:水温計の警告を、自分のモーターに合わせる
モーターは、電流が多い状態が続くと中の電線が熱くなり、最後は焼けてしまいます。そこでインバータは、電流と時間からモーターの熱さを計算で見張っています。この見張りの機能を電子サーマルと呼びます。
電子サーマルは、車の水温計の警告ランプです。もし警告の目盛りが大きなトラック向けになっていたら、小さな車のエンジンが熱くなっても、ランプはつきません。
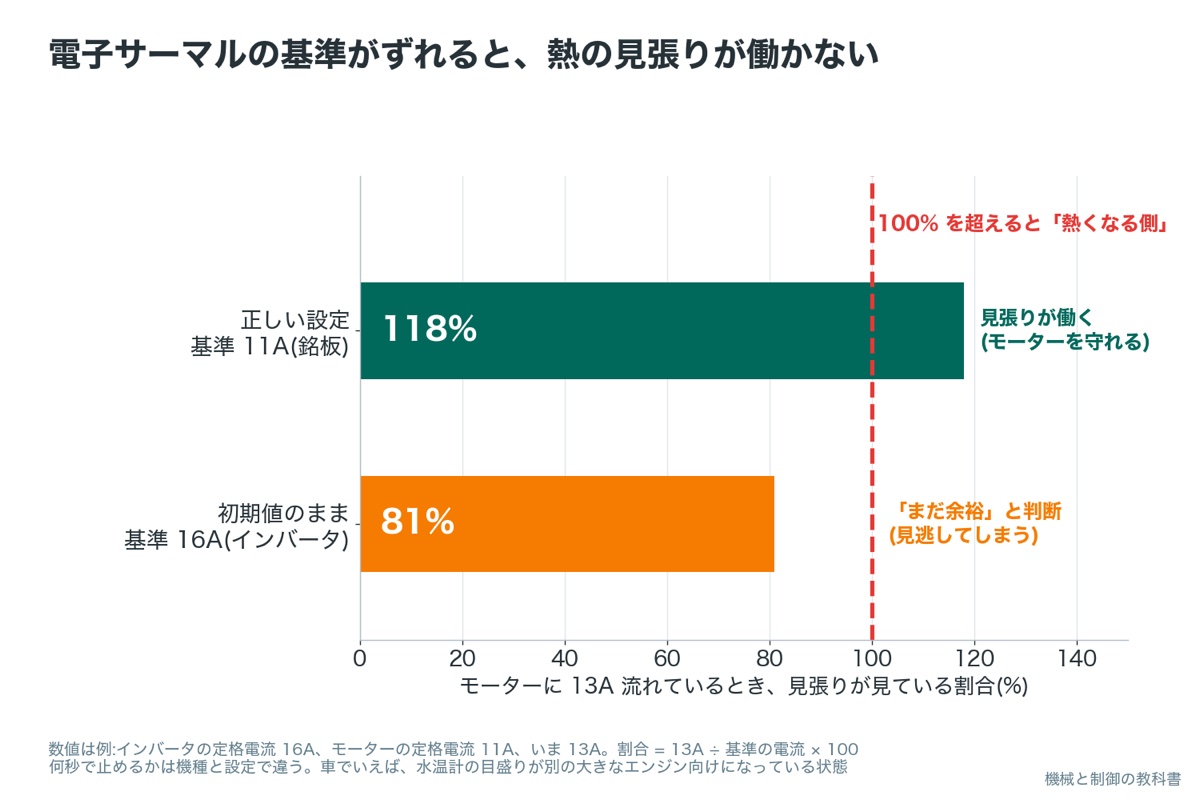
電子サーマルは、この状態で届くことがあります。三菱電機の FR-E800 では、電子サーマル(Pr.9)は「モーターの定格電流を入れる」項目で、初期値はインバータの定格電流です。インバータより小さなモーターをつなぐと、見張りの基準が大きすぎて、モーターが熱くなっても止めてくれません。
計算2:見張りの基準がずれると、どれくらい見逃す?
初期値のままだと、モーターに定格を超える電流が流れても見張りが「ふつう」と判断してしまうことを、数字で確かめます。
- 電子サーマルは、流れている電流が設定した電流の何%かで、熱くなる速さを判断します。100%を超えた状態が続くと、やがて止めます。
- だから比べる式は、割合(%)を出すふつうの割り算「いまの電流 ÷ 設定した電流 × 100」です。何秒で止めるかは機種の特性で決まります。
13 A ÷ 11 A × 100 = 118 % → 100%を超えている → 見張りが働く
13 A ÷ 16 A × 100 = 81 % → 100%より下 → ふつうと判断
同じ 13A でも、基準が 11A なら「定格オーバー」、16A なら「まだ余裕」。設定1つで守れるかどうかが逆になるので、試運転の前に必ず銘板の定格電流に直します。
1台で2台以上のモーターを回すときや極数の多いモーターは、電子サーマルでは守れません。モーターごとに外付けのサーマルリレー(電流で熱を見張る部品)を付けます(メーカーの資料)。
低い速さで長く回す機械では、適用モーター(保護の特性)の設定を必ず見ます。汎用のモーターは自分の軸に付いたファンで冷えているので、速さを落とすと冷え方も落ちます。電子サーマルはその分だけ早めに止める特性を持っていますが、定トルクモーター(低速でも冷える専用のモーター)をつないでいるのに汎用の設定のままだと、必要のないトリップが起きます。逆に、汎用モーターなのに定トルクの設定にすると、低速で守りが甘くなります。どちらに合わせるかは、モーターの銘板と仕様書で決めます。
- 三菱電機:Pr.9 の初期値はインバータ定格電流。多極・複数台は外部サーマルリレー
- 安川電機 GA700:E2-01・L1-01
- 三菱電機 FR-E800 Basic operation
- 三菱電機 FR-A800 異常表示
- 安川電機 GA700 Technical Manual E2
- 安川電機 GA700 Technical Manual L1
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
STEP6・7 上限と下限:スピードリミッターと最低速度
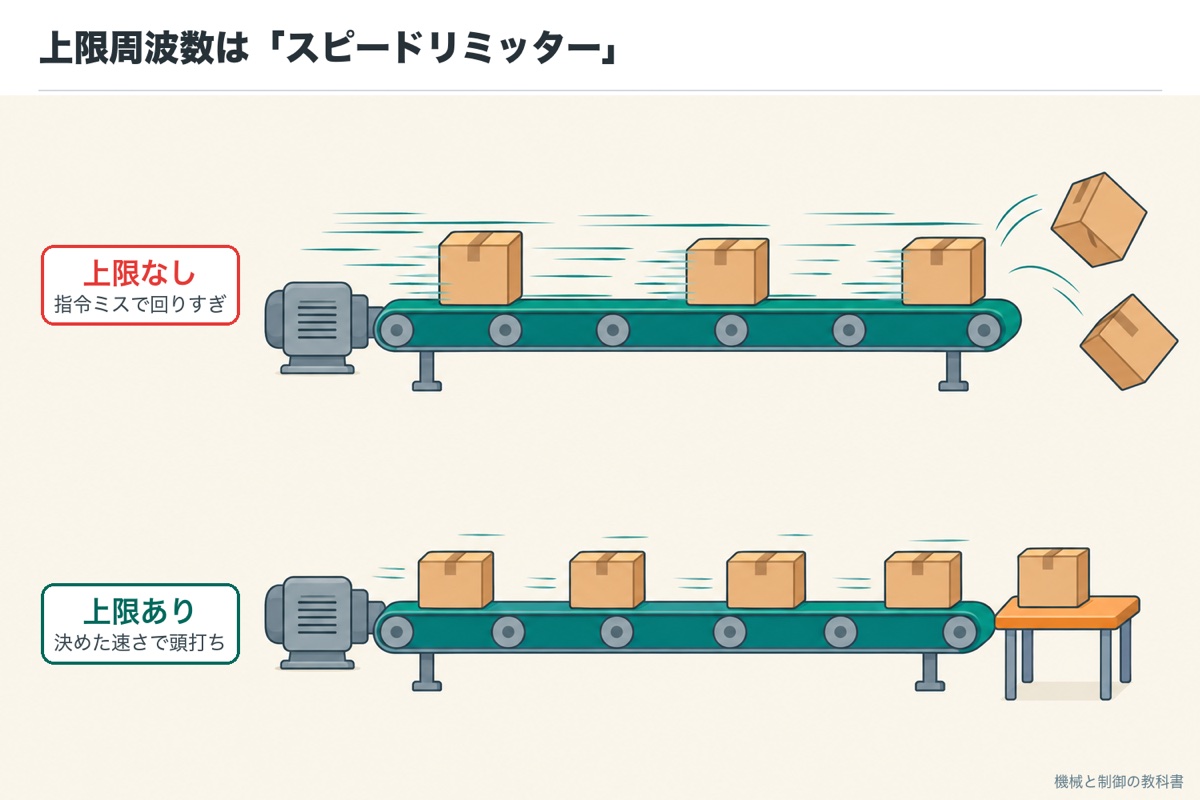
機械には、安全に動ける速さの範囲があります。コンベアを速くしすぎれば箱が飛び出します。そこで、インバータの側に柵を作っておきます。
上限周波数は、車のスピードリミッターです。うっかりアクセルを踏みこみすぎても、決めた速さで頭打ちになります。下限周波数は、高速道路の最低速度のようなものです。遅すぎる速さで走り続けないようにします。
上限周波数が大事なのは、指令のまちがいから機械を守れるからです。配線のまちがいやノイズ、PLC のプログラムのまちがいで、思ったより大きな速さの指令が届くことがあります。インバータの側に上限があれば、それでも機械は決めた速さより速くなりません。
下限周波数は、止めたつもりでゆっくり回り続ける・ゆっくり回し続けて冷え方が落ちる、を防ぎます。ただし「指令が0なのに下限の速さで回る」機種もあるので、指令が0のときの動きを取扱説明書で確かめます。
この表の見方:上限と下限の決め方を横に並べました。単位が Hz か%かは社によって違います
| 決め方の目安 | 上限周波数 | 下限周波数 |
|---|---|---|
| 何から決めるか | 機械がいちばん速く動いてよい速さ | 冷え方・製品の品質・止め方 |
| 入れ忘れると起きること | 指令のまちがいで機械を回しすぎる | 止めたつもりで低速で回り続ける・低速での熱のこもり |
| 初期値の例(三菱電機 FR-E800) | 機種の条件で違う(範囲 0〜120Hz) | 0Hz(制限なし) |
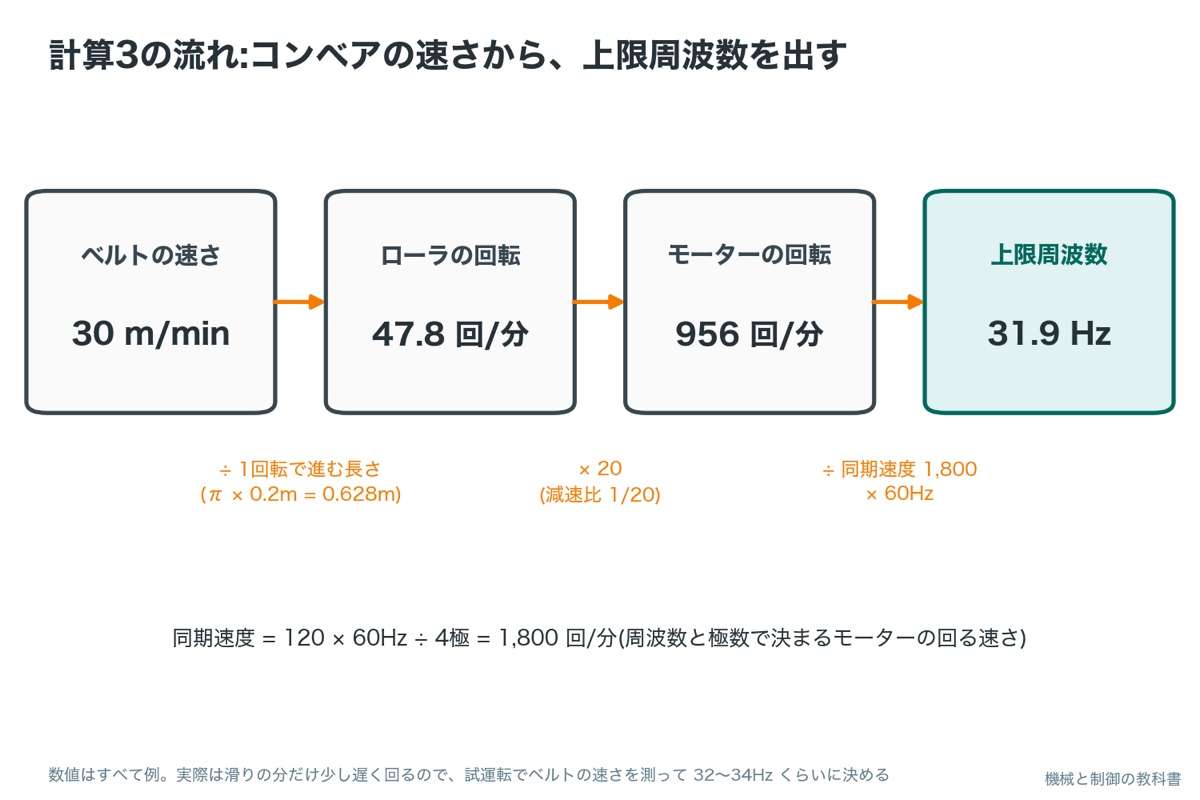
計算3:コンベアの最高速から、上限周波数を出す
上限周波数の値はカタログには書いてありません。機械がいちばん速く動いてよい速さから、モーターの周波数まで逆にたどって求めます。
- ローラが1回転すると、ベルトはローラの円周の長さだけ進みます。円周は「π(約3.14)× 直径」です。
- 1分に進む長さ(ベルトの速さ)を、1回転で進む長さで割ると、ローラが1分に何回転するかがわかります。
- モーターとローラの間に減速機(回転をゆっくりにする歯車)があると、モーターは減速比の分だけ速く回っています。減速比が 1/20 なら、モーターはローラの20倍の速さです。
- モーターの回る速さは、送る波の速さ(周波数)にほぼ比例します。比例の基準になるのが同期速度 N = 120 × f ÷ p です。2極のモーターでは、磁石の向きが波1回で1周します。f 回/秒なら 1分で 60f 回転です。極数 p が増えると、1周するのに波が p÷2 回要るので、60f を p÷2 で割って 120f÷p になります。
- 最後に「同期速度に対して、いくつの回転にしたいか」の比を、周波数に掛けます。
この表の見方:式に出てくる文字を1つずつ説明します
| 記号 | 意味(やさしく言うと) | 単位 |
|---|---|---|
| n・N | 回る速さ(1分に何回転するか。N は同期速度) | min⁻¹(毎分の回転数) |
| f | モーターに送る波の速さ(周波数) | Hz |
| p | モーターの極数(磁石の極の数。銘板の 4P なら4) | なし |
π × 0.2 m = 3.14 × 0.2 m = 0.628 m
30 m/min ÷ 0.628 m = 47.8 min⁻¹
47.8 min⁻¹ × 20 = 956 min⁻¹
120 × 60 Hz ÷ 4 = 1,800 min⁻¹
956 ÷ 1,800 = 0.531
60 Hz × 0.531 = 31.9 Hz
つまり、インバータが 32Hz くらいを出したときに最高速の 30 m/min になります。実際のモーターは同期速度より少し遅く回る(滑り)ので、計算の値は目安とし、試運転で測ってから 32〜34Hz くらいに決めます。桁の確かめ方は「最高速がモーターの全速(60Hz)のおよそ半分なら、上限もおよそ 30Hz」です。
モーターの回る速さと周波数・極数の関係は、同じ筆者が運営する電気のブログ shirasusolo.net の三相誘導電動機とはで図解しています。
STEP8 加速時間と減速時間:ペダルの踏み方を決める
決めた速さまで上げるのにかける時間が加速時間、止めるときの時間が減速時間です。
アクセルをじわっと踏めばゆっくり加速し、ベタ踏みすれば急加速します。急加速・急ブレーキは車にも荷物にも負担です。加速時間と減速時間は、ペダルの踏み方を数字で決める設定です。
なぜ短すぎるとよくないのでしょう。物理の基本の式「力 = 重さ × 加速の速さ」(F=ma)のとおり、2倍の速さで加速させれば、加速のための力も2倍要ります。力を出すには電流が要るので、加速時間が短すぎると電流が増えすぎて止まります(過電流のトリップ)。
減速時間が短すぎると、機械の勢いでモーターが発電機のようになり、戻ってきた電気でインバータの中の電圧が上がって止まります(回生。記事は公開しだいリンクします)。
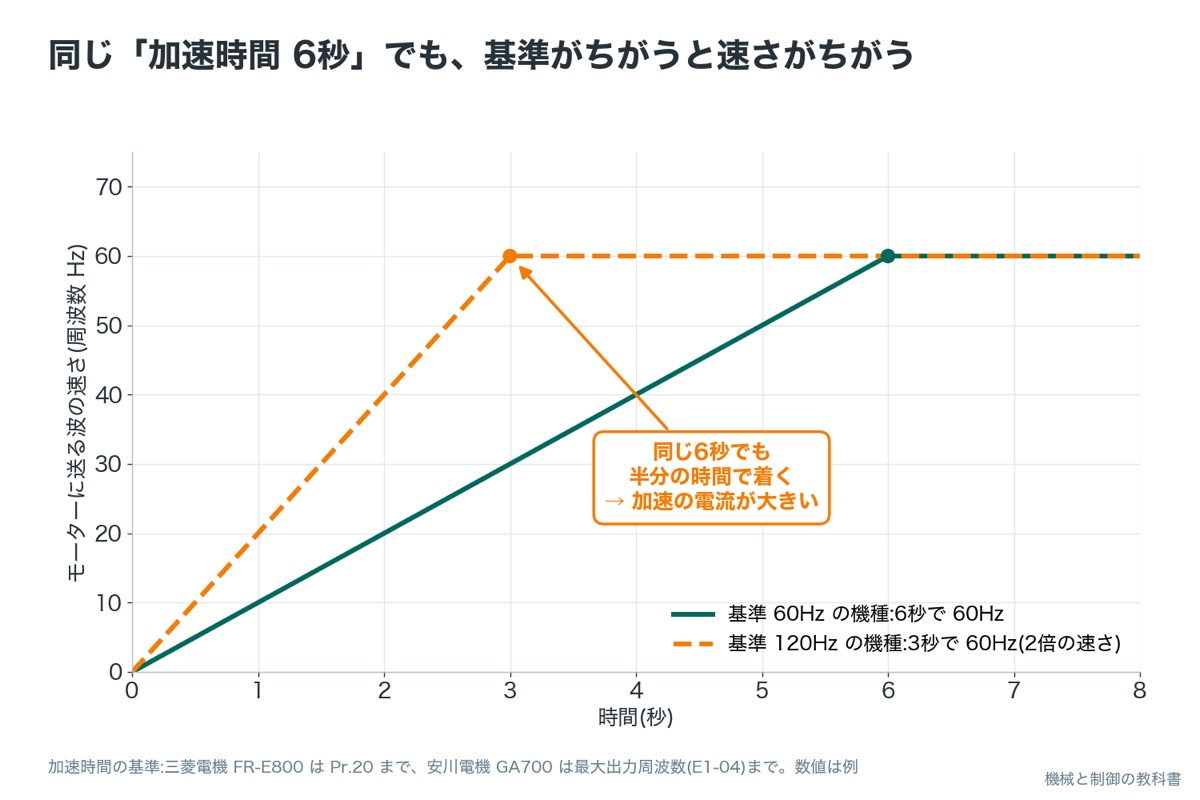
計算4:同じ「6秒」でも、機種によって加速の速さが違う
加速時間が「0Hz から何 Hz までの時間か」はメーカーで違います。置き換えのときに同じ数字を写すと加速が変わるので、換算のしかたを確かめます。
- 加速の速さは「1秒あたりに何 Hz 上げるか」=上げる幅 ÷ かける時間です(坂の傾きと同じ考え方)。
- 三菱電機の FR-E800 の加速時間は、止まった状態から Pr.20(加減速の基準の周波数)までの時間です。安川電機の GA700 の C1-01 は、0Hz から最大出力周波数(E1-04)までの時間です。
60 Hz ÷ 3 s = 20 Hz/s
120 Hz ÷ 20 Hz/s = 6 s
120 Hz ÷ 3 s = 40 Hz/s
60 Hz ÷ 40 Hz/s = 1.5 s
加速時間は「どこまでの何秒か」とセットで読みます。基準が2倍の機種に同じ数字を入れると、加速の速さも、加速に要る力(電流)も大きくなります。
加速時間と減速時間は、最初は長め(機械の許すタクトの中で長い側)に入れて試運転し、加速中・減速中の出力電流と直流の電圧をモニタで見ながら縮めていきます。最初から短い値を入れてトリップさせ、そこから延ばすより、機械にもインバータにも負担がかかりません。縮めるのは、電流に余裕があることを数字で見てからです。
動かして確かめよう:上限・下限と加速・減速時間
ここまでの STEP6〜8 の設定を、動く図でまとめて確かめます。同じ指令を送っても、上限・下限の柵と加速・減速の傾きで、モーターの速さの動き方が変わる様子がわかります。
動かして確かめる
計算3のコンベア(32Hz 前後で最高速 30 m/min)に、PLC からまちがって大きな指令(45Hz)→小さな指令(5Hz)→停止を送ります。4つのつまみを動かしてから「スタート」を押し、灰色の点線(指令)に対して、緑の線(インバータが実際に出す周波数)がどう動くかを見てください。
いまの様子:スタートを押すと、ここに説明が出ます。
動きは説明のための作り物です(指令の値と時間、ベルトの速さ=周波数×30÷31.9 は例。加速・減速の基準の周波数、指令が下限より小さいときや停止のときの動きは機種で違うので、取扱説明書で確かめてください)。
見てほしいのは、45Hz のまちがった指令が来ても、緑の線が上限の柵で頭打ちになるところと、加速・減速時間を短くすると坂が急になるところです。上限を 60Hz にすると、ベルトが最高速の 30 m/min を超えてしまいます。
STEP9・10 指令の場所:だれが運転するかを決め、試し乗りする
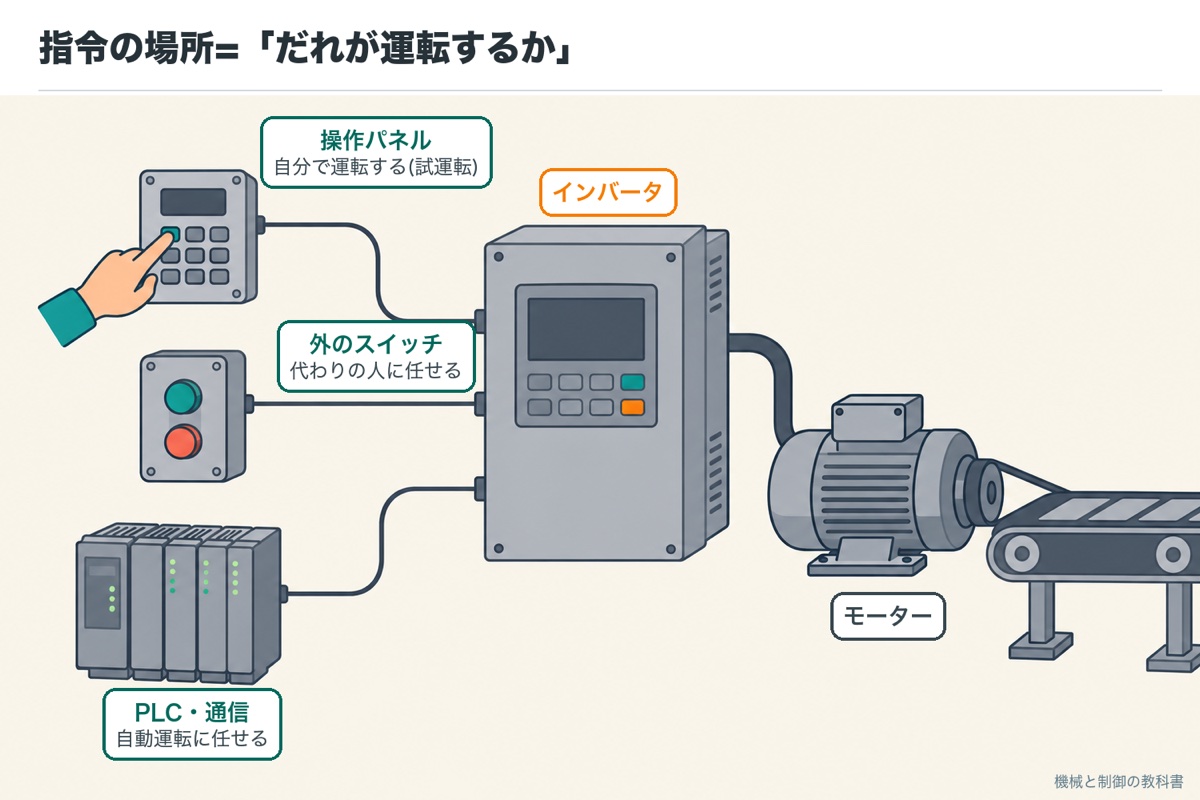
ここで、はじめて外から運転できるようにします。インバータへの指示は2種類あります。「回す・止める」の運転指令と、「どの速さで回すか」の周波数指令です。この2つをどこから受け取るかを決めるのが、指令の場所の設定です。
車でいえば、だれが運転するかです。自分でペダルを踏む(操作パネル)、代わりの人に任せる(外のスイッチ)、自動運転に任せる(PLC や通信)。キーを渡すのは、準備を終えてからです。
この表の見方:運転指令と周波数指令は、別々の場所から受けることもできます
| 指令の場所 | 運転・周波数の指令の例 | 向いている使い方 |
|---|---|---|
| 操作パネル | RUN・STOP キーとダイヤル | 試運転・1台だけの調整 |
| 外の端子 | 盤のスイッチ・PLC の出力、つまみ・電気の信号(0〜10V・4〜20mA) | ふつうの設備 |
| 通信 | PLC から通信で送る | 台数が多い・速さを細かく変える設備 |
三菱電機は Pr.79 で操作パネル(PU 運転)・外の端子(外部運転)などを選び、安川電機の GA700 は周波数指令を b1-01、運転指令を b1-02 で別々に選びます(初期値はどちらも外の端子)。
試運転:駐車場で試し乗りする
いきなり本番の道路に出ず、駐車場で動かしてみるのが試運転です。操作パネルから低い周波数で回し、回る向き・変な音・電流を確かめてから、指令の場所を本番にします。必要になったものだけ、10番目の項目として直します。
この表の見方:左の症状が出たら、真ん中の項目を確かめます
| 試運転で見ること | おかしいときに直す項目 | 直し方の向き |
|---|---|---|
| 回る向きが逆 | モーターの配線(2本の入れ替え)か、正転・逆転の端子 | 配線は電源を切ってから |
| ゆっくりのときに力が足りない | トルクブースト(低い周波数での電圧の足し方) | 少しずつ上げる |
| モーターの音が耳ざわり・配線が長い | キャリア周波数(中のスイッチの切り替えの速さ) | 配線の長さとノイズの条件で決める |
キャリア周波数は配線の長さで上限が決まる機種があります(三菱電機 FR-E800 の 400V級では、配線 50m 以下で 14.5kHz 以下など)。
配線を直すときは電源を切り、充電ランプが消えたことと、直流の端子(P と N)の間の電圧が下がったことをテスターで確かめてから作業します(待つ時間は取扱説明書の値)。
- 三菱電機:Pr.79 運転モード選択、Pr.72 と配線長
- 安川電機 GA700:b1-01・b1-02 と初期値
- 三菱電機 FAQ(Pr.79 運転モード選択)
- 三菱電機 FR-E800 Installation and wiring
- 安川電機 GA700 Technical Manual b1
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
仕事で使うとき1:メーカーのパラメータ対応表
公式の資料で確かめた2社の対応を並べます。車でいえば、シートのレバーの場所がメーカーで違っても、役目は同じということです。安川電機の GA700 では、電源電圧(E1-01)にモーターではなくインバータの入力の電圧を入れます。
この表の見方:同じ行が同じ役目の設定です。番号は機種で変わることがあるので、最後はお使いの機種の取扱説明書のパラメータ一覧で確かめてください
| 項目 | 三菱電機 FR-E800/FR-A800 | 安川電機 GA700 | 違うところ |
|---|---|---|---|
| 基底周波数 | Pr.3 基底周波数(初期 60Hz) | E1-06 ベース周波数 | どちらも銘板の定格周波数に合わせる |
| 電子サーマル | Pr.9 電子サーマル(定格モータ電流を入れる) | E2-01 モーター定格電流+L1-01 | 三菱は1項目、安川は電流と保護の選択の2項目 |
| 上限周波数 | Pr.1 上限周波数(Hz で入れる) | d2-01 周波数指令上限(%) | 安川は最大出力周波数 E1-04 を100%とした% |
| 下限周波数 | Pr.2 下限周波数(初期 0Hz) | d2-02 周波数指令下限(初期 0%) | 単位の違いは上限と同じ |
| 加速時間・減速時間 | Pr.7・Pr.8(基準は Pr.20) | C1-01・C1-02(基準は E1-04) | 時間を測る基準の周波数が違う(計算4) |
| 指令の場所 | Pr.79 運転モード選択 | b1-01 周波数指令の選択・b1-02 運転指令の選択 | 安川は周波数と運転を別々に選ぶ |
気をつけたいのは上限周波数の単位と加速時間の基準です。置き換えのときに同じ数字を写すと、速さも加速の時間も変わります。
たとえば最大出力周波数 60Hz の GA700 で上限を 32Hz にするなら、d2-01 は 32 ÷ 60 × 100 = 53.3% です(例)。三菱電機なら Pr.1 にそのまま 32Hz です。
ほかの社にも同じ役目の設定があります。取扱説明書の「パラメータ一覧」「機能コード一覧」の章で、表の左の列の名前を探してください。
- 三菱電機:FR-E800 の Pr.0〜Pr.9・Pr.20、FR-A800 の Pr.71、Pr.79
- 安川電機 GA700(英語版):b1・C1・d2・E1・E2・L1
- 三菱電機 FR-E800 Basic operation
- 三菱電機 FAQ(Pr.79 運転モード選択)
- 安川電機 GA700 Technical Manual C1
- 安川電機 GA700 Technical Manual d2
- 安川電機 GA700 Technical Manual E1
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
仕事で使うとき2:やりがちな間違いと、チェックリスト
順番を飛ばすと何が起きるかの表です。「シートベルトを締め忘れたまま走り出した」を、出発前に防ぎます。
この表の見方:左の列に心当たりがあれば、右の列の順番に戻してやり直します
| やりがちな間違い | 起きること | 防ぎ方 |
|---|---|---|
| 指令の場所を先に入れて、上限を入れる前に回した | 電気の信号の最大で、機械の最高速を超えて回る | 上限周波数(6)を指令の場所(9)より先に入れる |
| 電子サーマルを初期値のまま運転した | 小さいモーターの過負荷を見逃す | 銘板の定格電流を入れてから回す(計算2) |
| 50Hz のモーターに基底周波数 60Hz のまま | 力が出ない・加速中に電流が増えて止まる | 基底周波数を銘板に合わせる(計算1) |
| 他社の機種の加速時間をそのまま写した | 基準の違いで加速が速くなり、電流が増えて止まる | 基準の周波数を確かめて換算する(計算4) |
| 流用品を初期化せずに設定を足した | 前の設備の設定が残り、原因のわからない動き | 最初に初期化する |
設定を終えたら、初期値から変えた項目だけを一覧にして、設備の書類に残しておくと、交換やトリップのときにすぐ役立ちます。
- □ 銘板の控え・機械の速さの条件をそろえた
- □ 1〜3 初期化・制御方式・電源電圧と適用モーターを設定した
- □ 4 基底周波数をモーターの銘板の定格周波数に合わせた
- □ 5 電子サーマルにモーターの銘板の定格電流を入れた(複数台なら外付けのサーマルリレー)
- □ 6 上限周波数を機械の最高速から計算して入れた
- □ 7 下限周波数を決め、指令が0のときの動きを確かめた
- □ 8 加速時間・減速時間を長めに入れ、基準の周波数を確かめた
- □ 9 運転指令・周波数指令の場所を設定した
- □ 10 試運転で向き・音・電流を見て、必要な項目だけ直した
- □ 初期値から変えた項目を一覧にして残した
よくある質問
まとめ:インバータの設定は、乗る前の準備。守りを固めてからキーを回す
- 最初に触るのは10項目。初期化 → 制御方式 → 電源とモーター → 基底周波数 → 電子サーマル → 上限・下限 → 加減速 → 指令の場所 → 試運転で直す
- モーターを守る設定と回りすぎを防ぐ柵を、外から動かせる設定(指令の場所)より先に入れる
- 基底周波数は銘板の定格周波数に、電子サーマルは銘板の定格電流に合わせる。どちらも初期値のままだと困ることがある
- 上限周波数は機械の最高速から計算し、加速時間は「どこまでの何秒か」を確かめる
設定が終わって試運転でトリップが出たら、加速中・定速中・減速中のどれで出たかを記録して切り分けます。車でいえば、試し乗りで出た警告ランプの読み方です。
PLC・サーボ・インバーターを実務で扱ってきた電気・制御の設計者です。制御の記事は、選び方・設定の順番・止まったときの切り分けを、実務の判断のしかたから書いています。機械(材料・機械要素・図面)の記事は本職ではないため、JIS とメーカーの技術資料を調べてまとめ、出典を示しています。