※この記事にはプロモーションが含まれています。
- サーボモーターとステッピングモーターの違いを調べたが、「クローズドループ」と言われてもピンとこない
- 装置のモーターをどちらにするか聞かれたが、何を基準に決めればいいのかわからない
- 「脱調(だっちょう)に気をつけて」と言われたが、何が起きるのかイメージできない
- 2つのモーターの違いと脱調・トルクの意味を、「目をつぶって歩く人」と「目を開けて歩く人」のたとえで
- どちらで足りるかを決める計算(式の出どころから、途中を飛ばさずに)
- 条件から選ぶ判断表・4つの質問の流れ図と、よくある失敗
サーボモーターとステッピングモーターは、どちらも「決めた場所でぴたっと止まる」のが得意で、見た目も似ているため、違いがつかみにくい組み合わせです。
この記事では、2つのモーターを歩いて目的地へ向かう人にたとえて、最後までその話で説明します。最後は計算で「この装置ならこっち」と決められるところまで、1段ずつ進みます。
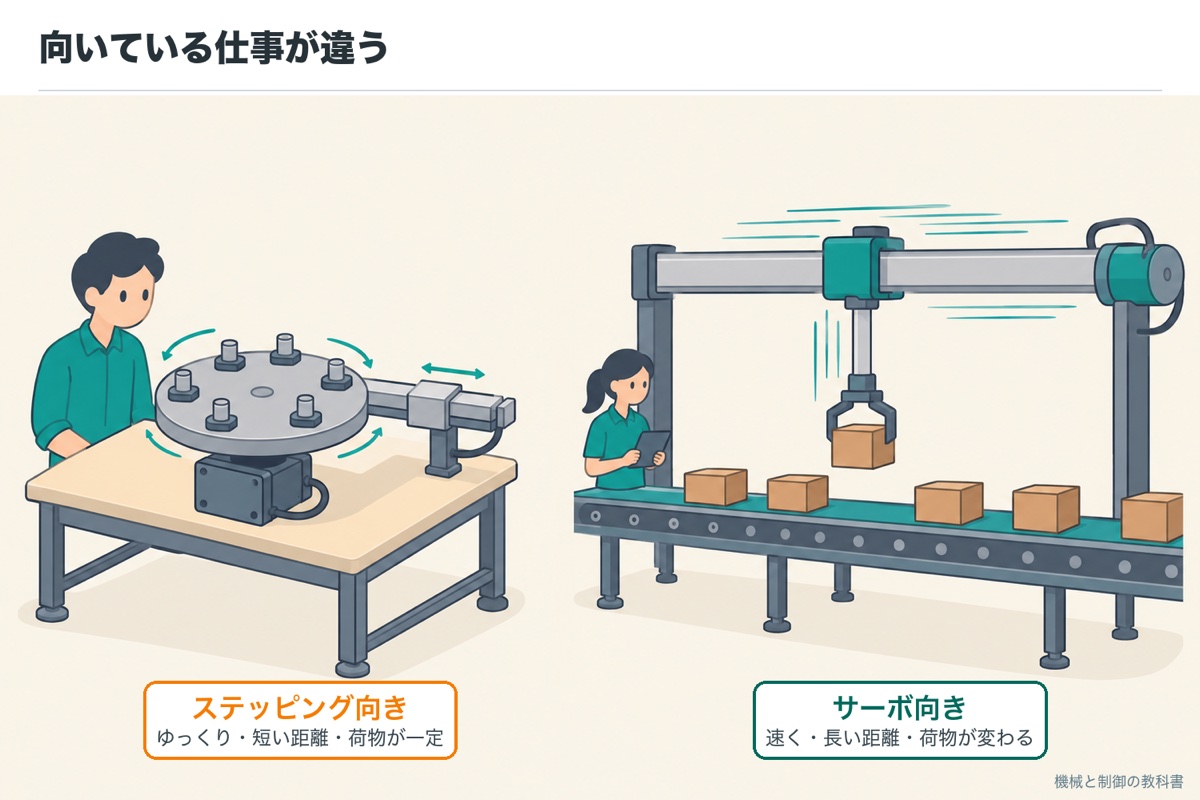
サーボモーターとステッピングモーターの違いは、モーターに「目」があるかどうかです。ステッピングモーターは、目をつぶって歩数(パルスの数)を数えて進むモーターで、簡単な代わりに、つまずいて位置がずれても気づきません(脱調)。サーボモーターは、エンコーダという目で位置を確かめながら進むモーターで、速く力強く動け、ずれれば直し、直せなければアラームで止まります。ゆっくり・短い距離・荷物が一定ならステッピング、速い・長い距離・荷物が変わる・ずれると困るならサーボを選びます。
- ステッピングモーターのステップ角・オープンループ・回転速度―トルク特性:オリエンタルモーターの技術セミナーテキスト
- AC サーボモーターの仕様の例:安川電機 Σ-7 SGM7J の製品ページ
- オリエンタルモーター 技術セミナーテキスト「ステッピングモーターの基礎から使い方まで」(ステップ角・オープンループ・回転速度―トルク特性・自己保持力・αSTEP)
- 安川電機(欧州)Σ-7 サーボモータ SGM7J-02D7F21 製品ページ(定格トルク・瞬時最大トルク・定格/最高回転速度・許容負荷慣性モーメント)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
- そもそも何が違うの?目をつぶって歩く人と、目を開けて歩く人
- ステッピングモーター:「1歩、2歩」と歩数を数えて進む
- サーボモーター:目で位置を確かめながら進む
- いちばん大きな違い:つまずいたとき、気づけるか
- 速さと力の違い:ステッピングは速く歩くほど踏ん張れない
- 止まっているとき・電源が切れたとき
- 違いを1枚の表に:比較表と、得意・不得意
- 計算の準備:ボールねじは「ボルトとナット」
- 計算してみよう1:20mm を 0.3秒で送る(ステッピングで足りる例)
そもそも何が違うの?目をつぶって歩く人と、目を開けて歩く人
工場の機械には、ただ回り続けるだけでなく、「ここまで動いて、ぴたっと止まる」が必要な場面がたくさんあります。部品を決まった場所へ運ぶ、ねじを決まった位置で締める、ラベルを決まった場所に貼る。こうした動きを位置決めと呼びます。
位置決めに使うモーターの代表が、ステッピングモーターとサーボモーターです。どちらも「◯◯まで動け」という指示に従いますが、守り方がまったく違います。
10m 先の旗まで歩いて、旗の前でぴたっと止まる遊びを想像してください。
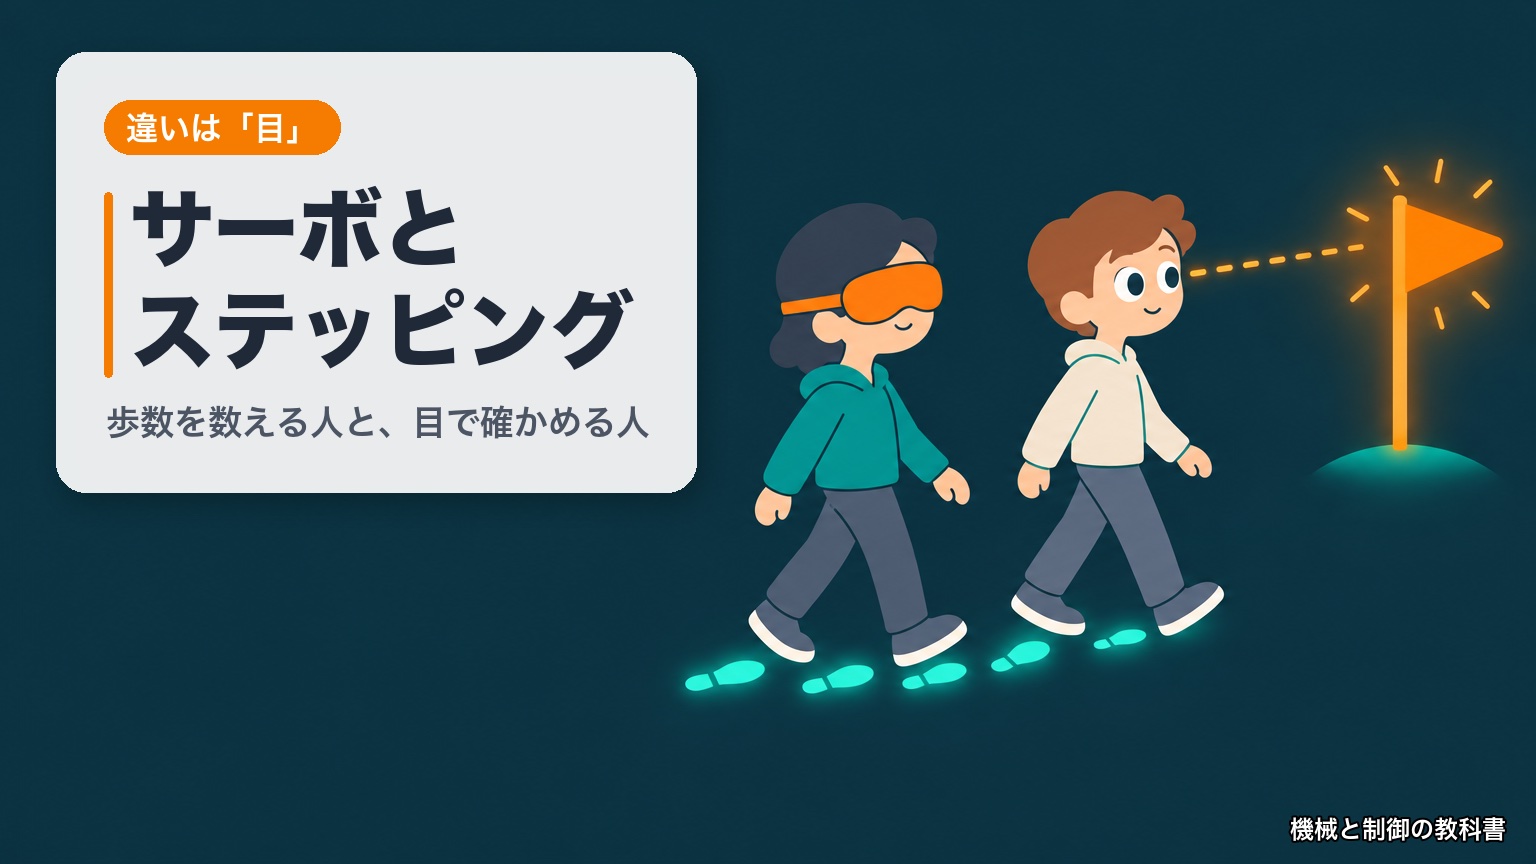
・Aさん(ステッピング):目をつぶったまま、「歩幅50cmで20歩」と決めて、「1歩、2歩…」と数えながら進みます。20歩で止まれば、旗の前に着いているはずです。
・Bさん(サーボ):目を開けて、旗を見ながら進みます。少しずれたら足を直し、旗の前に来たことを目で確かめて止まります。
ふだんは、2人とも旗の前で止まれます。差が出るのは、途中で石につまずいたときや、急いで走らなければならないときです。この差が、そのままステッピングモーターとサーボモーターの違いになります。
| 歩く人のたとえ | 本物のモーターでは |
|---|---|
| 目をつぶって歩数を数える Aさん | ステッピングモーター |
| 目を開けて確かめる Bさん | サーボモーター |
| 1歩 | パルス(指令の合図)1つ |
| Bさんの目 | エンコーダ(回った位置を測る部品) |
| 旗 | 止まりたい位置(指令の位置) |
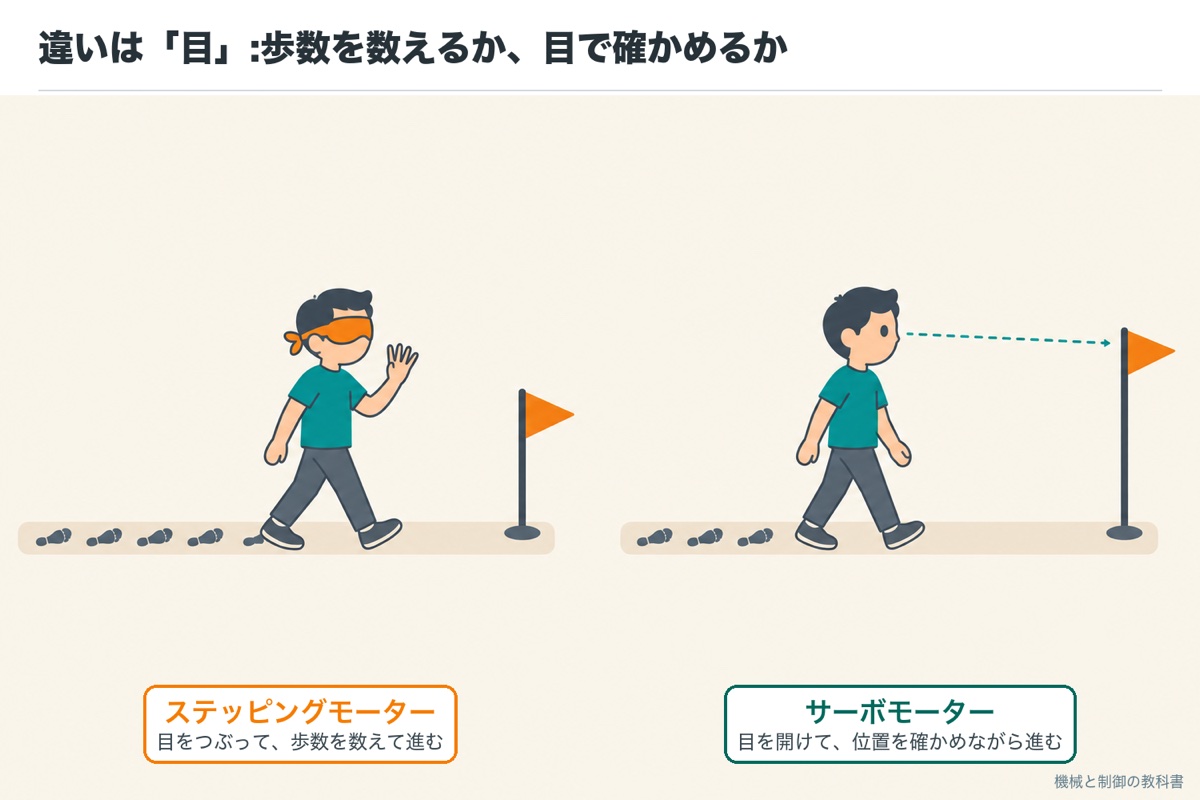
ステッピングモーター:「1歩、2歩」と歩数を数えて進む
ステッピングモーターには、コントローラ(指示を出す装置)が「パルス」という短い電気の合図を送ります。モーターは、パルスが1つ来るたびに決まった角度だけカチッと回ります。
パルスは「1歩進め」の号令です。号令が1回かかるたびに、Aさんは同じ歩幅で1歩進みます。号令を20回かければ20歩、号令を速いテンポでかければ速く歩きます。ステッピングモーターも同じで、パルスの数で「どれだけ回るか」、パルスを送るテンポで「どれだけ速く回るか」が決まります。
1歩で回る角度(歩幅)をステップ角と呼びます。メーカーの資料の例では、5相のステッピングモーターで 0.72°、2相で 1.8° です。1回転は 360° なので、0.72° なら 360 ÷ 0.72 = 500歩で1回転、1.8° なら 360 ÷ 1.8 = 200歩で1回転します。
1秒あたりに送るパルスの数をパルス速度と呼び、単位は Hz(ヘルツ。1秒に何回か)です。0.72° のモーターに1秒で 500 パルス送れば、1秒で1回転します。
「目がない」から、簡単で正確
ステッピングモーターは、本当にその角度まで回ったかを確かめません。それでも、負荷(動かすもの)が軽く、ゆっくり動かすなら、1歩の大きさはとても正確です。メーカーの資料の例では、無負荷で止まる位置の誤差は ±0.05° 以内です。
確かめる部品がないぶん配線が少なく、調整もいりません。条件さえ合えば、簡単に正確に動くモーターです。
ステッピングモーターがなぜ1パルスずつ決まった角度で回るのか(中の磁石と歯のしくみ)は、同じ筆者が運営する電気のブログ shirasusolo.net のステッピングモーターとはで原理から解説しています。
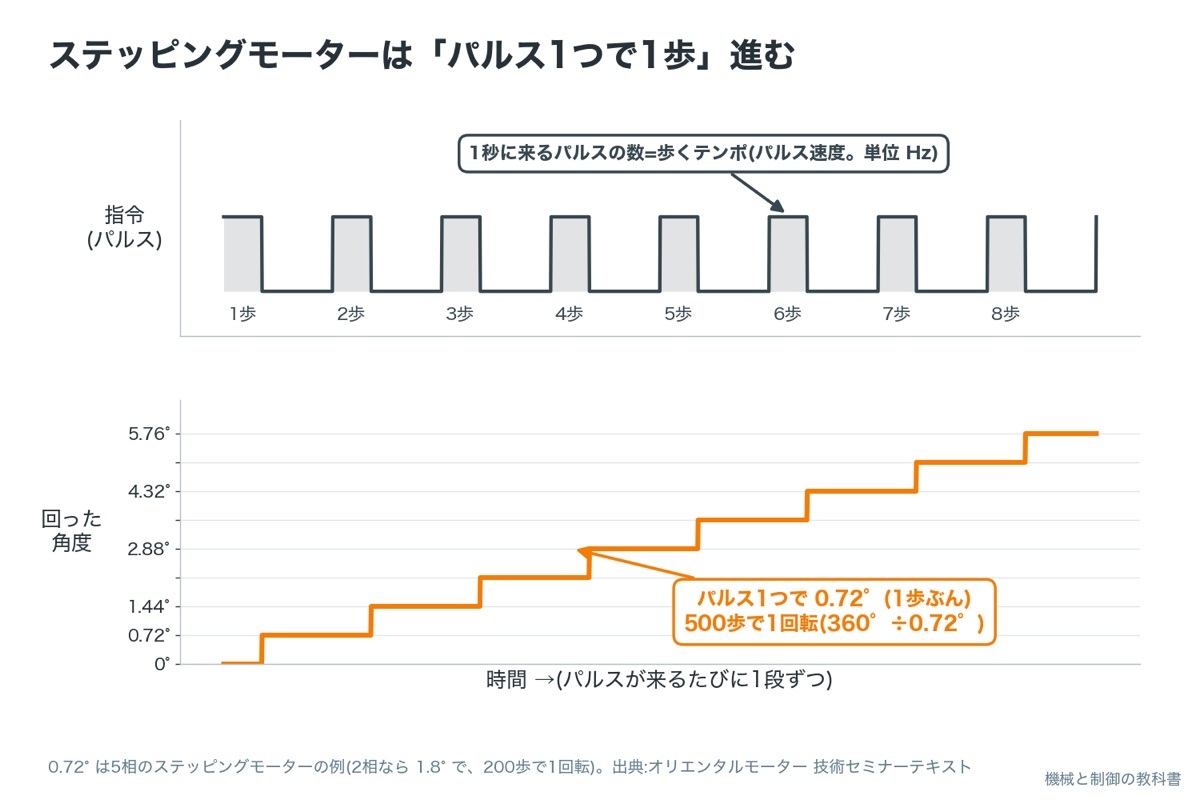
サーボモーター:目で位置を確かめながら進む
サーボモーターのおしりには、エンコーダという部品がついています。エンコーダは、モーターの軸がどれだけ回ったかを細かく測る部品で、これがサーボモーターの「目」です。
サーボモーターは、サーボアンプという装置とセットで使います。アンプは「ここへ行け」という指令と、エンコーダが見た「今ここ」を比べ、差が小さくなるように電流を変え続けます。
Bさんは、目で旗を見て、「まだ遠いから速く」「右にずれたから左へ」「もうすぐだからゆっくり」と、足の運びを直し続けます。エンコーダ=目、サーボアンプ=見たことから足の運びを決める頭です。目で見た結果を、次の1歩に戻して使っているのがポイントです。
このように、見た結果を戻して使う仕組みをクローズドループ(閉じた輪)と呼びます。指令→アンプ→モーター→エンコーダ→アンプ、と情報がぐるっと1周するからです。反対に、ステッピングモーターのように戻りのない仕組みをオープンループ(開いた輪)と呼びます。
エンコーダの目はとても細かく、公開仕様の例では 24bit(1回転を 2 の24乗 = 約1,678万に分ける)です。ステッピングの1回転 500歩とは桁が違います。
目があるぶん、調整が要る
目で見て直すときの「素早さ」の加減をゲインと呼びます。敏感すぎると直しすぎて小さく震え、鈍すぎると遅れが大きくなるので、装置に合わせて調整します(多くの機種に自動で合わせる機能があります)。
ステッピングモーターも、工場ではドライバ(パルスを電流に変える装置)と組み合わせて使います。マイコンで回す配線は、shirasusolo.net のステッピングモーター入門で扱っています。
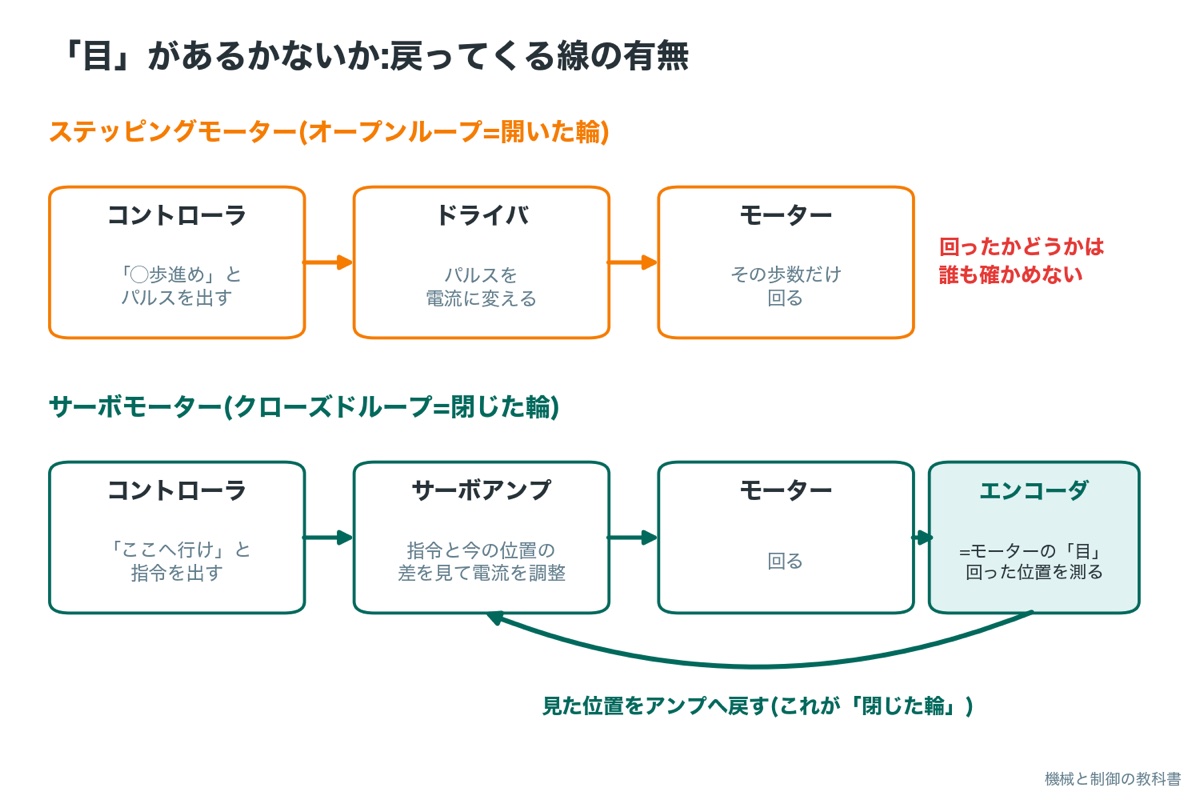
サーボモーターのしくみを、センサ・アンプ・機械の部品まで含めて学びたいときの本の例です。日刊工業新聞社の『トコトンやさしいサーボ機構の本』(2016年10月発行)は、サーボ機構のための物理・機械要素から、サーボ機構用モータ、センサ、サーボアンプとコントローラ、トラブルの現象までの9章でできています(楽天ブックスの目次)。

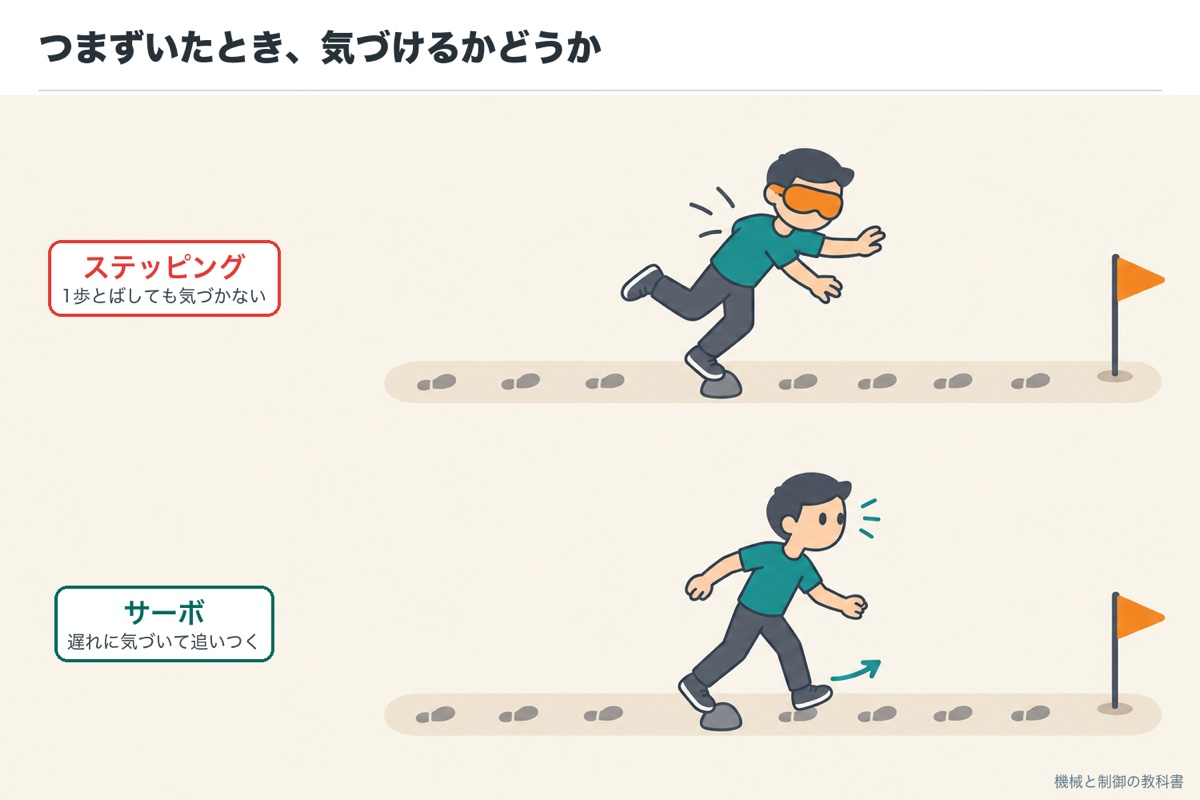
いちばん大きな違い:つまずいたとき、気づけるか
差が出るのは、荷物が思ったより重かった、急に何かに引っかかった、という「つまずき」のときです。
Aさんが石につまずいて1歩ぶん進めなくても、数え続けて「20歩」で止まります。本当は19歩ぶんなので旗の手前で止まり、しかもずれに気づいていません。
Bさんも石につまずきますが、目で見て遅れに気づき、取り戻して旗の前で止まります。取り戻せないほど遅れたら、「これ以上は無理」と声を上げて止まります。
ステッピングモーターで、負荷に負けてパルスについていけず、歩数をとばしてしまうことを脱調と呼びます。サーボモーターで、指令の位置と実際の位置の差(遅れ)を位置偏差と呼び、これが決めた量を超えると、サーボアンプはアラームを出して止まります。
この表の見方:同じ「位置決め」でも、失敗したときの現れ方が違います。右の列の性質は、位置を見失ってはいけない装置ほど大事になります
| ステッピングモーター(目をつぶる Aさん) | サーボモーター(目を開ける Bさん) | |
|---|---|---|
| 負荷に負けたとき | 脱調する(パルスについていけず、歩数をとばす) | 位置の遅れ(位置偏差)が大きくなる |
| そのあと | 負荷が戻っても、ずれた分は戻らない | 負荷が戻れば、遅れを取り戻して指令の位置に追いつく |
| 指示を出した装置は気づくか | 気づかない(指令どおり動いたと思っている) | 遅れが決めた量を超えると、アラームで止まって知らせる |
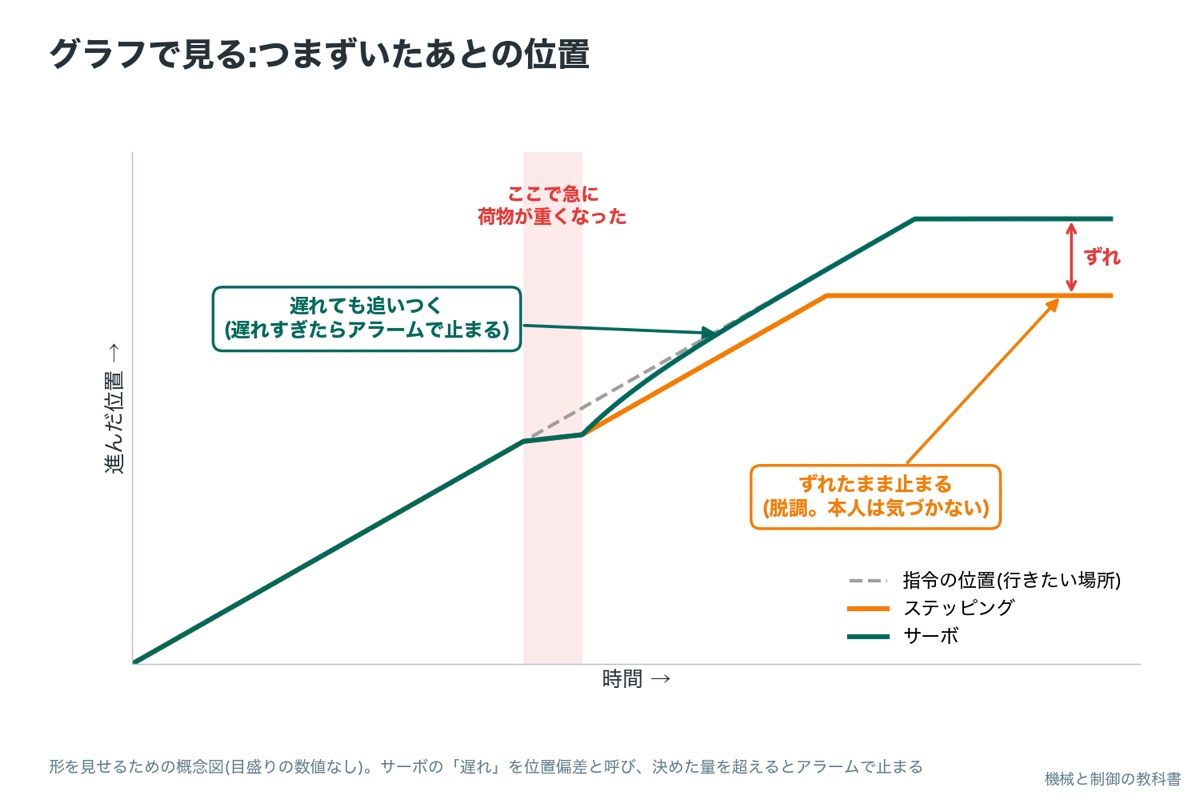
時間のグラフで見ると、ずれ方がはっきりする
横を時間、縦を進んだ位置にしたグラフで考えます。指令の位置は、時間とともにまっすぐ増える線です。
急に荷物が重くなると、2つとも遅れます。ステッピングはとばした歩数のぶんずれたまま止まり、サーボは指令の線に戻って指令どおりの位置で止まります。
脱調が起きやすいのは、次のようなときです。
- 加速が急すぎる(いきなり走り出そうとする)
- 負荷が予定より重い(荷物が重い)
- 速さが高すぎて、出せる力が足りない(次の段で説明します)
- 共振(ある決まった速さで揺れが大きくなる現象)に入った
逆に言えば、ゆっくりで、加速がゆるやかで、荷物の重さが一定なら、ステッピングは目がなくても正確です。石のない平らな道なら、目をつぶっていても旗の前に着けます。
動かして確かめよう:指令の流れと、つまずいたときの違い
ここまでの話を、実際に動く図で確かめましょう。上下に同じ指令を送り、途中で荷物を重くします。オレンジの点(指令の合図)と緑の点(サーボの目から戻る知らせ)の流れ、台の動き、下の位置のグラフを同時に見てください。
動かして確かめる
「スタート」を押すと、上のステッピングと下のサーボに同じ指令(200歩ぶん)が送られます。オレンジの点が「1歩進め」の合図(パルス)、緑の点がサーボの目(エンコーダ)から戻ってくる「今ここ」の知らせです。荷物を「途中で重くなる」にして、2つの止まり方の違いを見てください。
いまの様子:スタートを押すと、ここに説明が出ます。
動きは説明のための作り物です(歩数・速さ・重くなる時間は例。実際のずれ方は機械とモーターで変わります)。
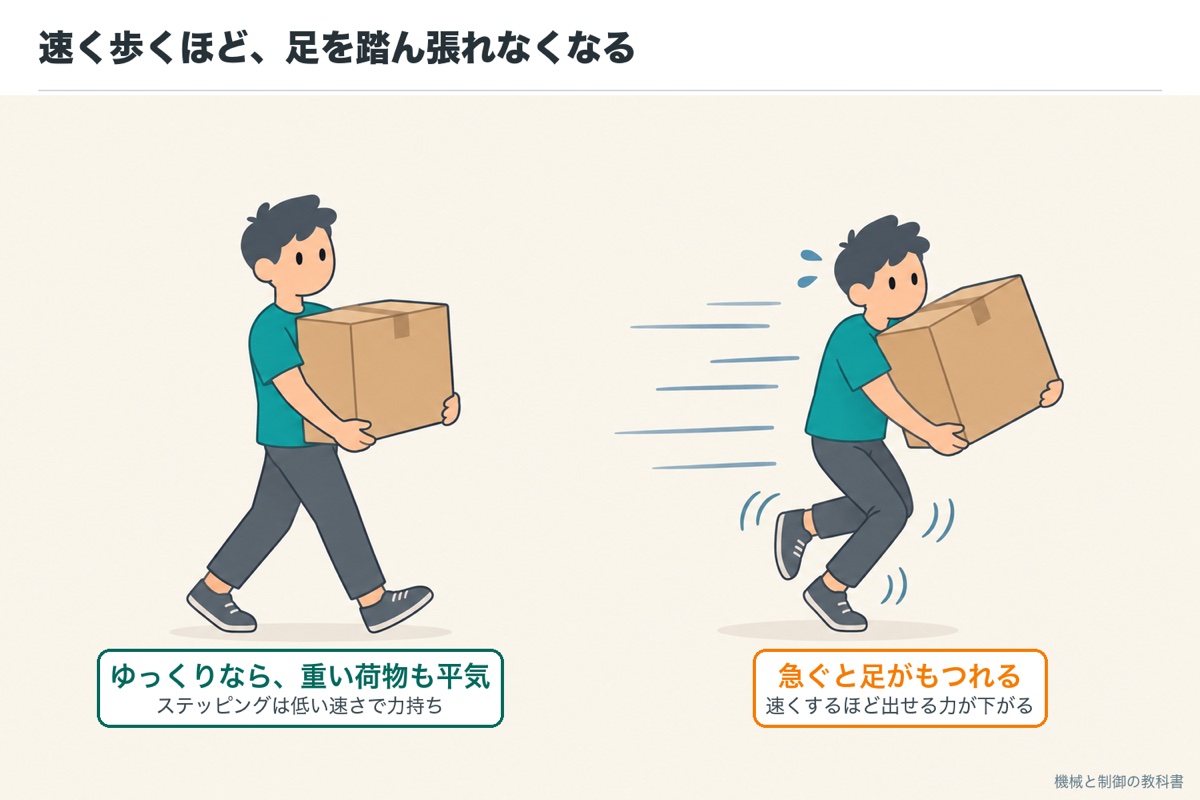
速さと力の違い:ステッピングは速く歩くほど踏ん張れない
モーターが回す力をトルクと呼びます。ペットボトルのふたを回すときのような「ねじる力」の強さで、単位は N·m(ニュートンメートル)です。
重い段ボールを抱えて、ゆっくり歩くなら平気です。1歩ずつしっかり足を踏ん張れるからです。ところが同じ箱を抱えて走ろうとすると、1歩ごとに踏ん張る時間が短くなり、足がもつれて転びそうになります。ステッピングモーターも、テンポ(回る速さ)を上げるほど、1歩ごとに出せる力が小さくなります。
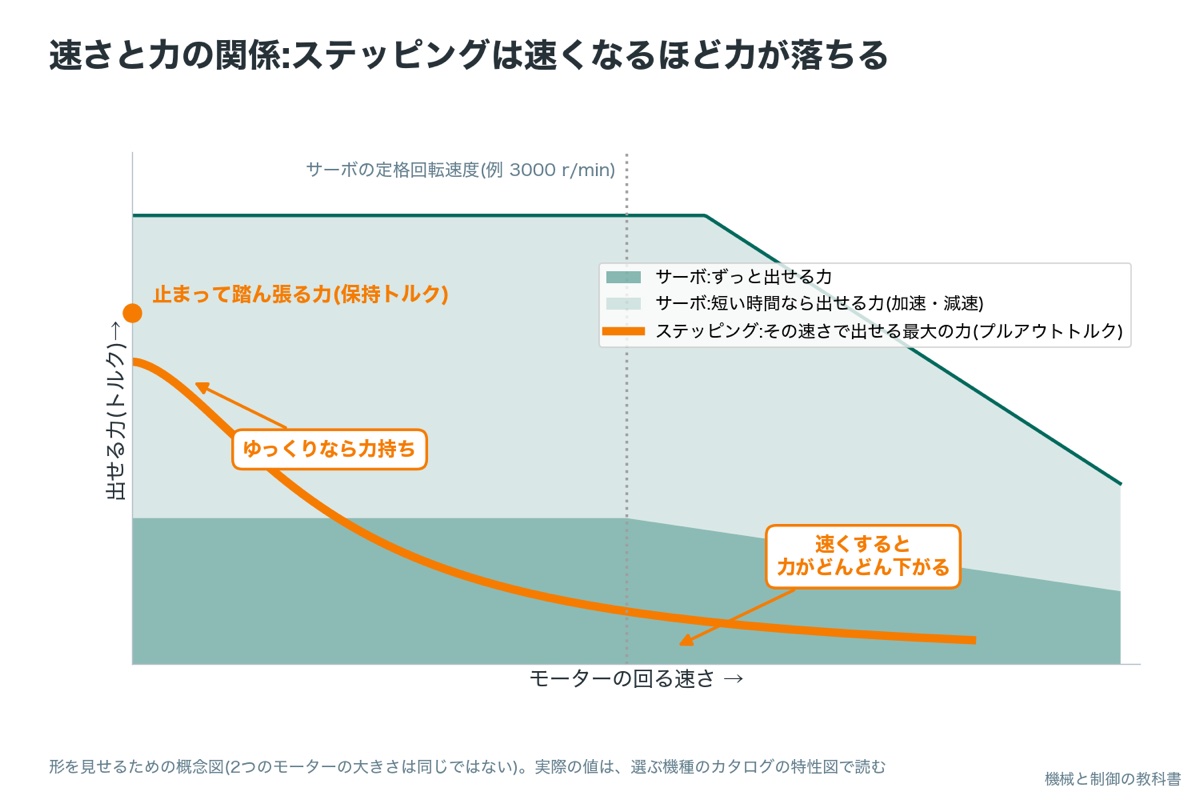
ステッピングモーターが、その速さで脱調せずに出せる最大の力をプルアウトトルクと呼びます。メーカーのカタログには、回る速さを横に、プルアウトトルクを縦にとったグラフ(回転速度―トルク特性)がのっていて、右へ行くほど曲線が下がっています。
サーボモーターは、決められた速さ(定格回転速度。例では 3000 r/min=1分に3000回転)まで、ずっと出せる力がほぼ平らです。加速や減速の短い時間なら、例の機種で定格トルク 0.637 N·m の約3.5倍(瞬時最大トルク 2.23 N·m)まで出せます。
グラフで比べる:どの速さで、どれだけ力が出るか
速さと力の関係を重ねると、ステッピングは左の端(ゆっくり)がいちばん高く右へ下がり、サーボは定格回転速度まで平らです。どの速さで足りなくなるかはモーターごとに違うので、必ずカタログのグラフで、自分が使う速さの値を読みます。
下の図で、例のステッピングの速さを変えてみると、「速くすると力が下がる」ことが脱調にどうつながるかがわかります。
動かして確かめる
スライダーで、例のステッピングモーターを回す速さを変えます。オレンジの点が「その速さで出せる最大の力(プルアウトトルク)」、灰色の線が「この台を動かすのに要る力」です。速さを決めたら「送ってみる」で、計算例1と同じ 1,000歩(20mm) を送ってください。
いまの様子:スライダーを動かすと、ここに説明が出ます。
動きは説明のための作り物です(プルアウトトルクの曲線と要る力は例の値で、要る力は速さによらず一定としました。実際のモーターはカタログの特性図で読みます。力が足りないと、歩数をとばすだけでなく、その場で止まってしまうこともあります)。
見てほしいのは、オレンジの点が灰色の線(要る力)を下回る速さ(この例では約1,900 r/min)を超えたとたん、台が点線の枠(指令の位置)に置いていかれるところです。計算例1の 600 r/min なら余裕があり、計算例2の 3,600 r/min では足りません。
ステッピングのカタログで一番大きな数字は、多くの場合「止まっているときに踏ん張れる力」(保持トルク・励磁最大静止トルク)で、歩いているときの力ではありません。この数字で選ぶと、実際の速さでは脱調することがあります。選ぶときは、使う速さでのプルアウトトルクで比べます。
- プルアウトトルク・自己保持力(通電中だけ。昇降には電磁ブレーキ付):オリエンタルモーターの技術セミナーテキスト
- 定格トルク 0.637N·m・瞬時最大トルク 2.23N·m・定格回転速度 3000/min・最高回転速度 6000/min・24bit:安川電機 SGM7J-02D7F21
- オリエンタルモーター 技術セミナーテキスト「ステッピングモーターの基礎から使い方まで」(ステップ角・オープンループ・回転速度―トルク特性・自己保持力・αSTEP)
- 安川電機(欧州)Σ-7 サーボモータ SGM7J-02D7F21 製品ページ(定格トルク・瞬時最大トルク・定格/最高回転速度・許容負荷慣性モーメント)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
止まっているとき・電源が切れたとき
ステッピングモーターは、止まっているときも電気を流して、その位置で踏ん張っています。これを自己保持力と呼びます。サーボモーターも、目で見ながら「ここから動かない」ように電流を流して位置を保ちます(サーボロック)。
2人とも、踏ん張っているあいだは押されても動きません。でも気を失うと(電源が切れると)倒れ、持ち上げていた荷物は落ちます。
メーカーの資料でも、上下に動かす軸(垂直軸)には電磁ブレーキつきのモーターを使うよう書かれています。
垂直軸は、モーターの種類より先に「電源が切れたとき、どうやって止めておくか」を決めます。ステッピングの自己保持力もサーボのサーボロックも、通電しているあいだだけの力なので、どちらを選んでも保持ブレーキつきのモーターか、機械側の落下防止が要ります。ブレーキを先に決めておくと、モーターの品番とケーブル・制御回路の手戻りがなくなります。
違いを1枚の表に:比較表と、得意・不得意
ここまでの違いを7つの観点でまとめます。数値は公開資料の1機種の例です。
この表の見方:左の列の観点ごとに、自分の装置にとってどちらが大事かを見ます。数値は例で、選ぶ機種のカタログで確かめます
| 観点 | ステッピングモーター | AC サーボモーター |
|---|---|---|
| 回し方 | パルスの数だけ回る(オープンループ。位置を確かめない) | エンコーダで位置を確かめながら回す(クローズドループ) |
| 細かさの例 | 1パルスで 0.72°(5相)・1.8°(2相)。止まる位置の誤差 ±0.05°以内(無負荷)の例 | 24bit のエンコーダ(1回転を約1678万に分ける)の例 |
| 得意な速さ | 低い速さで大きな力。速くなるほど力が下がる | 定格回転速度(例 3000r/min)まで平らな力。最高(例 6000r/min)まで回せる |
| 短い時間の力 | プルアウトトルク(その速さで出せる最大)を超えると脱調する | 瞬時最大トルク(例 定格の約3.5倍)まで、短い時間なら出せる |
| 止まっているとき | 通電中は自己保持力でその位置に止まる(停電すると保持力はなくなる) | 制御で位置を保つ(サーボロック)。ゲインが合わないと小さく震える |
| 負荷の変化・異常 | 脱調しても気づかない(位置がずれたまま) | 位置の遅れが決めた量を超えるとアラームで止まる |
| 調整と構成 | ゲインの調整が要らず、配線と設定が少ない | エンコーダの配線とゲインの調整(オートチューニング)が要る |
たとえると、ステッピングは平らで見慣れた道を、決まった歩数で歩くのが得意、サーボはでこぼこ道や、急いで遠くへ行くのが得意です。
計算の準備:ボールねじは「ボルトとナット」
ここからは、どちらを選ぶかを計算で決めます。「ステッピングで足りるのか、サーボにしないと危ないのか」を数字で決めておけば、試運転で脱調して作り直す失敗を前もって防げます。
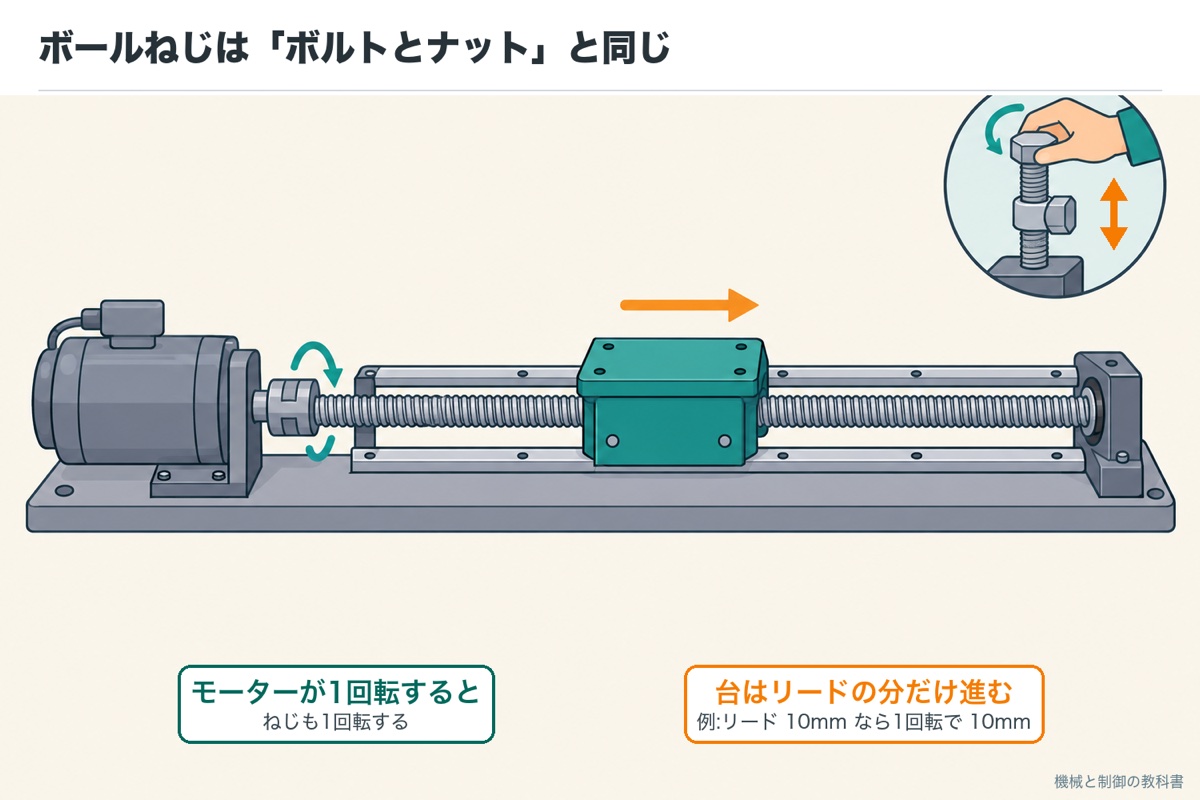
例は、台を左右にまっすぐ動かす軸です。回る動きをまっすぐな動きに変える部品として、よく使われるのがボールねじです。
ナットを指で押さえたままボルトを回すと、ナットはボルトに沿ってまっすぐ進みます。ボールねじも同じで、モーターがねじを回し、台についたナットが進みます。中に小さな鋼の球が入っていて、なめらかに動きます。
ねじが1回転したときに台が進む距離をリードと呼びます。リード 10mm なら、1回転で 10mm、2回転で 20mm 進みます。計算はすべて、この「1回転でリードだけ進む」から始まります。
計算の地図:3本の道で、モーター選びの答えを出す
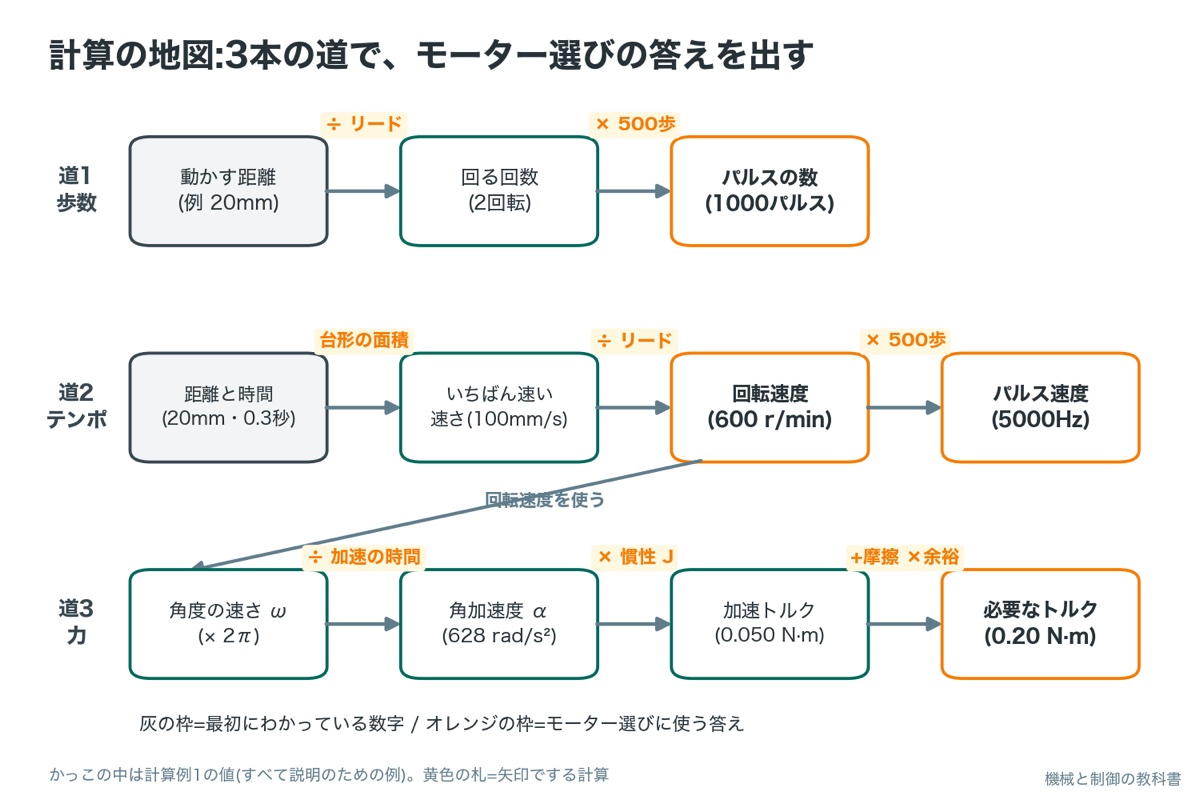
計算でほしい答えは3つです。パルスの数(旗まで何歩か)、回転速度とパルス速度(どれだけ速いテンポで歩くか)、必要なトルク(どれだけ踏ん張る力が要るか)です。
どれも、わかっている数字(距離・時間・リードなど)から1本の道のように順につながります。道3は道2の回転速度を使うので、道1→道2→道3の順に進めます。
計算してみよう1:20mm を 0.3秒で送る(ステッピングで足りる例)
条件(すべて説明のための例です):リード 10mm のボールねじで、台を 20mm 動かします。動き始めてから止まるまでを 0.3秒で終わらせたく、そのうち加速に 0.1秒、減速に 0.1秒を使います。モーターは 0.72° の5相ステッピングを考えます。
道1:何歩で着くか(パルスの数)
まず、モーターが何回転すればよいかです。1回転でリードの 10mm 進むので、20mm 進むには「20mm の中に 10mm が何個あるか」を数えればよく、割り算になります。
回る回数 = 動かす距離 ÷ リード
次に、1回転は 500歩(360° ÷ 0.72°)なので、回る回数に 500 を掛ければ歩数(パルスの数)です。
20 mm ÷ 10 mm/回転 = 2 回転
360° ÷ 0.72°/パルス = 500 パルス/回転
2 回転 × 500 パルス/回転 = 1,000 パルス
10 mm ÷ 500 = 0.02 mm
道2:どれだけ速いテンポで歩くか(回転速度とパルス速度)
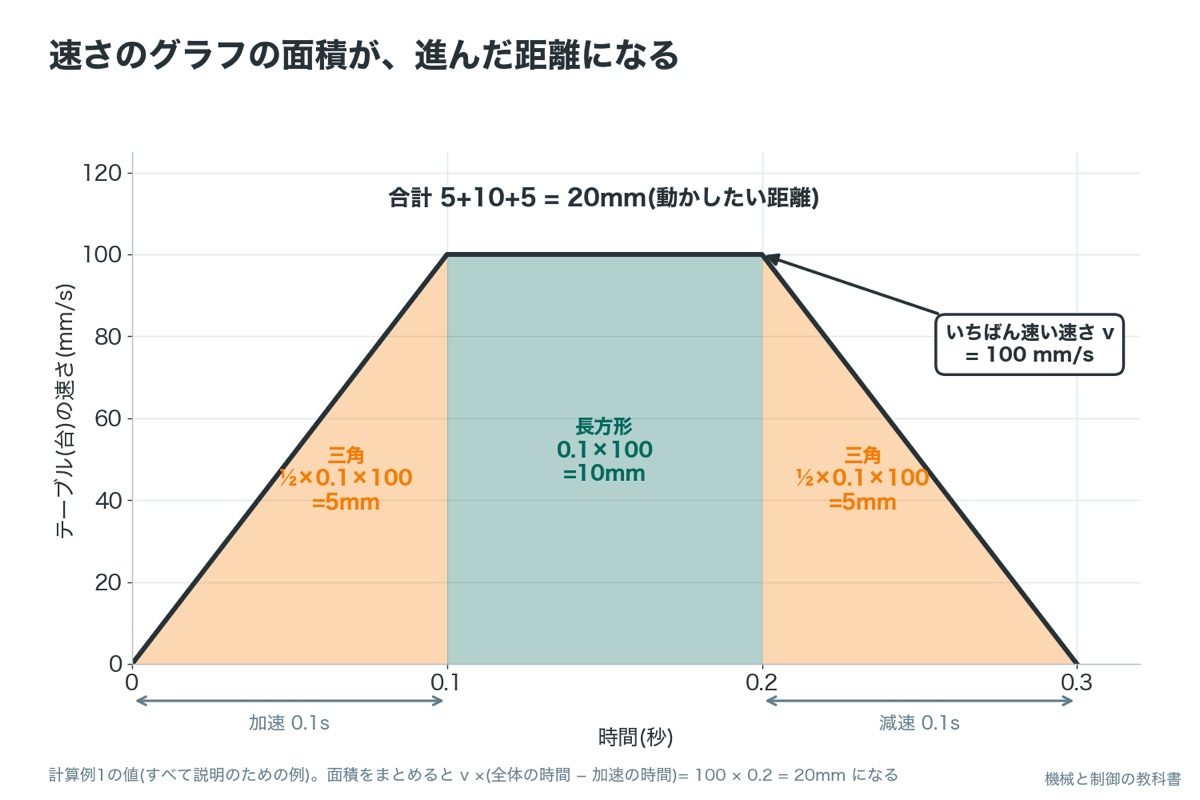
台の動きは、加速→一定の速さ→減速の3つに分かれ、速さを縦・時間を横にしたグラフは台形になります。
ここで使うのは、速さのグラフの面積が、進んだ距離になるという関係です。もとは「距離 = 速さ × 時間」で、一定の速さならグラフは長方形、縦(速さ)×横(時間)=面積が距離です。速さが変わるときも、細かい長方形を足し合わせると面積が距離になります。
いちばん速いときの速さを v とすると、台形の面積は「加速の三角(½ × 0.1 × v)」+「定速の長方形(0.1 × v)」+「減速の三角(½ × 0.1 × v)」です。三角2つを合わせると 0.1 × v になるので、まとめると次の式になります。
動かす距離 = v ×(全体の時間 − 加速の時間)
この式を v について解き、速さをリードで割れば「1秒に何回転か」がわかります。
v = 20 mm ÷ (0.3 s − 0.1 s) = 20 ÷ 0.2 = 100 mm/s
100 mm/s ÷ 10 mm/回転 = 10 回転/s
10 回転/s × 60 s = 600 r/min
10 回転/s × 500 パルス/回転 = 5,000 パルス/s = 5,000 Hz
0.72 ÷ 360 × 5,000 × 60 = 600 r/min(一致)
道3:どれだけ踏ん張る力が要るか(必要なトルク)
止まっている台を動かし始めるには、力が要ります。もとになるのは、中学の理科で習う力 = 質量 × 加速度(F = m × a)です。重いものほど、また急いで速さを上げるほど、大きな力が要ります。
回る動きにも、これとそっくりな式があります。
トルク T = 回しにくさ J × 角加速度 α
- T(トルク):回す力の強さ。単位は N·m
- J(慣性モーメント):回しにくさ。質量の回転版で、重いものほど、また軸から遠くに重さがあるほど大きい。単位は kg·m²。モーター自身の回る部分(ローター)とボールねじ・台の分を足したもの
- α(角加速度):回る速さが1秒でどれだけ上がるか。単位は rad/s²(ラジアン毎秒毎秒)
rad(ラジアン)は角度の単位で、1回転 = 2π ラジアン(約 6.28)です。10回転/s は 2π × 10 = 62.8 rad/s で、これを 0.1秒で0から上げるので、「速さの変化 ÷ かかった時間」で角加速度が出ます。車の「0→100km/h 何秒」と同じ考え方です。
単位も確かめます。kg·m² × rad/s² は(ラジアンは単位なしと数えて)kg·m²/s² で、N(= kg·m/s²)× m = N·m です。ちゃんとトルクの単位になります。
ω = 2π × 10 回転/s = 62.8 rad/s
α = 62.8 rad/s ÷ 0.1 s = 628 rad/s²
J = 0.8 × 10⁻⁴ kg·m²
Ta = 0.8 × 10⁻⁴ × 628 = 0.050 N·m
T = 0.050 + 0.05 = 0.10 N·m
0.10 × 2 = 0.20 N·m
つまり、この軸はゆっくり(600 r/min)で、力も小さくてよいので、ステッピングの得意な範囲に入ります。選ぶときは、カタログの回転速度―トルクのグラフで 600 r/min のところを読み、0.20 N·m を上回る機種を選びます。
桁の感覚も確かめます。0.2 N·m は、長さ 10cm のレバーの先に約 2N(約 200g の重さ)の力をかけたくらいのねじる力です。20mm を 0.3秒で動かす小さな台なら、このくらいの小さな力で足りる、と納得できます。
余裕の倍率は、メーカーの選定資料の指定に従ってください。ステッピングは脱調すると位置がずれたまま戻らないので、サーボよりも余裕を大きく見る考え方が一般的です。この例の2倍は、計算の流れを見せるための例の値です。
計算してみよう2:300mm を 0.6秒で送る(サーボに替える例)
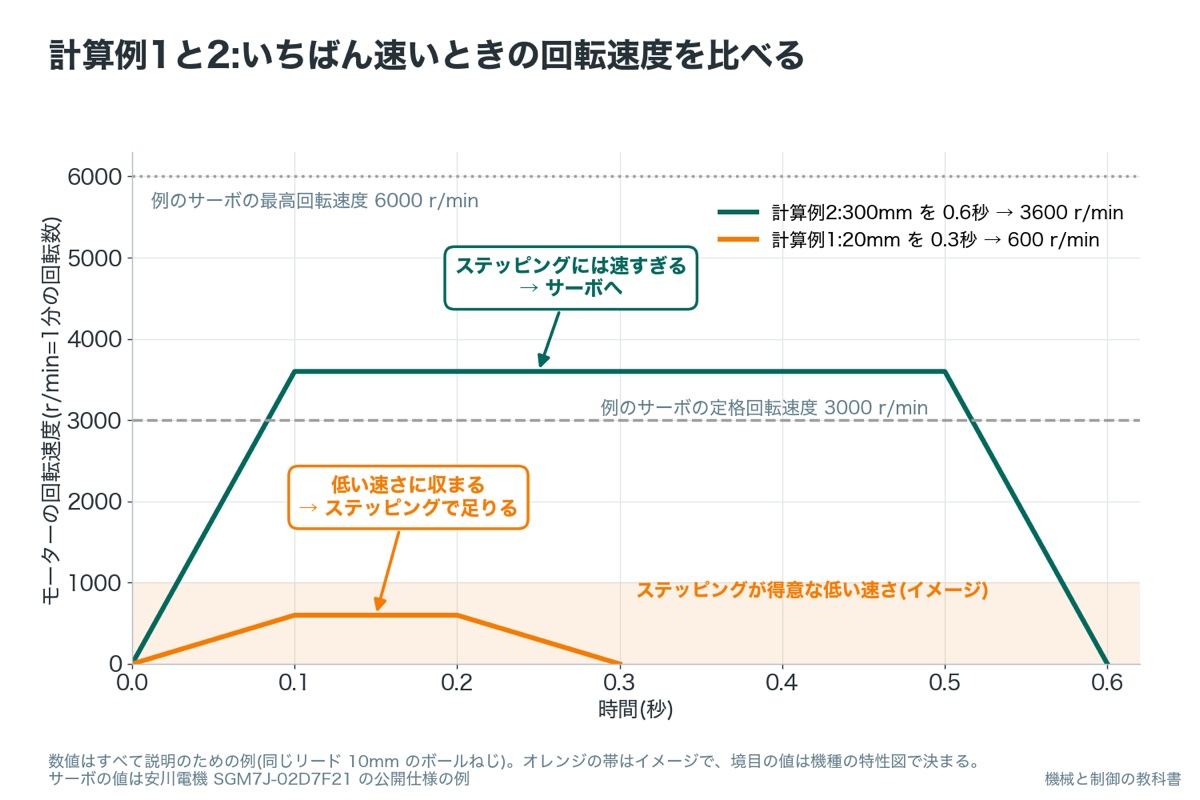
同じ軸で、距離を 300mm、時間を 0.6秒にします(加速・減速は各 0.1秒)。距離は15倍なのに時間は2倍なので、速く歩かなければなりません。
v = 300 mm ÷ (0.6 s − 0.1 s) = 300 ÷ 0.5 = 600 mm/s
600 mm/s ÷ 10 mm/回転 = 60 回転/s
60 × 60 = 3,600 r/min
60 回転/s × 500 パルス/回転 = 30,000 Hz(30kHz)
3,600 r/min ではステッピングの力が大きく下がる → サーボで確かめる
サーボに替えて力が足りるかを確かめます。例は公開仕様の 0.2kW のサーボ(ローターの回しにくさ 0.263×10⁻⁴ kg·m²、瞬時最大トルク 2.23 N·m、許容できる回しにくさの比 15倍)です。
J = 0.5 × 10⁻⁴ + 0.263 × 10⁻⁴ = 0.763 × 10⁻⁴ kg·m²
α = 2π × 60 ÷ 0.1 = 377 ÷ 0.1 = 3,770 rad/s²
Ta = 0.763 × 10⁻⁴ × 3,770 = 0.288 N·m
T = 0.288 + 0.05 = 0.338 N·m
0.338 ÷ 2.23 = 0.15 → 瞬時最大の約15%で収まる
0.5 ÷ 0.263 = 1.9 倍 ≦ 15 倍
3,600 r/min は定格 3,000 を超え、最高 6,000 以内 → 速い側の力を特性のグラフで確かめる
リードを 20mm にすれば、同じ 600 mm/s を 600 ÷ 20 × 60 = 1,800 r/min で出せます(歩幅を広げてテンポを落とすイメージ)。ただし台がモーターから見て回しにくくなるので、トルクを計算し直します。
この記事の計算は「どちらを選ぶか」の判定までです。動き全体で力(実効トルク)を確かめる手順は、サーボモータの容量選定の記事で扱います(公開しだい、ここにリンクします)。
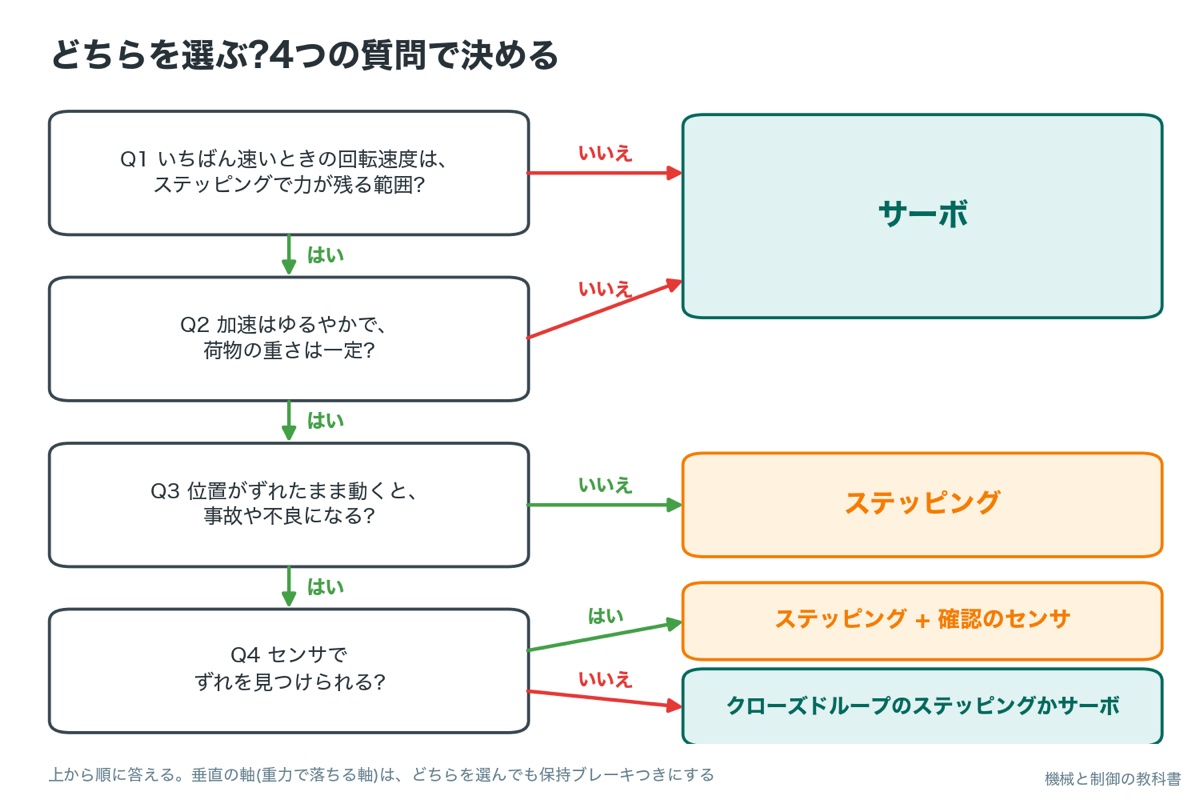
ステッピングかサーボかで迷う軸は、まず計算例のように「一番速いときの回転速度」を出します。ステッピングの得意な範囲(低速〜中速)に入らなければ、トルクを計算する前にサーボへ切り替えます。逆に低速で収まるなら、次に「止まってはいけない・位置を見失ってはいけない軸か」で決めます。速さで先に振り分けると、計算のやり直しが減ります。
どちらを選ぶ?判断表と4つの質問
装置の条件を左の列で探し、右の列のモーターを最初の候補にします。1つの軸が複数の行に当てはまるときは、下の行(厳しい条件)を優先します。
この表の見方:上から順に、自分の軸に当てはまる行を探します。当てはまる行が複数なら、下の行の候補を優先します
| 装置の条件 | 最初の候補 | 理由 |
|---|---|---|
| ゆっくり・短い距離・荷物の重さが一定・費用と立ち上げの手間を減らしたい | ステッピング | 調整なしで正確に動く |
| ゆっくりだが、位置のずれに気づきたい(原点に戻る手間をなくしたい) | クローズドループのステッピング | 位置を見つつ、ステッピングの使い方を保てる |
| 速い・長い距離・作業の時間を縮めたい | サーボ | 速くても力が落ちにくい |
| 荷物の重さが大きく変わる・押し当てや張りの強さの制御が要る | サーボ | 重さの変化を追いかけられる |
| 位置を見失うと事故・不良につながる軸 | サーボ(またはクローズドループのステッピング) | ずれをアラームで知って止められる |
| 上下に動く軸(重力で落ちる) | どちらでも保持ブレーキつき | 電源が切れると踏ん張る力がなくなるため |
いいえ → サーボ
いいえ → サーボ
いいえ → ステッピング
いいえ → クローズドループのステッピングかサーボ
歩く人でいうと、Q1・Q2 は「目をつぶったまま、この速さで歩けるか」、Q3・Q4 は「ずれたら困るか、困るなら確かめる手段があるか」を聞いています。
仕事で使うとき:中間の選択肢「クローズドループのステッピング」
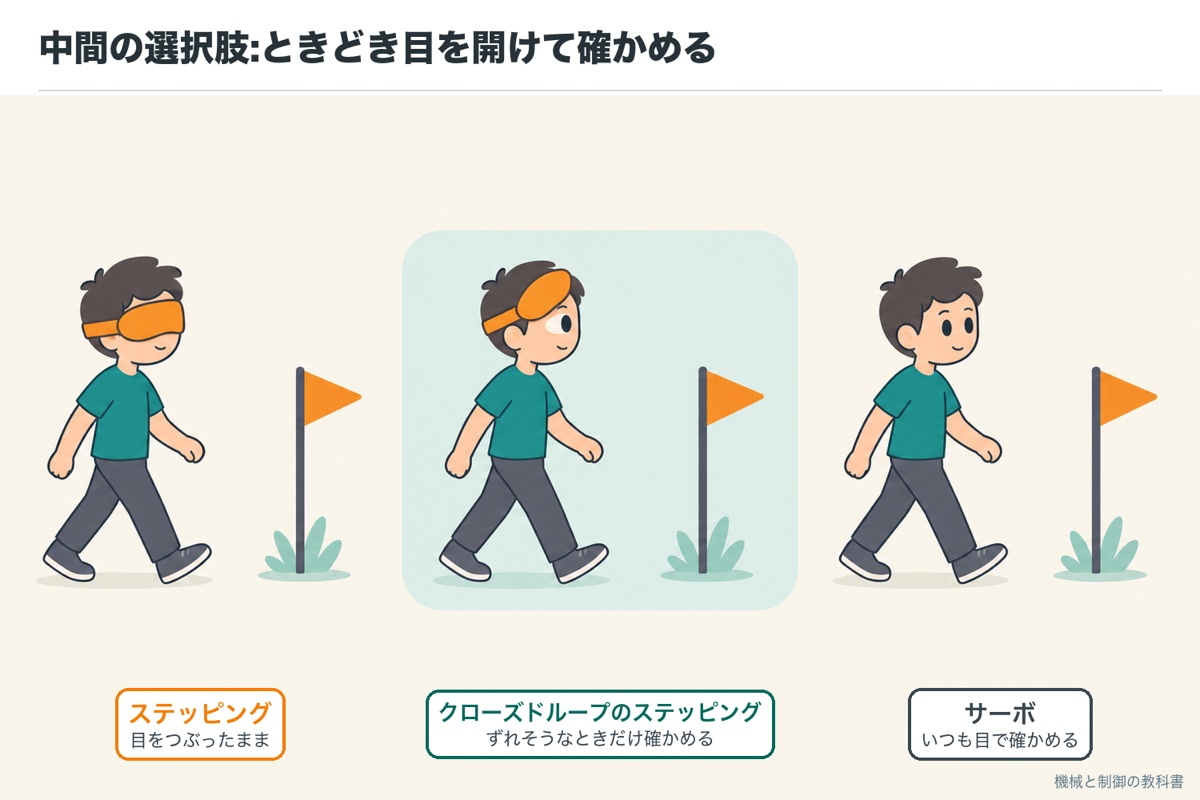
メーカーによって呼び名は違いますが、ふだんはステッピングとして動き、負荷に負けそうなときだけ位置を見て制御を変える製品です。
Aさんがアイマスクを少しずらし、「つまずいたかも」というときだけ片目で旗を確かめるイメージです。手軽さを残したまま、ずれに気づけます。
たとえばオリエンタルモーターの技術セミナーテキストでは、同社の αSTEP を、位置のセンサを内蔵し、過負荷になるとクローズドループで制御し、過負荷が続けばアラームを出す、と説明しています。脱調に気づけない弱点を補いつつ、パルスで指令する手軽さを残せます。
この表の見方:真ん中の列は、左の手軽さと右の気づける力の両方がほしいときの候補です。速い側の力はステッピングに近いので、速さが足りないときはサーボを選びます
| ステッピング | クローズドループのステッピング | サーボ | |
|---|---|---|---|
| 位置の検出 | なし | あり | あり |
| ずれの検出・アラーム | なし(センサを足す) | あり | あり |
| 速い側の力 | 下がる | モーターの性質は同じ系統で、速い側では下がる | 平ら(定格回転速度まで) |
位置のセンサの種類、電源が切れたときに位置を覚えているか、アラームの出し方は、メーカーと機種で違います。カタログの仕様の章で確かめてください。
- αSTEP のローター位置検出センサ・過負荷時のクローズドループ制御・アラーム出力:オリエンタルモーターの技術セミナーテキスト
- オリエンタルモーター 技術セミナーテキスト「ステッピングモーターの基礎から使い方まで」(ステップ角・オープンループ・回転速度―トルク特性・自己保持力・αSTEP)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
よくある失敗と、迷ったときの決め方
歩く人でいえば「出発してから転ぶ」「旗の手前で止まる」を、出発前に防ぐための表です。
この表の見方:左の列に心当たりがあれば、右の列の防ぎ方を選ぶときに入れておきます
| よくある失敗 | 起きること | 防ぎ方 |
|---|---|---|
| ステッピングを保持トルク(止まっているときの最大)で選ぶ | 使う速さで力が足りず脱調する | 使う回転速度のプルアウトトルクで選ぶ |
| 加速の時間を短くしすぎる | 加速中に脱調する(ステッピング)・力が足りなくなる(サーボ) | 加速に要るトルクを計算し、余裕の中で加速の時間を決める |
| 共振する速さで回し続ける | 揺れが大きくなり、脱調・騒音が出る | その速さを避ける・1歩を細かく分ける駆動(マイクロステップ)や5相・揺れを抑える機能を使う |
| サーボで、回しにくさの比が大きい負荷を回す | ゲインを上げられず、止まるときに揺れる・時間がかかる | 減速機で回しにくさを下げる・1つ上のモーターにする |
| 上下に動く軸にブレーキをつけない | 電源が切れたり非常停止したりしたときに落ちる | 保持ブレーキつきのモーターを選び、ブレーキの回路を設計する |
サーボは性能が高い分、立ち上げでゲインの調整が要ります。最近の多くの機種はオートチューニングで大まかに合わせられますが、負荷が軽すぎる・重すぎる・機械の剛性が低いときは、手で直す時間がかかります。装置の日程に余裕がないときは、ステッピングで足りる軸までサーボにしない、という判断も設計のうちです。
- □ いちばん速いときの回転速度を計算した
- □ 加速に要るトルク+摩擦などのトルクの最大を出した
- □ ステッピングなら、使う速さのプルアウトトルクに余裕がある
- □ サーボなら、瞬時最大トルク・定格回転速度・回しにくさの比を確かめた
- □ 位置がずれたときに何が起きるか(事故・不良)を決めた
- □ 上下に動く軸の保持ブレーキと、電源が切れたときの止め方を決めた
よくある質問
まとめ:ステッピングは目をつぶって歩数を数える人、サーボは目で確かめる人
- 違いの芯は、モーターに目(エンコーダ)があるかどうか。ステッピングはパルスの数だけ回り、サーボは位置を確かめながら回る
- ステッピングは、つまずいて(負荷に負けて)歩数をとばしても気づかない(脱調)。サーボは遅れを取り戻し、無理ならアラームで止まる
- ステッピングは低い速さで力持ちだが、速くするほど力が下がる。使う速さのプルアウトトルクで選ぶ
- 計算は「1回転でリードだけ進む」「グラフの面積=距離」「T=J×α」の3つで組み立てる
- まず、いちばん速いときの回転速度で振り分け、次に「ずれたら困るか」で決める
- 上下に動く軸は、モーターの種類にかかわらず保持ブレーキを先に決める
サーボに決めたら、次は容量の選定です。歩く人でいえば、どれくらいの体力がある人に頼むかを決める段階です。
PLC・サーボ・インバーターを実務で扱ってきた電気・制御の設計者です。制御の記事は、選び方・設定の順番・止まったときの切り分けを、実務の判断のしかたから書いています。機械(材料・機械要素・図面)の記事は本職ではないため、JIS とメーカーの技術資料を調べてまとめ、出典を示しています。