※この記事にはプロモーションが含まれています。
- サーボモータの選定を任されたけれど、そもそもサーボが何なのかよくわからない
- 負荷トルク・実効トルク・慣性比…式は見つかるのに、なぜその式なのかがわからない
- トルクは足りていたのに、選定ソフトで「慣性比 ×」と言われた
- サーボモータが、ふつうのモーターと何が違うのか(台車を押す人のたとえで)
- 選定で確かめる4つの関門(速さ・力・疲れ・体格)の意味
- 負荷トルク・加速トルク・実効トルクの式が、どこから来たのか
- 途中式つきの計算例2題と、不合格から直す方法
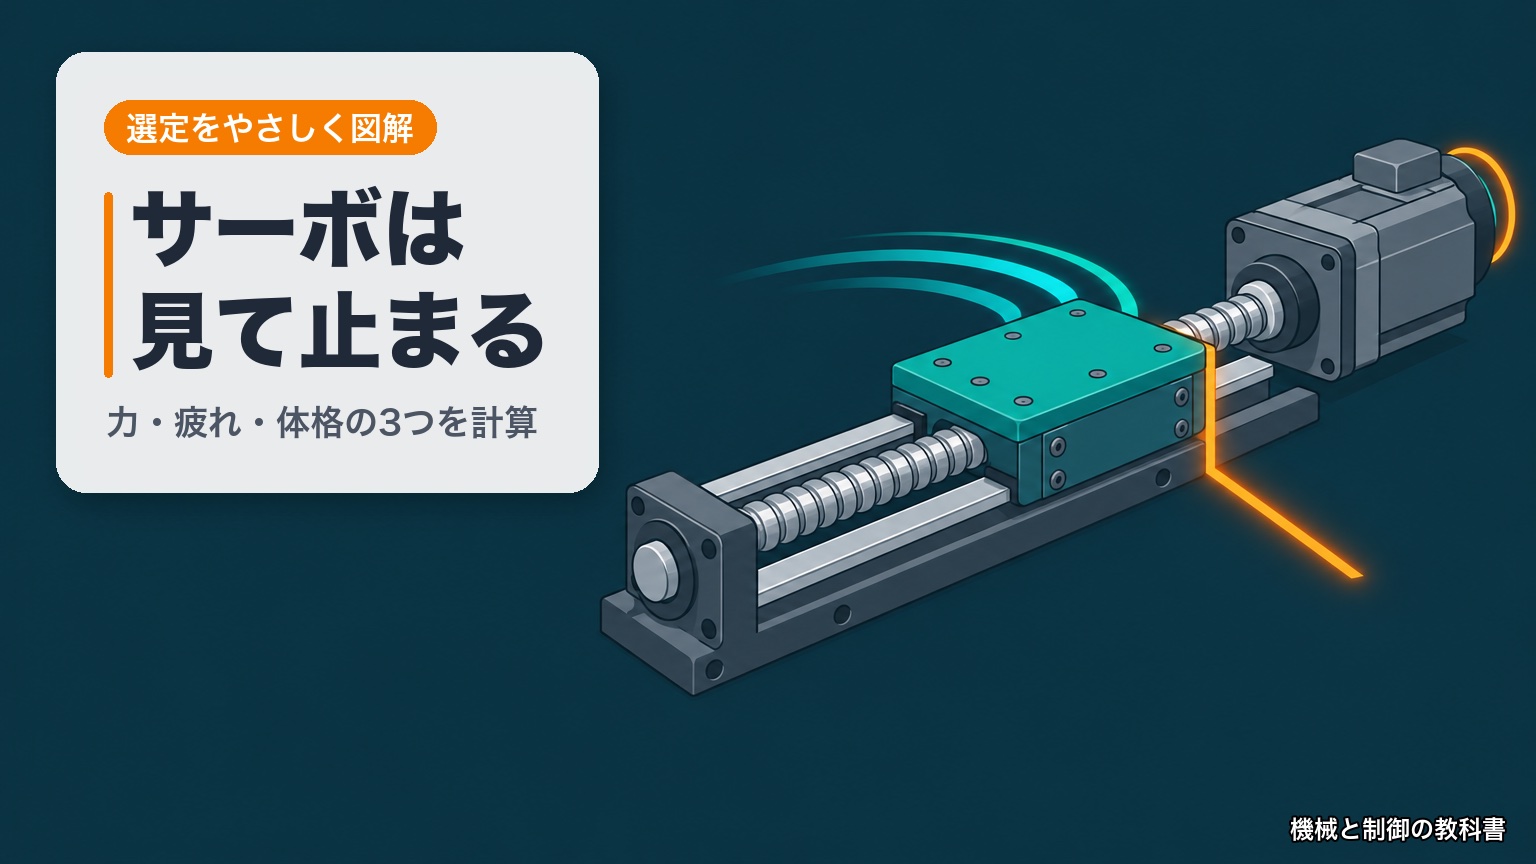
サーボモータの選定は、資料を開くと式がいきなり並び、「この式は何を計算しているの?」で手が止まりがちです。
この記事では、サーボモータを台車を押して、床の印にぴたっと止める人にたとえて、最初から最後までこの人の話で説明します。式は「力 = 質量 × 加速度」のような理科の基本から1段ずつ組み立てます。上から順に読めば、最後は自分で1台選べます。
サーボモータの選定は、動かす機械の「押し続ける力(負荷トルク)」「動き出しと止めるときの力(加速・減速トルク)」「1サイクルの疲れ(実効トルク)」「モーターと機械の回しにくさの比(慣性比)」を計算し、回転速度・最大トルク・実効トルク・慣性比の4つの関門をすべて通る、いちばん小さいモーターを選びます。最大トルクだけで選ぶと、実効トルクか慣性比で不合格になることがよくあります。
- 慣性比の推奨値の例:三菱電機 FAQ(推奨値 5〜10倍以下・モータ軸換算)、安川電機 SGM7J-04AFA6S(許容負荷慣性モーメント 10倍)
- ボールねじの負荷トルクと慣性の式:THK ボールねじ 選定のポイント
- 三菱電機 FA 技術相談 FAQ(10375)「負荷慣性モーメント比」(推奨値 5〜10倍以下)
- 三菱電機 FA 技術相談 FAQ(10324)「推奨負荷慣性モーメント比」(モータ軸換算値)
- 安川電機(欧州)Σ-7 SGM7J-04AFA6S 製品ページ(Allowable Load Moment of Inertia 10 Times)
- THK ボールねじ 選定のポイント「回転トルクの検討」(Ball Screw Selection Criteria, 515-1E)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
- そもそもサーボモータって何?「目で見ながら」止まるモーター
- サーボは3点セットで動く:アンプ・モーター・エンコーダ
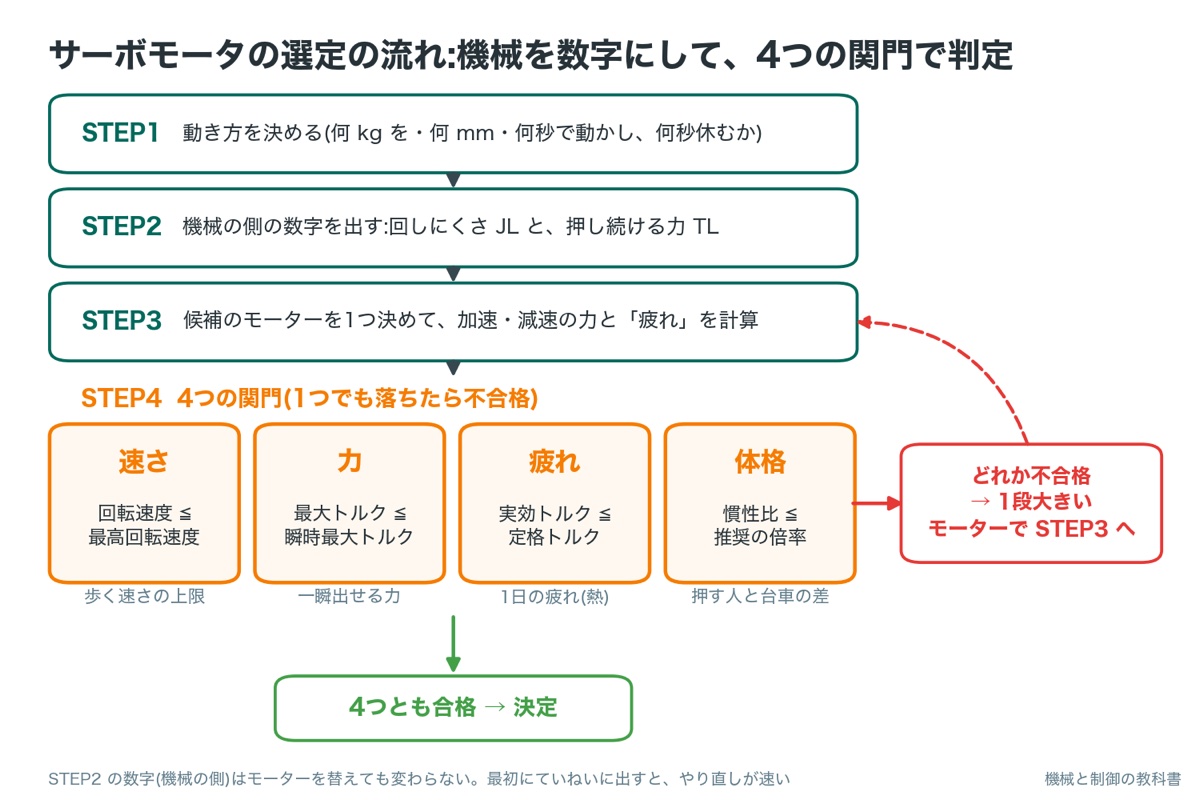
- 選定では何を確かめるの?4つの関門
- 計算の準備:動き方を「台形」で決める
- 力その1:押し続ける力(負荷トルク)の式はどこから来た?
- 力その2:押し始めの余分な力(加速トルク)
- 疲れ:実効トルクは「1サイクルの熱の平均」
- 体格:慣性比は「押す人と台車の重さの差」
- 計算してみよう1:水平のボールねじ軸(合格する例)
- 計算してみよう2:重く速くした軸(不合格から直す例)
- 仕事で使うとき:メーカーで違う慣性比と、垂直軸の注意
- よくある間違いと、迷ったときの決め方
- よくある質問
- まとめ:サーボは目で見て止まる人。力・疲れ・体格・速さの4つで選ぶ
そもそもサーボモータって何?「目で見ながら」止まるモーター
工場の機械には、「決めた場所まで動かして、そこで正確に止める」仕事がたくさんあります。ロボットの腕、工具を運ぶ台、材料を決まった長さだけ送るローラ。どれも、止まる位置がずれると不良品になります。
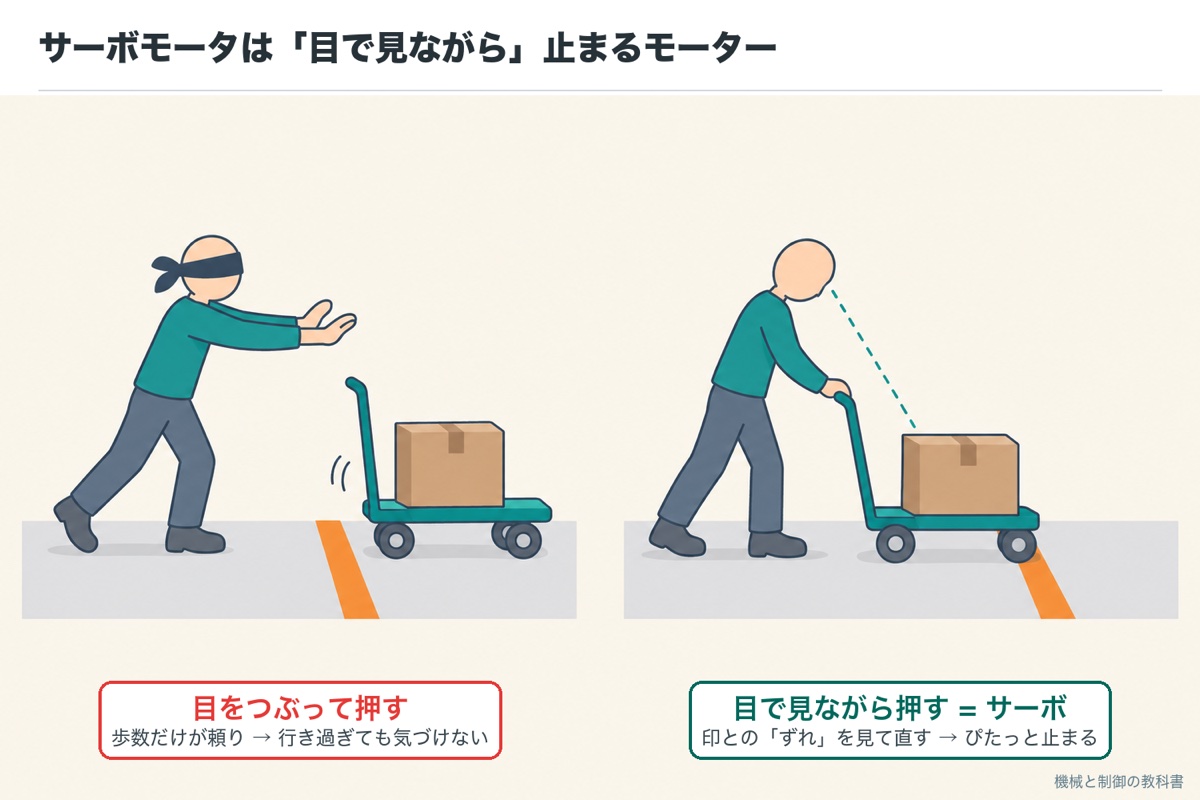
台車に荷物をのせて、床に引いた線の上でぴったり止めるところを想像してください。目をつぶって「10歩で止まる」と決めて押すと、床がすべりやすかったり荷物が重かったりしたとき、線を行き過ぎても気づけません。目で線を見ながら押せば、「あと少し」「行き過ぎた、戻そう」と直しながら、線の上でぴたっと止められます。サーボモータは、この目で見ながら押す人です。
ふつうのモーターは、「回れ」と言われたら回るだけで、自分が今どこまで回ったかを知りません。サーボモータは、軸がどこまで回ったかを測る部品を持っていて、目標とのずれを見ながら回り方を直し続けます。だから、決めた位置に正確に止まれます。
この表の見方:以降は、左の「台車を押す人」の話で進めます
| 台車を押す人のたとえ | 本物のサーボでは |
|---|---|
| 目(線を見る) | エンコーダ(軸の回った角度を測る部品) |
| 頭(ずれを見て、押す強さを決める) | サーボアンプ(モーターに流す電流を決める装置) |
| 足と腕(押す力を出す) | サーボモータ |
| 押している台車 | 動かす機械(ボールねじと台など) |
| 押す力の強さ | トルク(軸をねじる力) |
なお、この記事は工場の AC サーボ(サーボアンプとエンコーダ付きのモーター)の話です。模型やマイコンで動かす小さなサーボ(RC サーボ)は別物で、同じ筆者が運営する電気のブログ shirasusolo.net のサーボモーターの動かし方で扱っています。
サーボは3点セットで動く:アンプ・モーター・エンコーダ
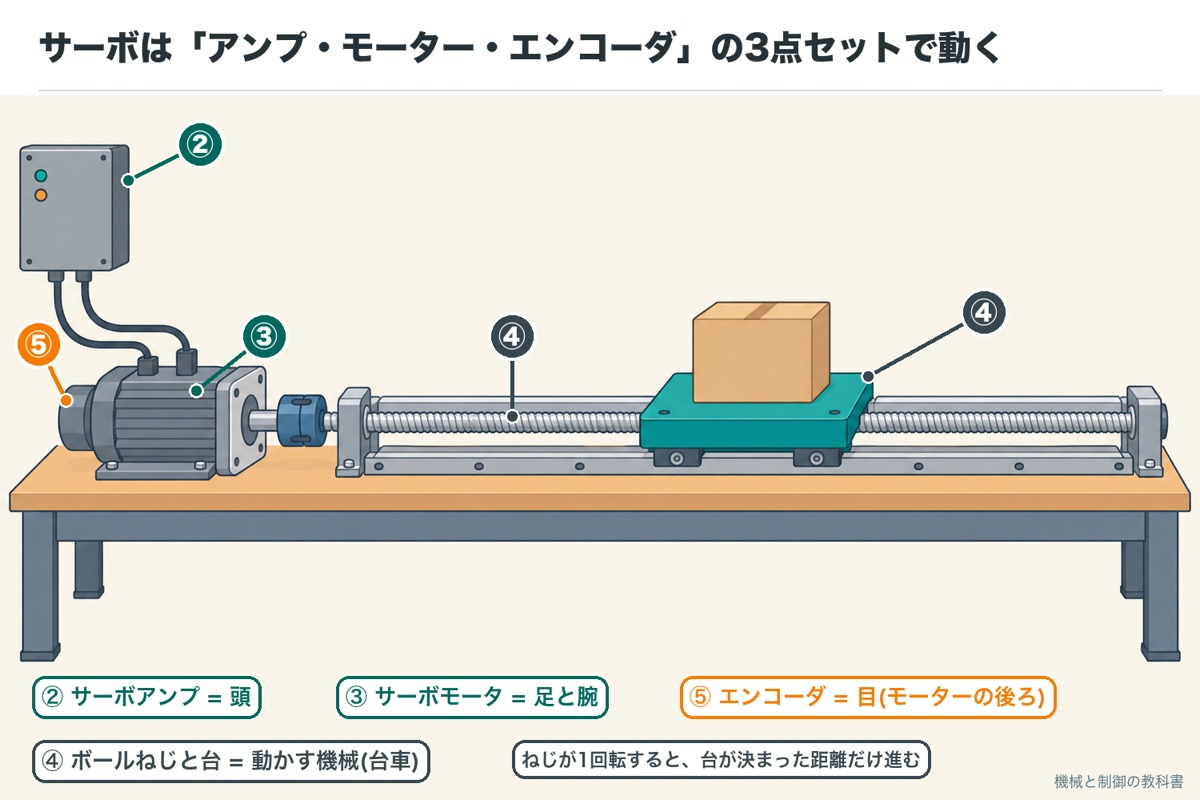
工場のサーボは、制御盤の中に付けるサーボアンプと、モーターの後ろに付いたエンコーダとセットで使います。モーターとアンプは、メーカーが決めた組み合わせで選びます。
機械の側でよく使うのがボールねじです。長いねじの棒を回すと、ねじにかみ合った台がまっすぐ進みます。ペットボトルのふたを回すと、ふたが少しずつ上がっていくのと同じしくみです。ねじが1回転したときに台が進む距離をリードと呼び、この記事の計算でも何度も使います。
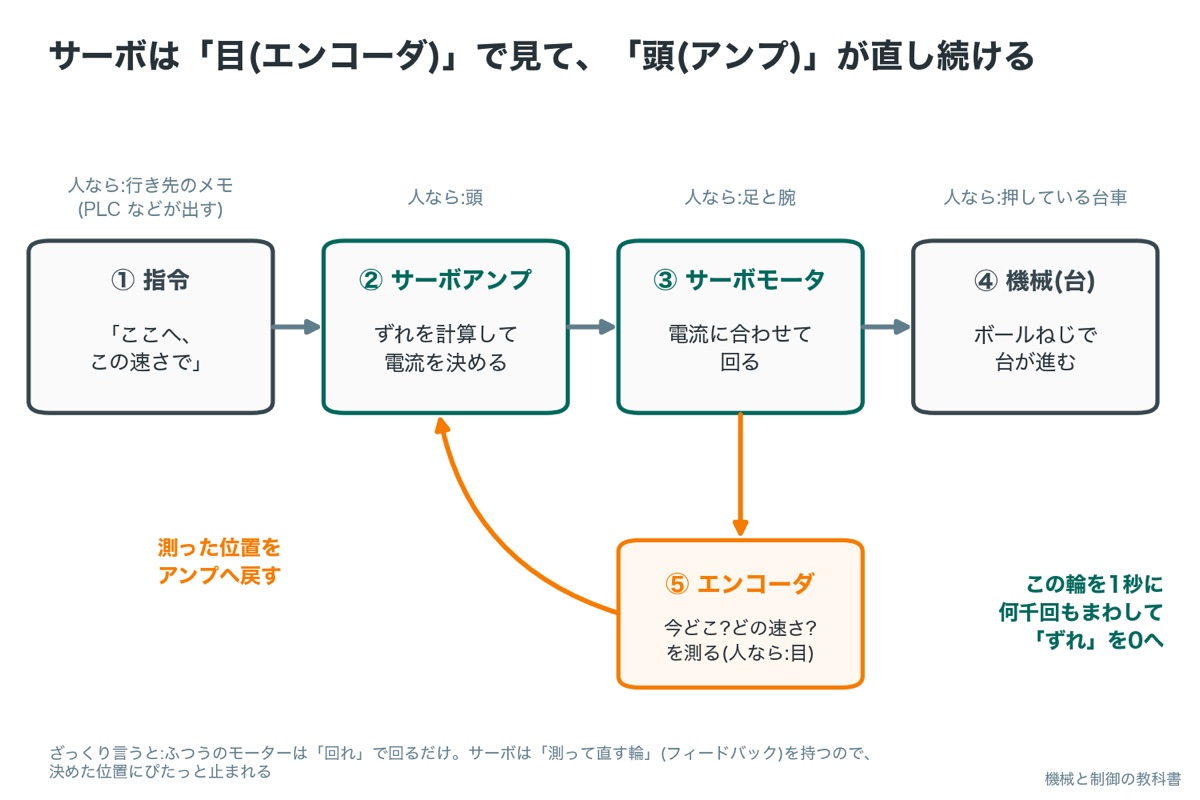
3つの部品は、次の順番で仕事を受けわたしています。
指令を受ける。PLC などから「この位置へ、この速さで」という指令がアンプに届きます(行き先のメモ)。
アンプが電流を決める。指令と今の位置のずれから、モーターに流す電流を決めます(頭)。
モーターが回り、台が進む。電流に応じた力で回り、ボールねじを通して台を動かします(足と腕)。
エンコーダが測って戻す。今の位置と速さを測ってアンプに戻します(目)。この輪を1秒に何千回もまわします。
この「測って、直して、また測る」輪をフィードバックと呼びます。ただし、足と腕(モーター)の力が足りなかったり台車が重すぎたりすると、頭がどれだけがんばっても思いどおりに止まれません。そこでモーターの大きさを正しく選ぶこと、つまり選定が大事になります。
アンプ・モーター・エンコーダの3点セットと、それが動かす機械の側をまとめて学びたいときの本の例です。日刊工業新聞社の『トコトンやさしいサーボ機構の本』(2016年10月発行)は、サーボ機構のための物理・機械要素から、サーボ機構用モータ、センサ、サーボアンプとコントローラ、トラブルの現象までの9章でできています(楽天ブックスの目次)。

選定では何を確かめるの?4つの関門
台車を押す人をやとうなら、歩く速さ・押し始めの力・1日押してもばてないか・台車に対して体が小さすぎないか、を確かめるでしょう。サーボの選定も同じ4つです。
この表の見方:4つのうち1つでも落ちたら不合格です。右の列は、落ちたときに機械で起きることです
| 関門 | 人でいうと | モーターで比べるもの | 落ちると起きること |
|---|---|---|---|
| 速さ | 歩く速さの上限 | 必要な回転速度 ≦ 最高回転速度 | 決めた時間で動ききれない |
| 力 | 一瞬だけ出せる最大の力 | 最大トルク(加速のとき)≦ 瞬時最大トルク | 動き出しで指令に追いつけない |
| 疲れ | 1日押してもばてないか | 実効トルク ≦ 定格トルク | モーターが熱くなり、過負荷のアラームで止まる |
| 体格 | 押す人と台車の重さの差 | 慣性比 ≦ メーカーの推奨の倍率 | 止めたい所で止まらず、ゆれる |
選ぶ順番は、まず機械の側の数字(台車の重さ・押し続ける力)を出し、次に候補のモーターを1つ決めて4つの関門で判定し、落ちたら1段大きいモーターでやり直す、の繰り返しです。
計算の準備:動き方を「台形」で決める
必要な力は「どう動かすか」で変わります。同じ台車でも、急いで押し始めるほど大きな力が要ります。そこで最初に、動き方を数字で決めます。
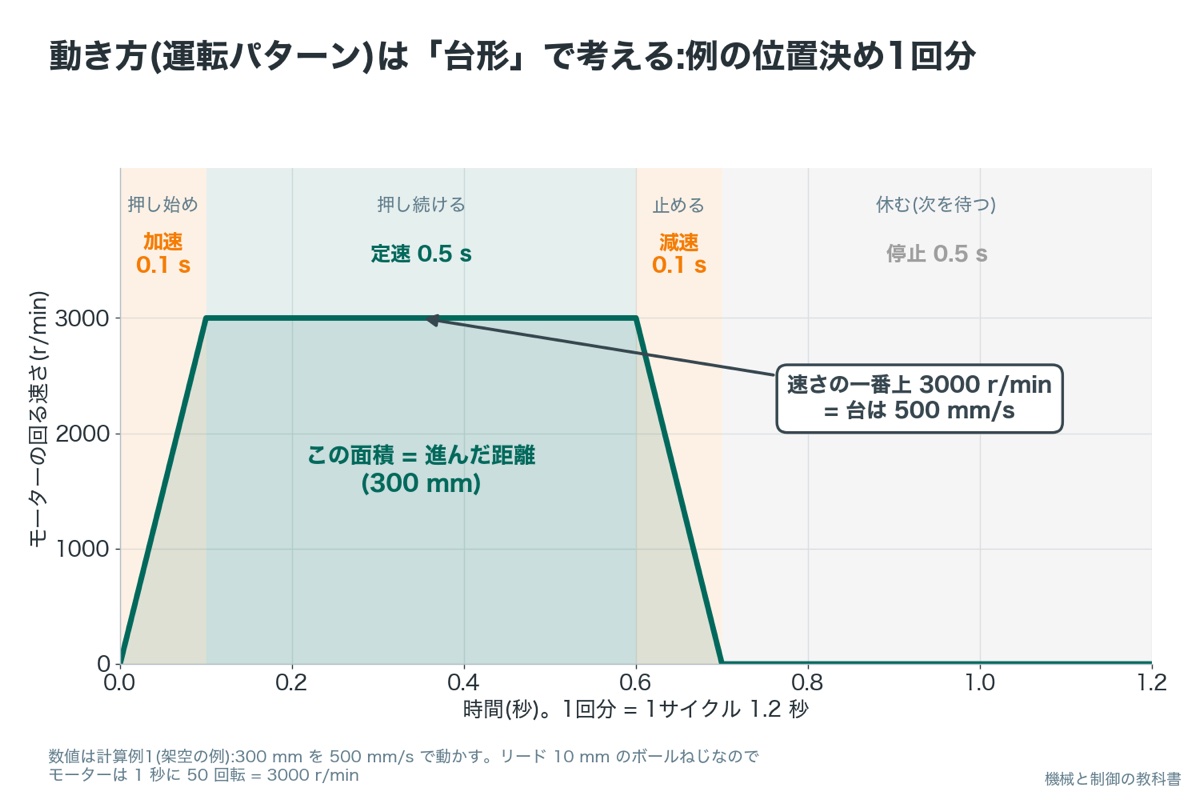
工場の位置決めでは、速さを時間の順に「加速 → 定速 → 減速 → 停止」と変える動き方がよく使われます。速さを縦、時間を横にしてグラフにすると台形になるので、台形の運転パターンと呼びます。台車でいえば、押し始め・押し続ける・止める・休む、の4つの区間です。
台形の面積が進んだ距離です。台を 500 mm/s で 300 mm 動かし、加速と減速に 0.1 秒ずつかけると、定速は 300 ÷ 500 − 0.1 = 0.5 秒(2つの三角形で、全速 0.1 秒ぶんの距離)です。
モーターの回る速さは「1秒に台が進む距離 ÷ リード」です。台が 500 mm/s、リード 10 mm なら1秒に 50 回転、1分で 3000 回転(3000 r/min)。これが関門「速さ」で比べる数字です。
力その1:押し続ける力(負荷トルク)の式はどこから来た?
何のために計算するのか。台は、一定の速さで動き続けるだけでも、レールとの摩擦に逆らう力が要ります。これがわからないと、加速の力も「疲れ」も出せません。
台車は、押すのをやめるとやがて止まります。摩擦がブレーキになっているからです。同じ速さで進み続けるには、摩擦と同じ大きさの力で押し続ける必要があります。これが「押し続ける力」です。
1段ずつ式を組み立てる
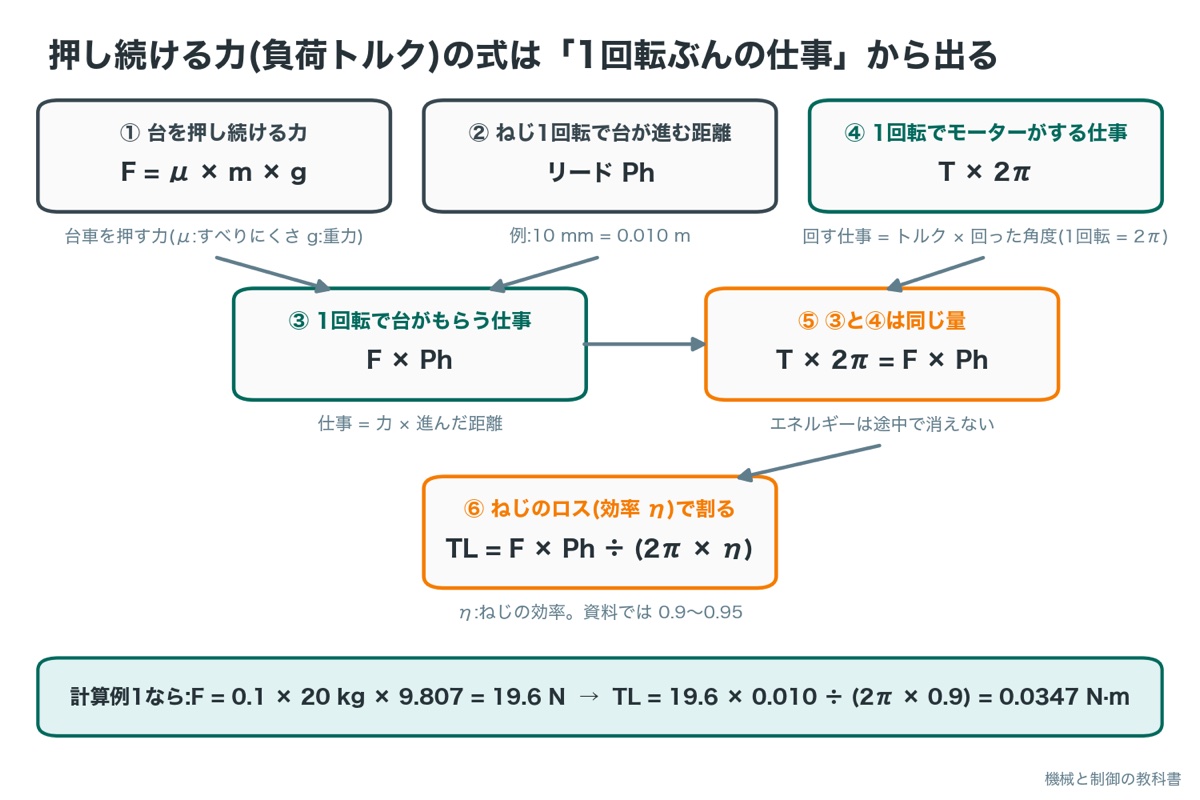
1段目:台を押し続ける力 F。摩擦の力は「すべりにくさ × 重さ」で F = μ × m × g です。μ(ミュー)は摩擦係数、m は質量[kg]、g は重力の強さ 9.807 m/s² で、m × g が重さ[N]です。
2段目:1回転で台がもらう仕事。理科では「仕事 = 力 × 進んだ距離」でした。ねじが1回転すると台はリード Ph[m]だけ進むので、1回転で台がもらう仕事は F × Ph[J:ジュール]です。
3段目:1回転でモーターがする仕事。回す仕事は「トルク × 回った角度」です。角度はラジアン(rad)で数え、1回転は 2π rad なので、1回転の仕事は T × 2π です。トルク T の単位は N·m(ニュートンメートル)です。
4段目:2つは同じ量。モーターの仕事はねじを通って台に届き、途中で消えないので、T × 2π = F × Ph、つまり T = F × Ph ÷ 2π です。
5段目:ねじのロスを入れる。本当はねじの中でも少し仕事が失われます。届く割合(効率 η:イータ)で割ります。
TL = μ × m × g × Ph ÷ (2π × η)
単位の確かめ:N × m ÷(rad は単位なし)= N·m。トルクの単位になります。η はボールねじの資料では 0.9〜0.95
- 負荷トルク T1 = Fa·Ph/(2π·η)、ボールねじの効率 η = 0.9〜0.95(THK)
- THK ボールねじ 選定のポイント「回転トルクの検討」(Ball Screw Selection Criteria, 515-1E)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
力その2:押し始めの余分な力(加速トルク)
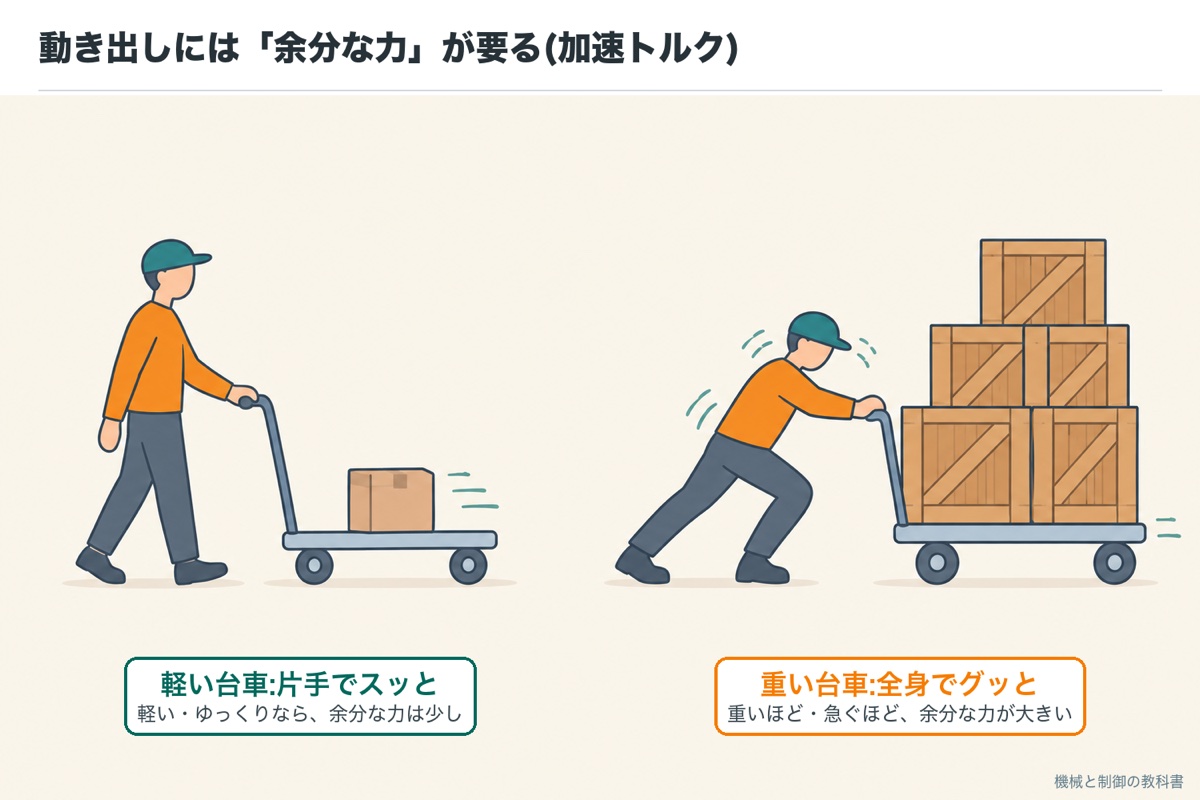
台車を押すとき、いちばん力が要るのは動き出しの瞬間です。走り出せば軽く押すだけで進みますが、止まっている台車を急いで走らせるには、ぐっと踏んばる必要があります。
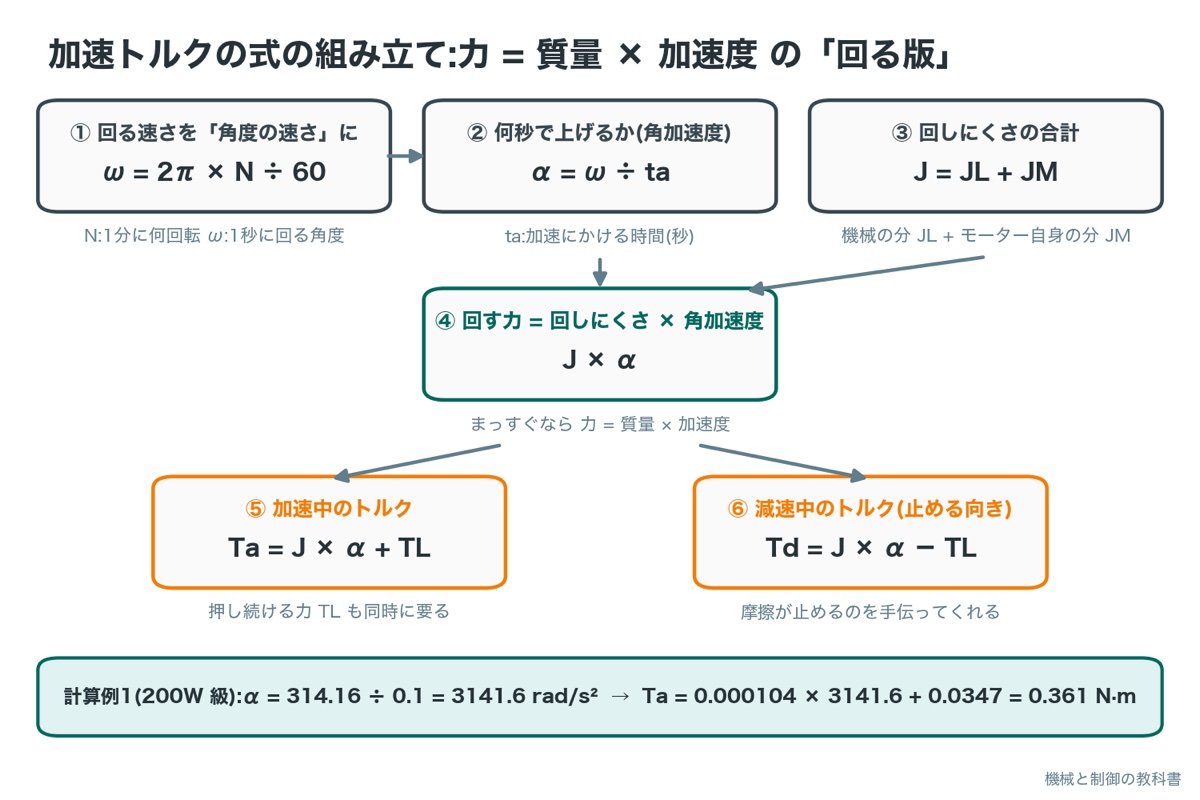
この余分な力は、まっすぐ動く物なら理科で習った力 = 質量 × 加速度(F = m × a)です。重い(m が大きい)ほど、急ぐ(a が大きい)ほど、大きな力が要ります。モーターは回る物なので、これを「回る版」に直して使います。
「回る版」の F = m × a を組み立てる
1段目:回る速さを角度の速さにする。モーターの速さ N は「1分に何回転[r/min]」で書きますが、計算では「1秒に何ラジアン回るか」の角速度 ω(オメガ)[rad/s]を使います。1回転 = 2π rad、1分 = 60 秒なので、ω = 2π × N ÷ 60 です。
2段目:どれだけ急ぐか。0 から ω まで ta 秒で上げるなら、1秒あたりに速くする量(角加速度)α(アルファ)は α = ω ÷ ta[rad/s²]です。まっすぐな動きの加速度 a にあたります。
3段目:回しにくさ。まっすぐな動きの「動かしにくさ」は質量 m でした。回る物の「回しにくさ」は慣性モーメント J[kg·m²]です。機械の分 JL とモーターの中の回る部分の分 JM の両方を回すので、J = JL + JM です。
4段目:回る版の F = m × a。回す力(トルク)= 回しにくさ × 角加速度、つまり T = J × α です。これに、加速している間も摩擦に逆らう負荷トルク TL を足したものが、加速中にモーターが出す力です。
Ta = (JL + JM) × α + TL / Td = (JL + JM) × α − TL
Ta:加速トルク、Td:減速トルク(止める向き)。減速では摩擦がブレーキを手伝うので TL を引きます。単位:kg·m² × rad/s² = kg·m²/s² = N·m
ボールねじで動く台の回しにくさは JL = m × (Ph ÷ 2π)²、ねじ軸(円柱)は 質量 × 直径² ÷ 8 で出せます。この式の出どころは、対になる「慣性モーメントの計算」の記事で説明します(公開しだい、ここにリンクします)。
動かして確かめよう:台形の動きと、モーターが出すトルク
あとの計算例1の値(台 20 kg・加速 0.1 秒)で、押し始め・押し続ける・止める・休むの4つの区間で、モーターの出すトルクがどう変わるかを動く図で確かめます。
動かして確かめる
「スタート」を押すと、ボールねじの台が押し始め → 押し続ける → 止める → 休むの1サイクルを動きます。台の上の矢印がモーターの出す力の向きと大きさ、下の2つのグラフが「速さ」と「トルク」です。速さのグラフが台形になるのに、トルクのグラフは階段の形になるところを見てください。
いまの様子:スタートを押すと、ここに説明が出ます。
動きは説明のための作り物です。値は計算例1(200W 級の例)の計算結果で、本当の1サイクル 1.2 秒を、見やすいように4倍(「もっとゆっくり」は10倍)に引き延ばしています。
見てほしいのは、トルクが大きいのは押し始めと止めるときの短い時間だけで、押し続ける間は摩擦の分(約10分の1)しか要らないことです。この形が、次の「実効トルク」の計算の元になります。
疲れ:実効トルクは「1サイクルの熱の平均」
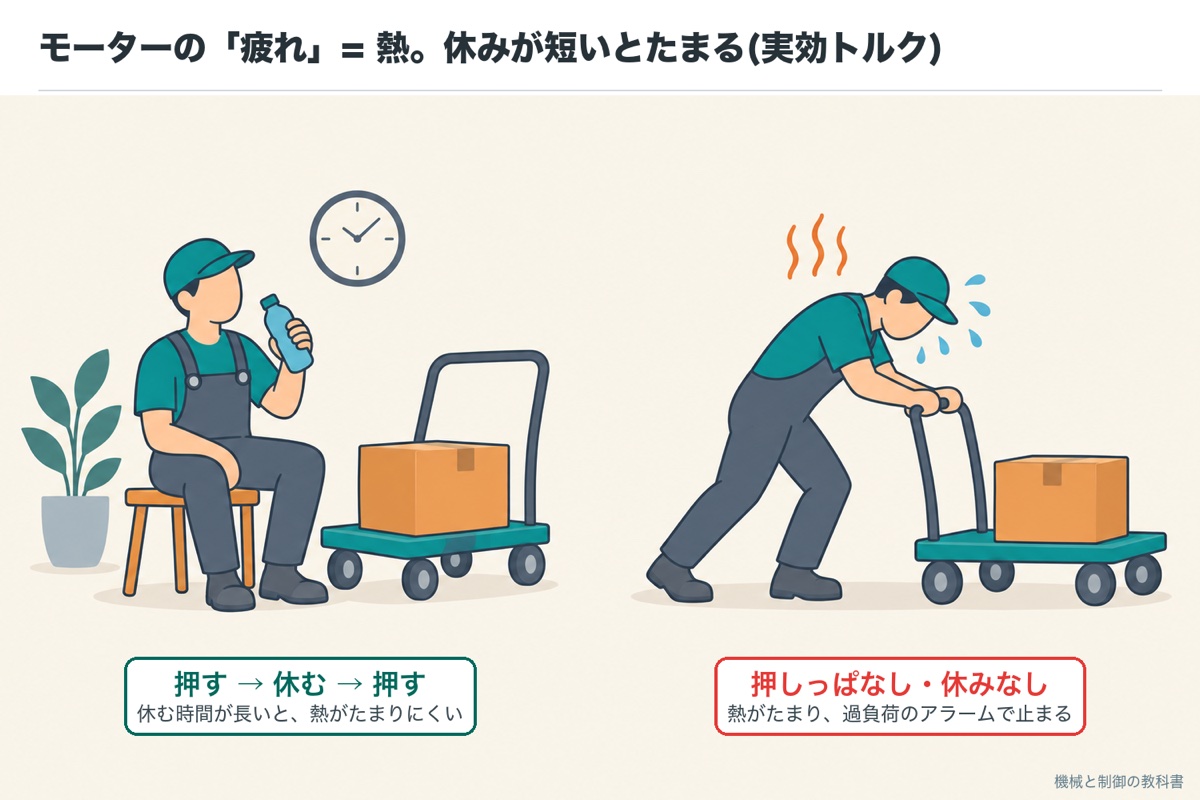
何のために計算するのか。モーターは大きな力を出し続けると中の銅線が熱くなり、熱くなりすぎるとアンプが過負荷のアラームで止めます。1サイクル(1回の動きと休み)をくり返して熱がたまりすぎないかを確かめるのが、関門「疲れ」です。
台車を押す人は、押し始めに一瞬ぐっと力を出しても、そのあと休む時間が長ければばてません。逆に、休みなしで押しっぱなしだと、汗だくになります。人の疲れが「どれだけ強く・どれだけ長く押したか」と「休みの長さ」で決まるように、モーターの熱も1サイクル全体で決まります。
なぜ「2乗」して平均するの?
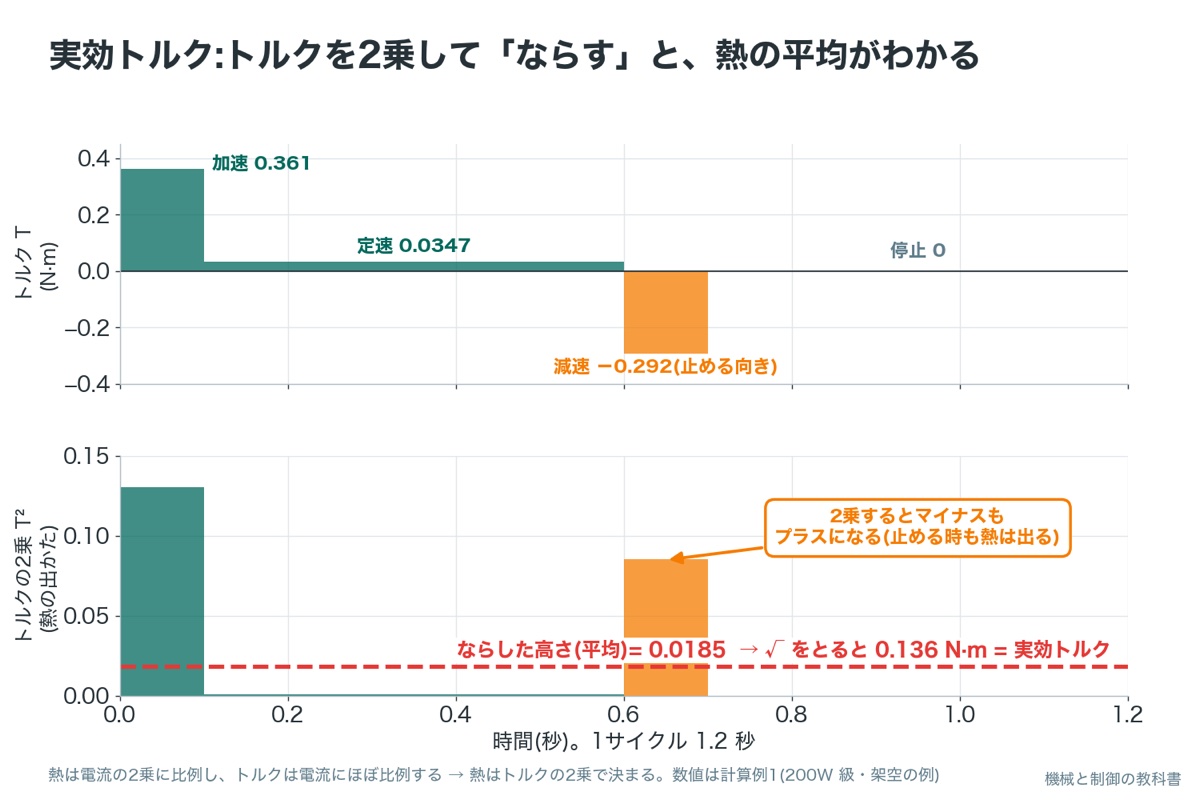
1段目:トルクは電流に比例する。サーボモータが出すトルクは、流れる電流にほぼ比例します。2倍の力を出すには、約2倍の電流が要ります。
2段目:熱は電流の2乗に比例する。銅線で出る熱は、電力 = 電流² × 抵抗(I²R)です。電流が2倍なら、熱は4倍になります。
3段目:だから熱はトルクの2乗で決まる。1段目と2段目を合わせると、熱 ∝ トルク² です。そこで、各区間のトルクを2乗し、その区間の時間を掛けて足し、1サイクルの時間で割ります。これが「熱の出かたの平均」です。
4段目:平方根で元の単位に戻す。2乗の平均のままでは単位が N·m の2乗なので、平方根(√)をとって N·m に戻します。こうして出た値は、「ずっと一定で出し続けたら、同じだけ熱くなるトルク」という意味です。これを実効トルクと呼びます。
Trms = √{ (Ta² × ta + TL² × tc + Td² × td) ÷ tf }
ta・tc・td:加速・定速・減速の時間、tf:停止も含めた1サイクルの時間。2乗するので、止める向きのトルク(マイナス)も熱としては足されます
ざっくり言うと、本当はモーターの中の鉄で出る熱などもありますが、選定では「熱はトルクの2乗」と考えます。
- 実効トルク(RMS トルク)の式の形:Kollmorgen の解説。選定ソフトも実効トルクで判定(パナソニック)
- Kollmorgen「How to Calculate RMS Torque」(実効トルクの式)
- パナソニック「サーボモータの選定」(選定ソフトの使い方と判定の考え方)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
体格:慣性比は「押す人と台車の重さの差」
慣性比 = JL ÷ JM
JL:モーターの軸から見た機械の回しにくさ、JM:モーター自身の回しにくさ。単位どうしが消えて「何倍」になります
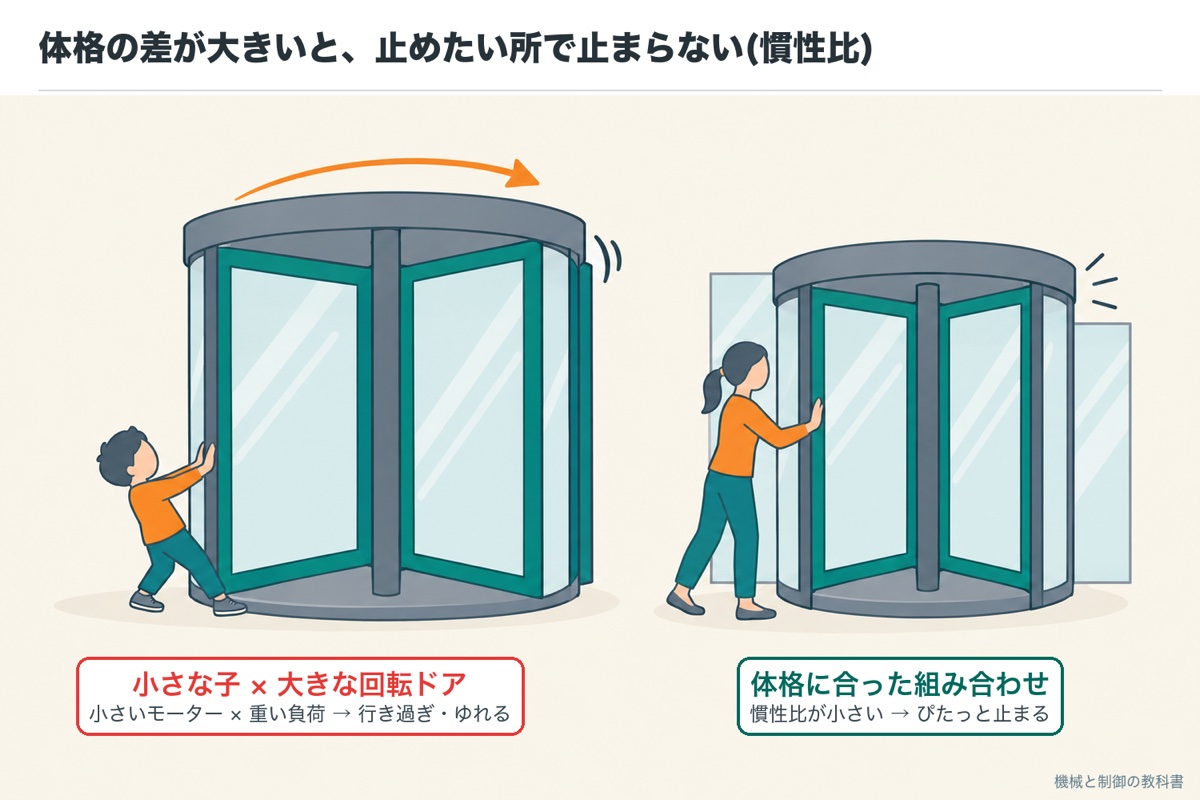
小さな子どもが、大きく重い回転ドアを押す場面を想像してください。動かせても、止めたい所ではドアの勢いに負けて行き過ぎ、戻そうとしてまた行き過ぎます。大人がふつうのドアを押せば、ぴたっと止まります。力とは別に、体格の差が大きすぎると、細かく止めるのが苦手になるのです。
サーボでも、機械がモーターよりずっと回しにくいと、機械の勢いに振り回されて止まるまでに時間がかかったり、ゆれが残ったりします。メーカーの資料でも、推奨値を超えると応答が悪くなると説明されています。
大事なのは、慣性比はトルクとは別の関門だということです。回しにくさどうしの比なので、加速や休みの時間を延ばしても変わりません。下げるには、モーターを大きくする(JM を大きく)か、減速機で機械の回しにくさを小さく見せます。
目安推奨する倍率はメーカーとシリーズで違い、たとえば三菱電機の FAQ では 5〜10倍以下(性能を出すには5倍以下が望ましい)とされています。この記事の計算例では「10倍以下」を例として使います。
慣性比の違いで止まり方がどう変わるかを、動く図で比べます。4.8倍と14.3倍は、あとの計算例1で出てくる値です。
動かして確かめる
慣性比を選んで「スタート」を押すと、同じ指令で台を旗の位置まで動かします。左の2つの円は、モーター(小)と機械(大)の回しにくさの差を大きさで表したものです。慣性比を大きくすると、旗の所での止まり方がどう変わるかを見てください。
いまの様子:慣性比を選んでスタートを押すと、ここに説明が出ます。
動きは説明のための作り物です(揺れの大きさ・止まるまでの時間は例)。実際の止まり方は、機械の硬さやアンプの調整(ゲイン)でも変わり、推奨値を超えても調整で使える場合と、使えない場合があります。
見てほしいのは、動いている間よりも、旗の所で止めるときに差が出ることです。力(トルク)は同じように足りていても、慣性比が大きいと行き過ぎて揺れ、収まるまでに時間がかかります。
- 三菱電機 FAQ 10375・10690(推奨値と、超えたときに起きること)
- 三菱電機 FA 技術相談 FAQ(10375)「負荷慣性モーメント比」(推奨値 5〜10倍以下)
- 三菱電機 FA 技術相談 FAQ(10690)「慣性モーメントが大きすぎると、機械の運転状態が不安定になる?」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
計算してみよう1:水平のボールねじ軸(合格する例)
「どの大きさなら4つの関門を全部通るか」を決めるための計算です。数値はすべて説明のための例で、モーターの値も架空です。
| 条件(例) | 値 |
|---|---|
| 台+ワークの質量 m | 20 kg |
| ボールねじ | リード Ph = 10 mm(0.010 m)、軸の直径 16 mm、長さ 500 mm(鋼。密度 7850 kg/m³) |
| カップリング(モーターとねじをつなぐ部品)の回しにくさ | 0.10 × 10⁻⁴ kg·m² |
| すべりにくさ μ・ねじの効率 η | 0.1・0.9 |
| 動き方 | 300 mm を 500 mm/s で動かす。加速・減速は各 0.1 s、休み 0.5 s |
| 候補(例) | 200W 級:定格 0.64 N·m、瞬時最大 1.91 N·m、JM = 0.18 × 10⁻⁴ kg·m²/100W 級:定格 0.32 N·m、瞬時最大 0.96 N·m、JM = 0.060 × 10⁻⁴ kg·m²。どちらも最高 3000 r/min |
N = 500 mm/s ÷ 10 mm × 60 = 3000 r/min
tc = 300 ÷ 500 − (0.1 + 0.1) ÷ 2 = 0.6 − 0.1 = 0.5 s
tf = 0.1 + 0.5 + 0.1 + 0.5 = 1.2 s
20 × (0.010 ÷ 2π)² = 20 × (1.592 × 10⁻³)² = 0.507 × 10⁻⁴ kg·m²
7850 × π ÷ 4 × 0.016² × 0.5 = 0.789 kg
0.789 × 0.016² ÷ 8 = 0.253 × 10⁻⁴ kg·m²
JL = 0.507 + 0.253 + 0.100 = 0.860 × 10⁻⁴ kg·m²
F = 0.1 × 20 × 9.807 = 19.6 N
TL = 19.6 × 0.010 ÷ (2π × 0.9) = 0.196 ÷ 5.655 = 0.0347 N·m
α = 314.16 rad/s ÷ 0.1 s = 3141.6 rad/s²
Ta = (0.860 + 0.18) × 10⁻⁴ × 3141.6 + 0.0347 = 0.327 + 0.0347 = 0.361 N·m
Td = 0.327 − 0.0347 = 0.292 N·m(止める向き)
0.361² × 0.1 + 0.0347² × 0.5 + 0.292² × 0.1 = 0.01304 + 0.00060 + 0.00852 = 0.02216
Trms = √(0.02216 ÷ 1.2) = √0.01847 = 0.136 N·m
0.860 ÷ 0.18 = 4.78 倍
3000 r/min ≦ 3000 r/min → 合格
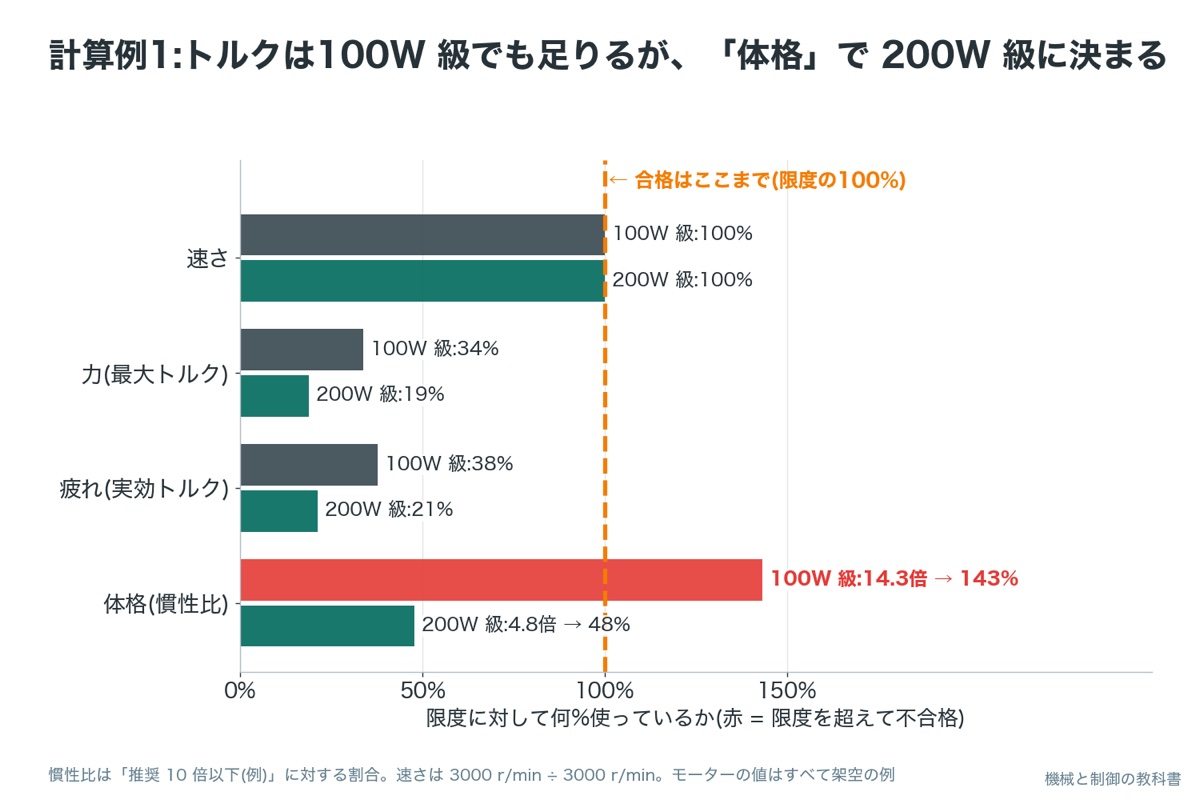
0.361 N·m ≦ 1.91 N·m(19%)→ 合格
0.136 N·m ≦ 0.64 N·m(21%)→ 合格
4.78 倍 ≦ 10 倍 → 合格
つまり「力にも疲れにも約5倍の余裕があり、体格の差も推奨の半分以下」です。桁の確かめとして、台の運動のエネルギー ½ × 20 × 0.5² = 2.5 J と、回る側の ½ × 0.507 × 10⁻⁴ × 314.16² = 2.5 J が一致することも見ておくと安心です。
では、もっと小さい 100W 級ではだめ?
同じ計算を 100W 級(例)ですると、最大トルク 0.323 N·m(34%)、実効トルク 0.121 N·m(38%)で、力と疲れは合格です。ところが慣性比は 0.860 ÷ 0.060 = 14.3 倍で、推奨の 10 倍を超えます。小さな子どもが大きな回転ドアを押す状態です。この例は、体格の関門で 200W 級に決まりました。
位置決めの軸では「トルクで選ぶと小さくなり、慣性比で1段上がる」ことがよくあります。慣性比を見るまでは決めません。
計算してみよう2:重く速くした軸(不合格から直す例)
次は、合否が変わる厳しい条件です。数値はすべて架空の例です。
| 条件(例) | 値 |
|---|---|
| 台+ワークの質量 m | 50 kg |
| ボールねじ | リード 20 mm、軸の直径 20 mm、長さ 600 mm(鋼)。カップリング 0.10 × 10⁻⁴ kg·m² |
| μ・η | 0.1・0.9 |
| 動き方 | 400 mm を 1000 mm/s で動かす。加速・減速は各 0.08 s、休み 0.1 s |
| 候補(例) | 400W 級:定格 1.27 N·m、瞬時最大 3.82 N·m、JM = 0.35 × 10⁻⁴/750W 級:定格 2.39 N·m、瞬時最大 7.16 N·m、JM = 1.20 × 10⁻⁴ kg·m²。どちらも最高 3000 r/min とする |
N = 1000 ÷ 20 × 60 = 3000 r/min
tc = 400 ÷ 1000 − 0.08 = 0.32 s、tf = 0.08 + 0.32 + 0.08 + 0.1 = 0.58 s
50 × (0.020 ÷ 2π)² = 50 × (3.183 × 10⁻³)² = 5.066 × 10⁻⁴ kg·m²
7850 × π ÷ 4 × 0.020² × 0.6 = 1.480 kg → 1.480 × 0.020² ÷ 8 = 0.740 × 10⁻⁴ kg·m²
JL = 5.066 + 0.740 + 0.100 = 5.906 × 10⁻⁴ kg·m²
TL = 0.1 × 50 × 9.807 × 0.020 ÷ (2π × 0.9) = 0.9807 ÷ 5.655 = 0.173 N·m
α = 314.16 ÷ 0.08 = 3927 rad/s²
Ta = (5.906 + 0.35) × 10⁻⁴ × 3927 + 0.173 = 2.457 + 0.173 = 2.630 N·m
Td = 2.457 − 0.173 = 2.284 N·m
Trms = √{(2.630² × 0.08 + 0.173² × 0.32 + 2.284² × 0.08) ÷ 0.58} = √(0.9801 ÷ 0.58) = 1.30 N·m
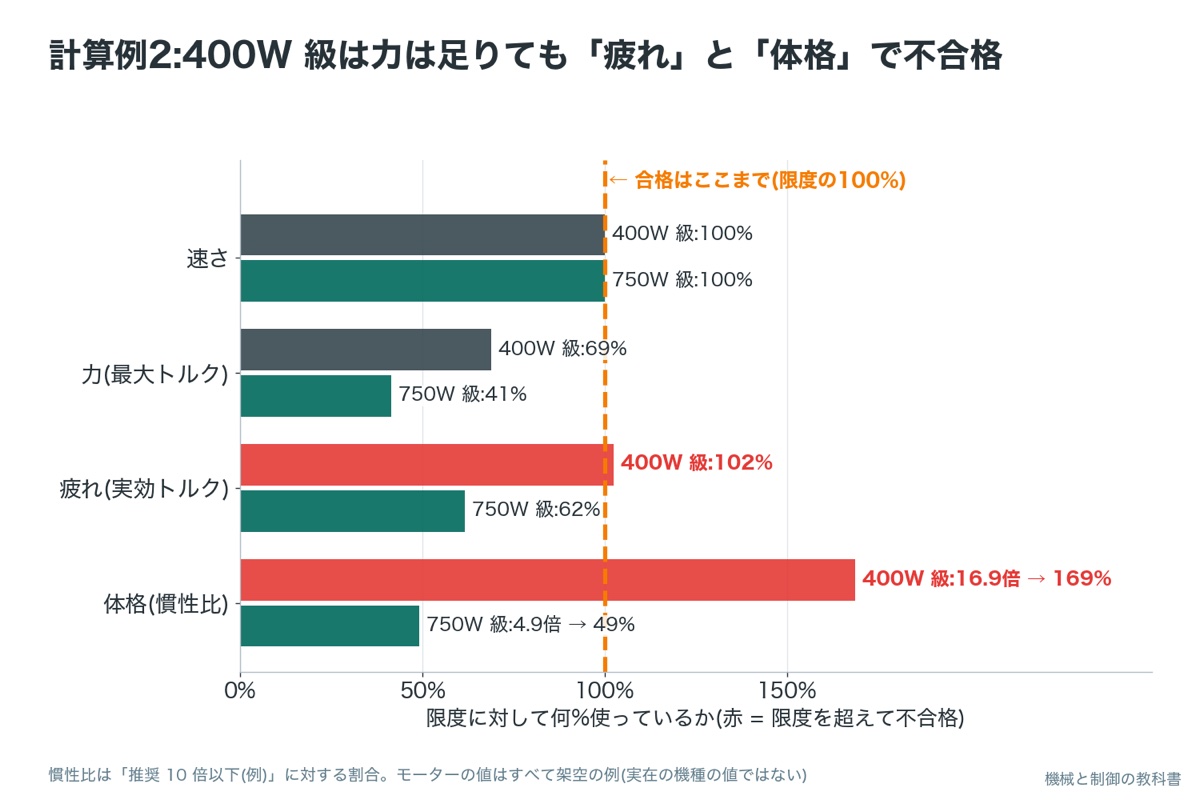
2.630 ≦ 3.82 N·m(69%)→ 合格
1.30 > 1.27 N·m(102%)→ 不合格
5.906 ÷ 0.35 = 16.9 倍 > 10 倍 → 不合格
Ta = (5.906 + 1.20) × 10⁻⁴ × 3927 + 0.173 = 2.791 + 0.173 = 2.964 N·m
Td = 2.791 − 0.173 = 2.617 N·m
Trms = √{(2.964² × 0.08 + 0.173² × 0.32 + 2.617² × 0.08) ÷ 0.58} = √(1.2603 ÷ 0.58) = 1.47 N·m
2.964 ≦ 7.16(41%)、1.47 ≦ 2.39(62%)、5.906 ÷ 1.20 = 4.92 倍 ≦ 10 倍 → すべて合格
モーター自身の回しにくさが増える分、加速トルクは 2.630 → 2.964 N·m と少し増えますが、出せる力のほうがずっと大きくなるので余裕は増えます。
モーターを大きくする以外の直し方も比べる
この表の見方:休みや加速の時間を延ばすと「疲れ」は楽になりますが、「体格」は変わりません
| 直し方(400W 級のまま) | 計算した結果 | 判定 |
|---|---|---|
| 休みを 0.1 s → 0.3 s に延ばす | tf = 0.78 s、Trms = √(0.9801 ÷ 0.78) = 1.12 N·m(88%)。慣性比は 16.9 倍のまま | 疲れは合格、体格は不合格 |
| 減速機 1/2 を入れる(リード 20 mm のまま) | モーターの速さが 6000 r/min になり、最高 3000 r/min を超える | 速さで不合格(リードの見直しとセット) |
| 加速時間を 0.08 s → 0.16 s に延ばす | 加速トルクと実効トルクは下がるが、慣性比は変わらない。移動の時間も延びる | 動きの時間が許すかを機械の担当と相談 |
最大トルクに余裕があると、つい「このモーターで行ける」と判断しがちです。設計者がまず疑うべきは、止まっている時間が短い動きの実効トルクと、重い負荷を直結したときの慣性比です。最大トルクの欄で合格しても、この2つを計算するまでは機種を決めません。
仕事で使うとき:メーカーで違う慣性比と、垂直軸の注意
慣性比の考え方はどの社も同じですが、推奨する上限と資料での呼び方が違います。公式の資料で確かめられた3社を並べます。
この表の見方:同じ社でも、シリーズ・容量・減速機付きかどうかで値が変わります。お使いの機種のカタログの仕様表で確かめてください
| メーカー | 公式資料の書き方 | 確かめた内容 |
|---|---|---|
| 三菱電機 | 推奨負荷慣性モーメント比 | 推奨値は5〜10倍以下(シリーズで違う)。モータ軸換算。性能を出すには5倍以下が望ましい |
| 安川電機 | 許容負荷モーメントオブイナーシャ | SGM7J-04AFA6S(400W)の欧州の製品ページで 10倍(モーターの慣性 0.486 × 10⁻⁴ kg·m²) |
| パナソニック | 負荷とロータの慣性モーメント比 | カタログの推奨倍率の中で使う。超えると制御が不安定になることがある |
減速機を通す場合、比べるのは「モーターの軸から見た値」です。機械の回しにくさに減速比の2乗を掛けて換算します(三菱電機の FAQ)。減速機付きのモーターを選ぶときは、減速機付きの仕様表の値で判定します。
上下に動かす軸(垂直軸)は計算が変わる
荷物を持ち上げる軸では、台車を押す話が「荷物を持ったまま立っている人」に変わります。休んでいる間も、落とさないように支える力が要ります。
この表の見方:垂直軸は、上りと下りで別々にトルクを計算し、厳しいほうで判定します
| 項目 | 水平軸 | 垂直軸 |
|---|---|---|
| 押し続ける力 | 摩擦だけ | 重力が加わる:(m × g + 摩擦)× Ph ÷ (2πη)。上りと下りで向きが変わる |
| 休んでいる間 | 0 | 支える力が残る(ブレーキで止める場合を除く)。実効トルクに入れる |
| 安全 | — | 電源が切れたときの落下に備え、ブレーキ付きのモーターを選ぶ |
止めるときや下りでは、モーターが発電機になってアンプへ電気を戻します(回生)。垂直軸は下りの間ずっと戻るので、機種ごとの許容値を選定ソフトか取扱説明書で確かめます。
- 三菱電機 FAQ(10375・10324・10690)
- 安川電機 SGM7J-04AFA6S 製品ページ(欧州)
- パナソニック サーボモータの選定(選定ソフトの判定)
- 三菱電機 FA 技術相談 FAQ(10375)「負荷慣性モーメント比」(推奨値 5〜10倍以下)
- 三菱電機 FA 技術相談 FAQ(10324)「推奨負荷慣性モーメント比」(モータ軸換算値)
- 三菱電機 FA 技術相談 FAQ(10690)「慣性モーメントが大きすぎると、機械の運転状態が不安定になる?」
- 安川電機(欧州)Σ-7 SGM7J-04AFA6S 製品ページ(Allowable Load Moment of Inertia 10 Times)
- パナソニック「サーボモータの選定」(選定ソフトの使い方と判定の考え方)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
よくある間違いと、迷ったときの決め方
この表の見方:上の2つは回しにくさ、下の2つはトルクと判定の間違いです
| よくある間違い | 起きること | 正しくは |
|---|---|---|
| リードを mm のまま (Ph ÷ 2π)² に入れる | 回しにくさが 100万倍ずれる | m に直す(10 mm → 0.010 m) |
| ねじ軸・カップリングを足し忘れる | 慣性比を小さく見て、試運転でゆれる | モーターが回すものはすべて足す |
| 実効トルクを休みの時間を入れずに割る | 疲れを大きく見積もる | 休みも含めた1サイクルの時間で割る |
| 瞬時最大トルクがどの速さでも出ると思う | 速い所の加速で力が足りない | トルクと回転速度の特性の図で、その速さで出せる力を見る |
計算が終わったら、一度だけ「桁の感覚」で見直します。数十 kg を 10 mm のリードで動かす軸なら、負荷の慣性は 10⁻⁴ kg·m² の桁、負荷トルクは 0.0 何 N·m の桁になるのがふつうです。桁が3つ以上ずれていたら、まず単位の換算を疑います。
迷う値は、計算の結果が厳しくなる側に寄せて入れます。とくに次の3つです。
- 質量:ワークや治具が変わる設備は、一番重い組み合わせで計算する
- 摩擦係数:案内のメーカーの値に幅があるときは、大きいほうを使う
- 加速時間:機械設計者の「できれば」の値ではなく、タクトから決まる一番短い値で計算する
計算を甘くして小さいモーターを選ぶと、試運転のあとでモーターとアンプの両方を替えることになり、盤の中の配置や配線まで直す手間が出るからです。
一方で、大きすぎるモーターは値段・アンプ・電源が大きくなるだけです。4つの関門を通る一番小さい容量を選ぶのが基本です。手計算で候補を絞り、最後にメーカーの選定ソフトで確かめると、入力の間違いにも気づけます。
- □ 質量は一番重い組み合わせ(ワーク・治具・ケーブル類を含む)で入れた
- □ リードを m に直して計算した
- □ ねじ軸・カップリング・プーリー・減速機の回しにくさをすべて足し、減速機は減速比の2乗で換算した
- □ 速さ:回転速度 ≦ 最高回転速度
- □ 力:最大トルク ≦ その速さで出せる瞬時最大トルク
- □ 疲れ:実効トルク ≦ 定格トルク(休みを含む1サイクルで計算)
- □ 体格:慣性比 ≦ お使いのシリーズの推奨値
- □ 垂直軸は、支える力とブレーキ付きのモーターを考えた
- □ 回生を選定ソフトか取扱説明書で確かめた
よくある質問
まとめ:サーボは目で見て止まる人。力・疲れ・体格・速さの4つで選ぶ
- サーボモータは、エンコーダ(目)とアンプ(頭)で位置を測って直し続け、決めた位置にぴたっと止まるモーター
- 選定は、速さ・力(最大トルク)・疲れ(実効トルク)・体格(慣性比)の4つの関門をすべて通る、一番小さいモーターを選ぶ
- 負荷トルクは「1回転の仕事が等しい」、加速トルクは「力 = 質量 × 加速度の回る版」から出る
- 実効トルクは、熱が電流(トルク)の2乗で出るので、2乗して平均し平方根をとる
- 慣性比はトルクとは別の関門。時間を延ばしても変わらず、モーターを上げるか減速機で下げる
- 単位(mm と m)と足し忘れが一番多い間違い。桁の感覚で見直す
回しにくさ(慣性モーメント)の式の出どころと、形ごとの計算・減速機の換算は、この記事と対になる記事で計算ツールつきでまとめます(公開しだい、ここに並べます)。
PLC・サーボ・インバーターを実務で扱ってきた電気・制御の設計者です。制御の記事は、選び方・設定の順番・止まったときの切り分けを、実務の判断のしかたから書いています。機械(材料・機械要素・図面)の記事は本職ではないため、JIS とメーカーの技術資料を調べてまとめ、出典を示しています。
次に読むべき記事
容量が決まったら、回しにくさの詳しい計算、アンプの設定の順番、止まったときのアラームの切り分けへ進みましょう(記事は公開しだい、ここに並べます)。