※この記事にはプロモーションが含まれています。
サーボアンプとは、サーボモーターに流す電流を決める「頭」の装置です(サーボドライバとも呼びます)。エンコーダで測った今の位置・速さと指令を比べ、ずれがなくなるように回し方を直し続けます。
頼み方(制御モード)は3つ。決めた場所で止めたいなら位置制御、決めた速さで回し続けたいなら速度制御、決めた力で押す・引っぱりたいならトルク制御です。迷ったら位置制御を選びます。
この記事では、サーボを自転車で荷物を運ぶ配達の人にたとえ、3つの制御モードを「この人への3つの頼み方」として説明します。用途ごとの判断表と、途中式つきの計算3題もあります。
- 制御モードの種類と指令の範囲:SMC LECSB 取扱説明書、AutomationDirect SureServo ユーザーマニュアル
- トルク制御と速度制限・トルク制限の違い:三菱電機 FAQ
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第1章「機能と構成」(制御モード・指令の範囲)
- AutomationDirect SureServo AC Servo Systems User Manual 2nd Ed. Rev B, Chapter 5「Control Modes of Operation and Tuning」
- 三菱電機 FA 技術相談 FAQ(10810)「トルク制限とトルク制御の違いは?両者の使い分けは?」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
- サーボアンプとは?モーターの「頭」
- サーボアンプの中では何をしている?電気を「モーター用」に作り直す
- 3つの制御モードは「3つの頼み方」
- 中では3重の輪がまわっている:どこに指令を入れるかの違い
- 位置制御:「あの旗で止まって」はパルスの数で頼む
- 速度制御:「この速さでこぎ続けて」は電圧の大きさで頼む
- トルク制御:「この強さで踏み続けて」と、速度制限の用心
- 同じ台を3つのモードで動かすと、どう違う?
- どのモードを選ぶ?用途ごとの判断表
- 計算してみよう1:パルスの速さには上限がある(位置制御)
- 計算してみよう2:電圧の何 V が、何 r/min・何 N·m になる?
- 計算してみよう3:巻き取りでは、なぜトルク制御なのか
- 2つのモードを切り替えて使う:押し当ての例
- 仕事で使うとき:メーカーでの呼び名と、設定の場所
- よくある間違いと、選ぶときのチェックリスト
- よくある質問
- まとめ:サーボアンプは頭。頼み方は「旗・速さ・強さ」の3つ
サーボアンプとは?モーターの「頭」
サーボモータは、それだけでは回りません。コンセントの電気をそのままつないでも、決めた位置で止まる仕事はできないからです。そこで、モーターの手前にサーボアンプを置きます。メーカーによっては「サーボドライバ」「サーボパック」とも呼びますが、役目は同じです。
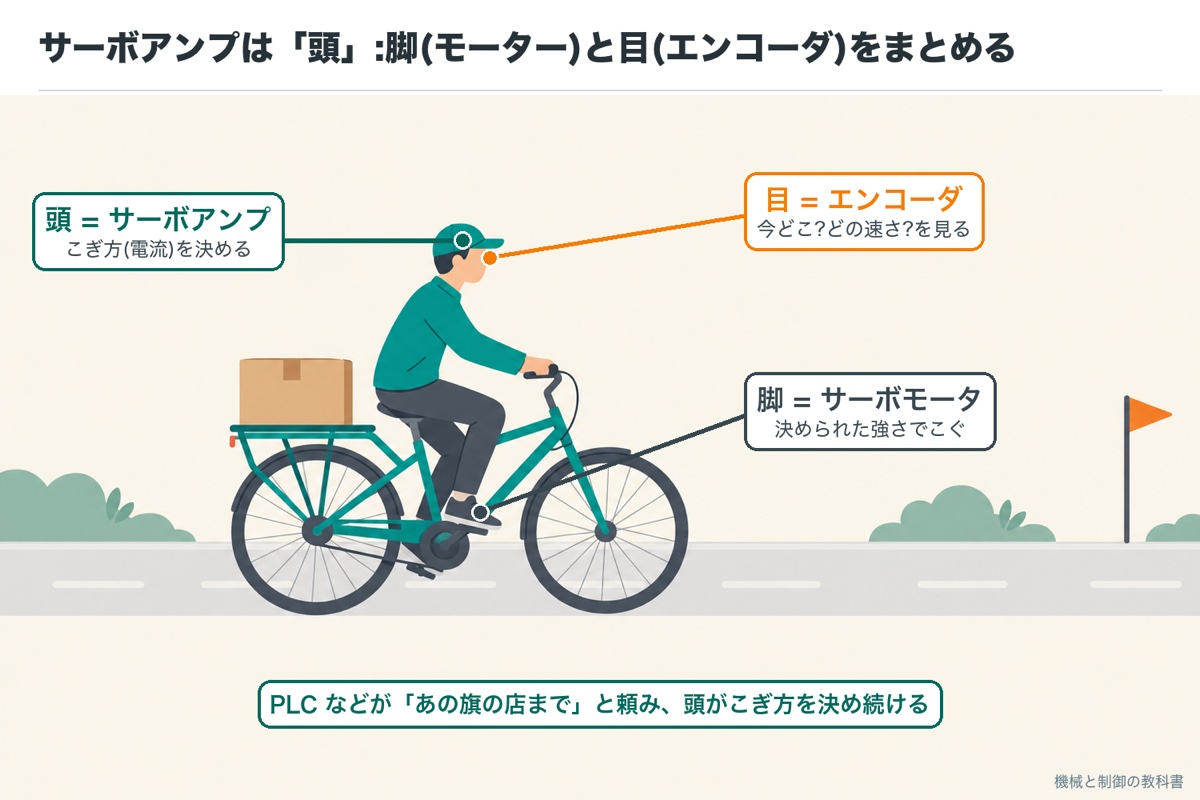
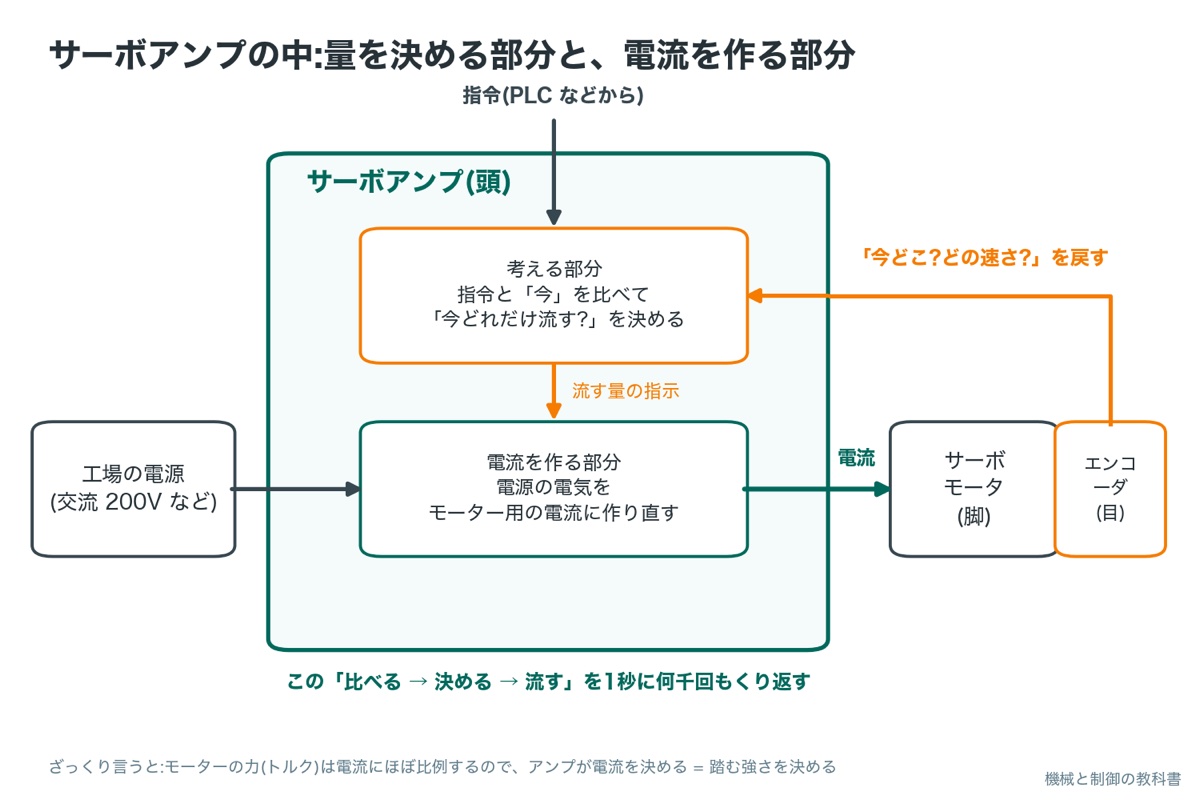
荷物を積んだ自転車で配達する人を思い浮かべてください。ペダルをこぐのは脚、道や目印を見るのは目、そして「もう少し速く」「そろそろブレーキ」と決めるのが頭です。サーボでは、脚がサーボモータ、目がエンコーダ(軸の回った角度を測る部品)、頭がサーボアンプにあたります。
以降は左の「配達の人」の話で進めます
| 配達の人のたとえ | 本物のサーボでは |
|---|---|
| 頼む人(「あの店まで」と言う) | PLC やコントローラ(指令を出す装置) |
| 頭(こぎ方を決める) | サーボアンプ(モーターに流す電流を決める) |
| 脚(ペダルをこぐ) | サーボモータ |
| 目(今どこか・どの速さかを見る) | エンコーダ |
| ペダルを踏む強さ | トルク(軸をねじる力) |
サーボアンプの中では何をしている?電気を「モーター用」に作り直す
サーボアンプの中は、大きく2つに分かれます。1つは、工場の電源(交流 200V など)から、モーターに流す電流を作る部分です。もう1つは、指令とエンコーダの知らせを比べて「今どれだけ流すか」を決める、考える部分です。
モーターが出す力(トルク)は、流す電流にほぼ比例します。だから、サーボアンプが電流を決めることは、ペダルを踏む強さを決めることと同じです。頭が「強く」と決めれば脚は強く踏み、「弱く」と決めれば軽く踏みます。
サーボアンプの仕事を一言でいうと「測って、比べて、電流を決める」のくり返しです。この輪を1秒に何千回もまわすので、荷物の重さが変わっても、すぐに踏み方を直せます。
3つの制御モードは「3つの頼み方」
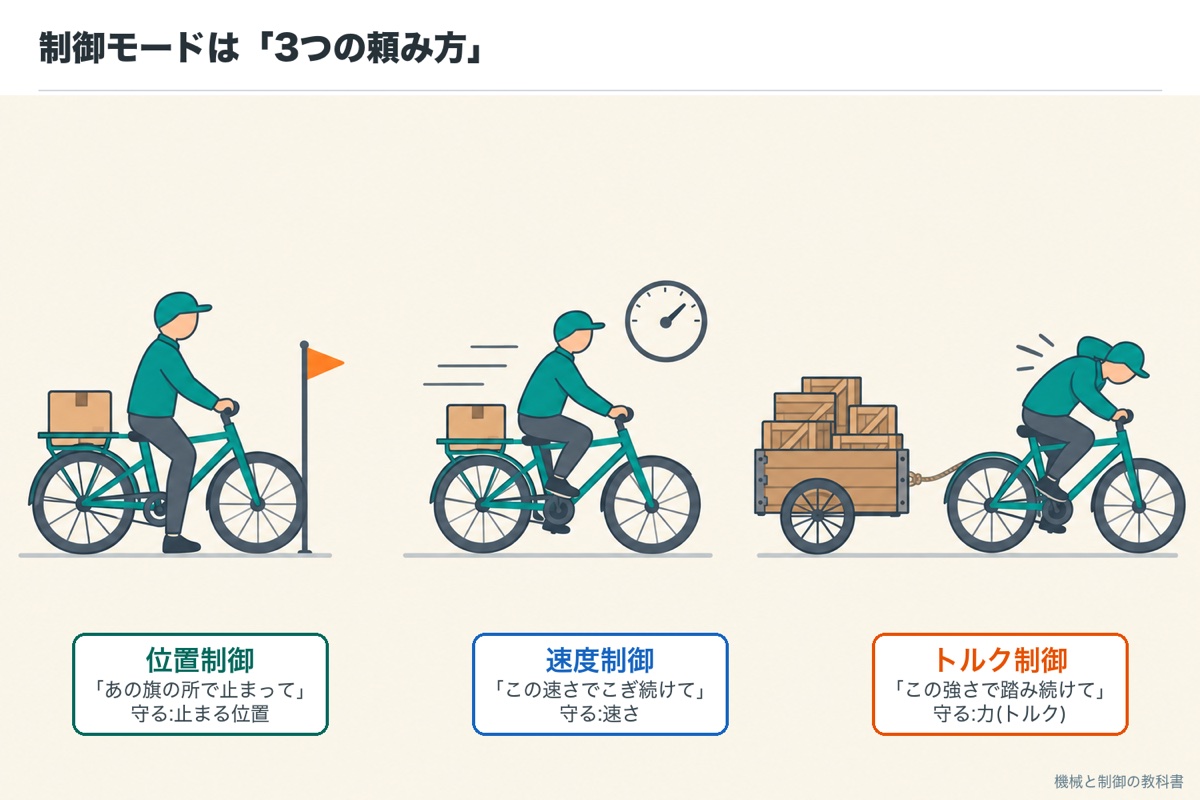
同じ配達の人でも、頼み方によって動き方が変わります。サーボアンプの制御モードは、この頼み方を選ぶ設定です。
右の2列が大事です。サーボアンプは1つのものしか「守れ」ません。守らないほうは、荷物の重さで成り行きに変わります
| モード | 配達の人への頼み方 | サーボアンプが守るもの | 成り行きになるもの |
|---|---|---|---|
| 位置制御 | 「あの旗の所で止まって」 | 止まる位置(と、そこまでの速さ) | 踏む力(重ければ強く踏む) |
| 速度制御 | 「時速◯kmでこぎ続けて」 | 回る速さ | 止まる位置・踏む力 |
| トルク制御 | 「ペダルをこの強さで踏み続けて」 | 踏む力(トルク) | 速さ(軽ければ速く、重ければ遅く) |
ここで「え、全部守ってくれないの?」と思った方へ。位置を守ると決めたら、重い荷物でも旗で止まるように力のほうを変えるしかありません。力を守ると決めたら、軽い荷物なら速く進んでしまいます。何を守るかを1つ選ぶのが、制御モードを選ぶということです。
中では3重の輪がまわっている:どこに指令を入れるかの違い
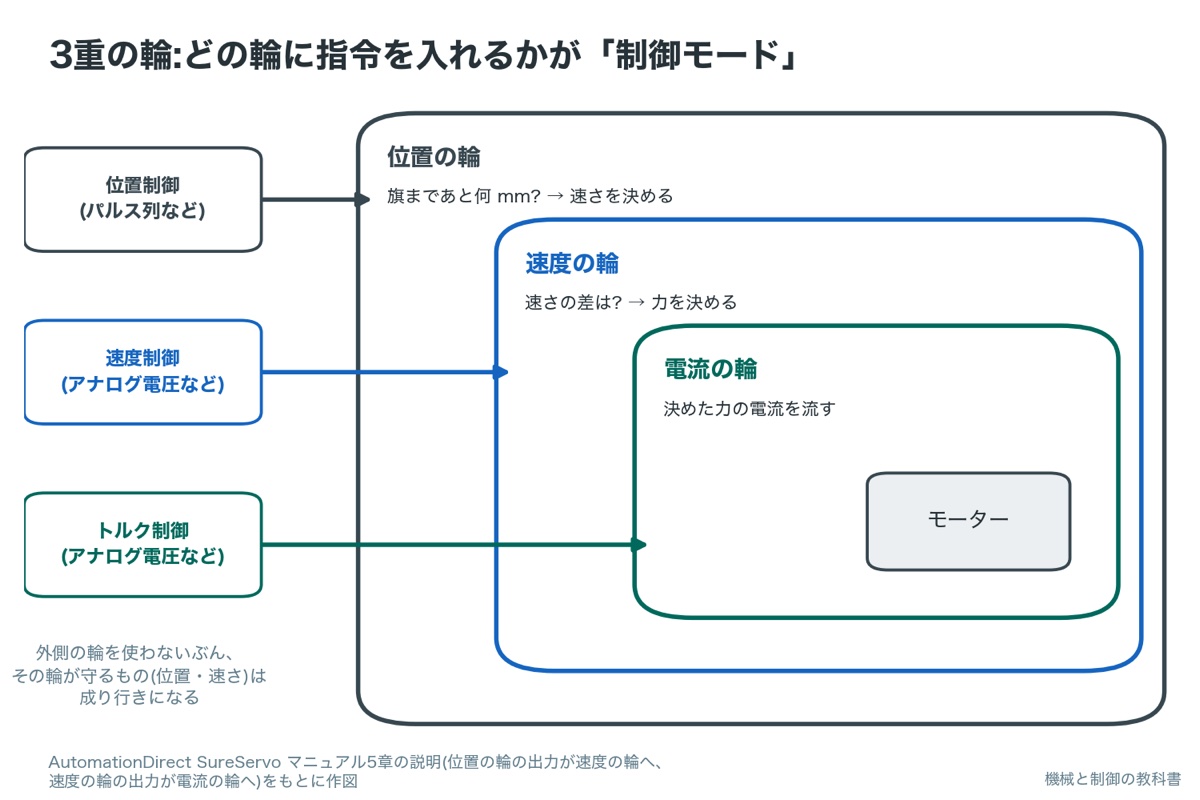
サーボアンプの中では、測って直す輪(フィードバック)が3つ重なっています。いちばん内側が電流の輪、その外が速度の輪、いちばん外が位置の輪です。外側の輪の答えが、内側の輪への指令になります。
位置の輪:「旗まであと何 m か」を見て、「このくらいの速さで進もう」と速さを決めます。
速度の輪:「今の速さと決めた速さの差」を見て、「このくらいの力で踏もう」と力を決めます。
電流の輪:「決めた力に必要な電流」を見て、実際にモーターへ流す電流を決めます。
位置制御は、いちばん外の位置の輪に指令を入れて、3つの輪を全部使います。速度制御は真ん中の速度の輪に、トルク制御は内側の電流の輪に、直接指令を入れます。外側の輪を使わない分、その輪が守っていたもの(位置・速さ)は成り行きになります。
配達の人の頭の中で考えると、「旗まであと少し → 速さを落とそう → 踏む力をゆるめよう」と3段で考えています。速度制御で頼むと1段目を飛ばして「この速さで」から考え始め、トルク制御で頼むと「この強さで踏む」だけを考えます。
測って直すしくみ(フィードバック制御)そのものは、同じ筆者が運営する電気のブログ shirasusolo.net の自動制御とはで、フィードフォワード・シーケンス制御との違いから説明しています。
- 電流ループ・速度ループ・位置ループの3つで制御し、位置ループの出力が速度ループへ、速度ループの出力が電流ループへ入る(AutomationDirect SureServo 5章)
- AutomationDirect SureServo AC Servo Systems User Manual 2nd Ed. Rev B, Chapter 5「Control Modes of Operation and Tuning」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
3重の輪とサーボアンプの役目を、図でもう少しくわしく見たいときの本の例です。日刊工業新聞社の『トコトンやさしいサーボ機構の本』(2016年10月発行)は、サーボ機構のための物理・機械要素から、サーボ機構用モータ、センサ、サーボアンプとコントローラ、トラブルの現象までの9章でできています(楽天ブックスの目次)。

位置制御:「あの旗で止まって」はパルスの数で頼む
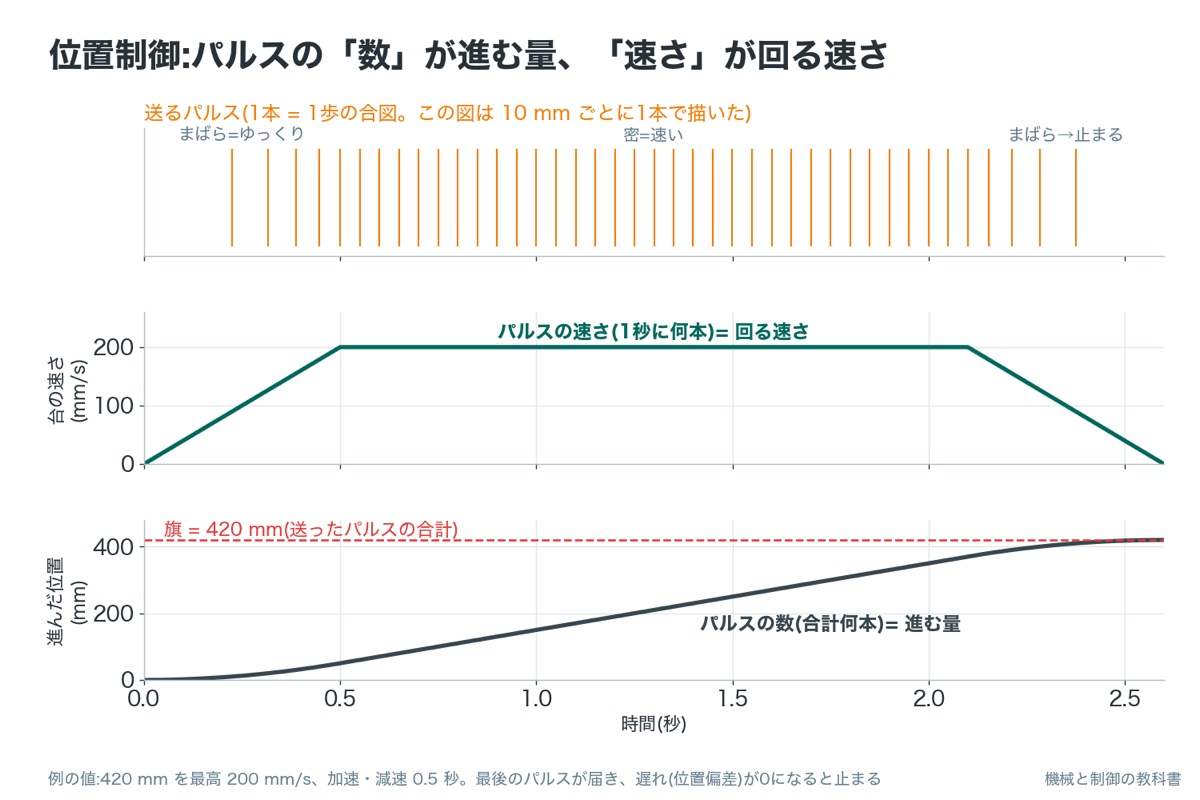
位置制御でよく使う頼み方がパルス列です。コントローラが「1歩進め」の合図(パルス)を次々に送り、サーボアンプはその合図の数だけモーターを回します。合図の数が多いほど遠くへ、合図を送る速さが速いほど速く進みます。
配達の人に、太鼓で「トン、トン」と合図を送るようなものです。1回鳴らすごとに1歩進む約束なら、鳴らした回数で進む距離が決まり、鳴らすテンポで歩く速さが決まります。最後のトンが鳴りやんだら止まります。
サーボアンプの中では、「送られた合図の数」から「エンコーダで測った進んだ量」を引いた残りを数えています。三菱電機の FAQ では、これを「信号が溜まる容器」とたとえ、容器が空になるとモーターが止まると説明しています。この残りを位置偏差(溜りパルス)と呼びます。
位置制御の強みは、止まったあとも位置を守ることです。止まっている台を手で押しても、サーボアンプはずれに気づいて押し返します(サーボロック)。逆に言うと、位置偏差が大きくなりすぎる(重すぎて置いていかれる)と、アラームで止まります。
パルス列のほかに、通信の線(ネットワーク)で「この位置へ」と数字で頼む方法も増えています。頼み方の道具が違うだけで、位置の輪を使う点は同じです。
- 位置制御は最大 1 Mpps のパルス列で回転速度・方向と位置決めを制御(SMC LECSB)
- 偏差カウンタ=指令パルス−帰還パルスがたまる容器(三菱電機 FAQ 10772)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第1章「機能と構成」(制御モード・指令の範囲)
- 三菱電機 FA 技術相談 FAQ(10772)「『偏差カウンタ』とは、どんな働きをするものですか?」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
速度制御:「この速さでこぎ続けて」は電圧の大きさで頼む
速度制御では、「何回転進め」ではなく「この速さで回れ」と頼みます。よく使うのはアナログ電圧で、たとえば 0〜10V の電圧の大きさで速さを伝えます。電圧を上げれば速く、0V で止まり、マイナスにすると逆に回ります。
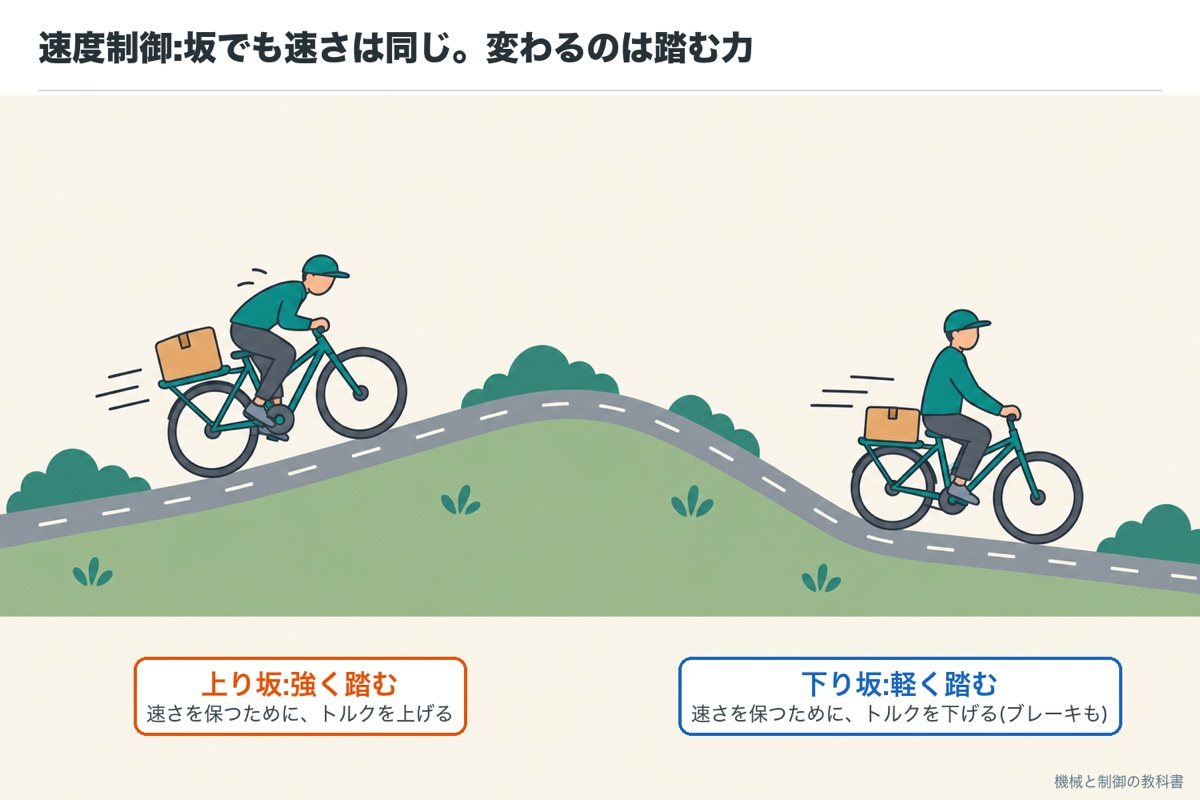
自転車のスピードメーターを見ながら「時速15kmを守って」と頼むのと同じです。上り坂ではペダルを強く踏み、下り坂では軽く踏んで(ときにはブレーキをかけて)、速さだけは同じに保ちます。どこで止まるかは頼んでいないので、止めたい所があるなら、頼む側が電圧を0にするタイミングで決めます。
向いているのは、位置より速さが大事な仕事です。コンベアを決まった速さで流す、ローラーを一定の速さで回し続ける、工具を一定の回転数で回す、といった場面です。止まる位置を正確に決めたいなら、位置制御を選びます。
速さを決めるだけならインバータでもできますが、サーボの速度制御は、エンコーダで速さを測って直すので、荷物の重さが変わったときの速さの落ち込みが小さく、ゼロに近い遅い速さでも安定して回せます。
扇風機のたとえで、インバーターで速さを変えるしくみと省エネがわかる
トルク制御:「この強さで踏み続けて」と、速度制限の用心
トルク制御では、「この強さの力で回せ」と頼みます。サーボアンプは電流を一定に保つので、モーターの力も一定になります。速さは荷物しだいで、軽ければ速く、重ければ遅く、動けなければ止まったまま力をかけ続けます。
向いているのは、力そのものを決めたい仕事です。巻き取り(糸やフィルムを、引っぱる力を一定に保って巻く)、押し当て(部品を決まった力で押さえる)などです。
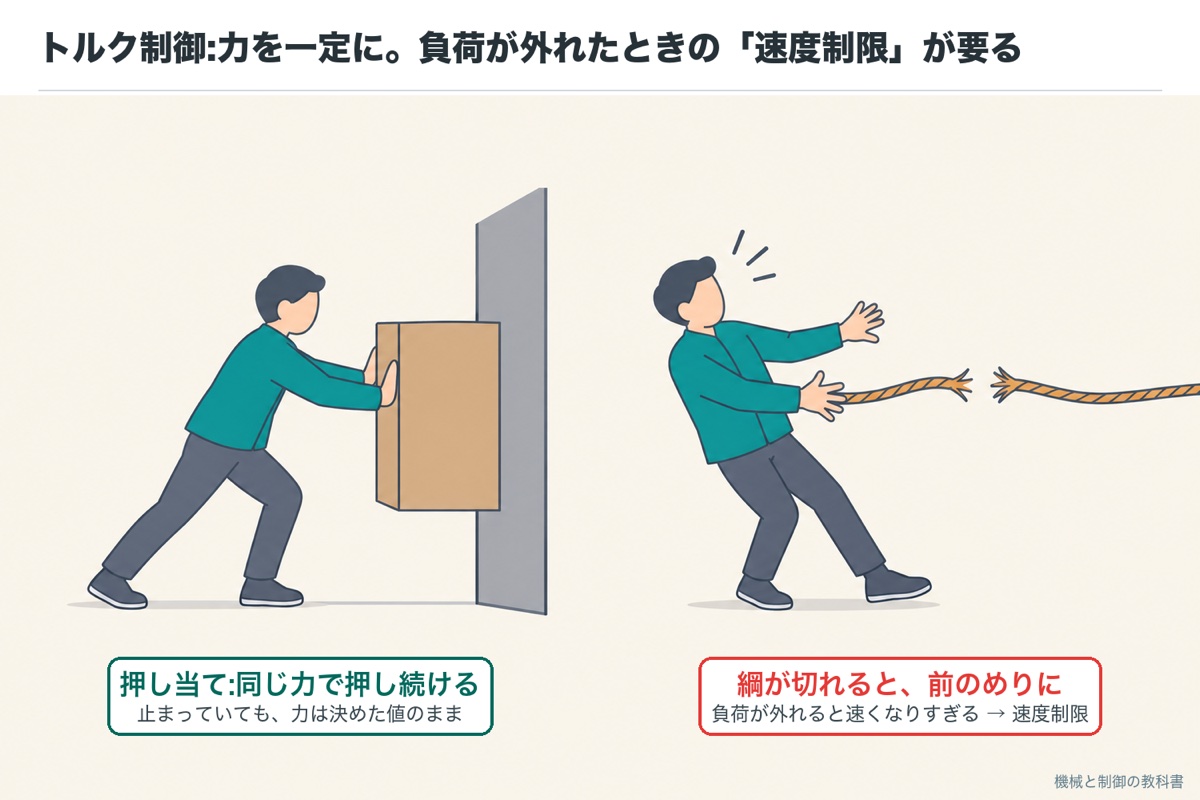
綱引きで「この強さで引き続けて」と頼まれた人を考えてください。相手が強ければその場で踏んばり、相手が弱ければ少しずつ下がっていきます。ところが綱が急に切れると、同じ強さで引いていた人は前のめりに走り出してしまいます。
サーボでも同じことが起きます。トルク制御で負荷が急になくなる(糸が切れる・ワークが外れる)と、出していた力が全部モーターを速くすることに使われ、回転速度が上がります。そこで、トルク制御では速度制限(これ以上は速く回さない上限)を必ず設定します。三菱電機の FAQ では、使う速さに数百 r/min ほどの余裕を見込んで速度制限をかけると説明しています。
- トルク制御はアナログ DC0〜±8V で出力トルクを制御。無負荷時の予期しない動作を防ぐ速度制限機能あり(SMC LECSB)
- トルク制御で負荷がなくなると加速するので速度制限をかける。トルク制限との違い(三菱電機 FAQ 10810)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第1章「機能と構成」(制御モード・指令の範囲)
- 三菱電機 FA 技術相談 FAQ(10810)「トルク制限とトルク制御の違いは?両者の使い分けは?」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
同じ台を3つのモードで動かすと、どう違う?
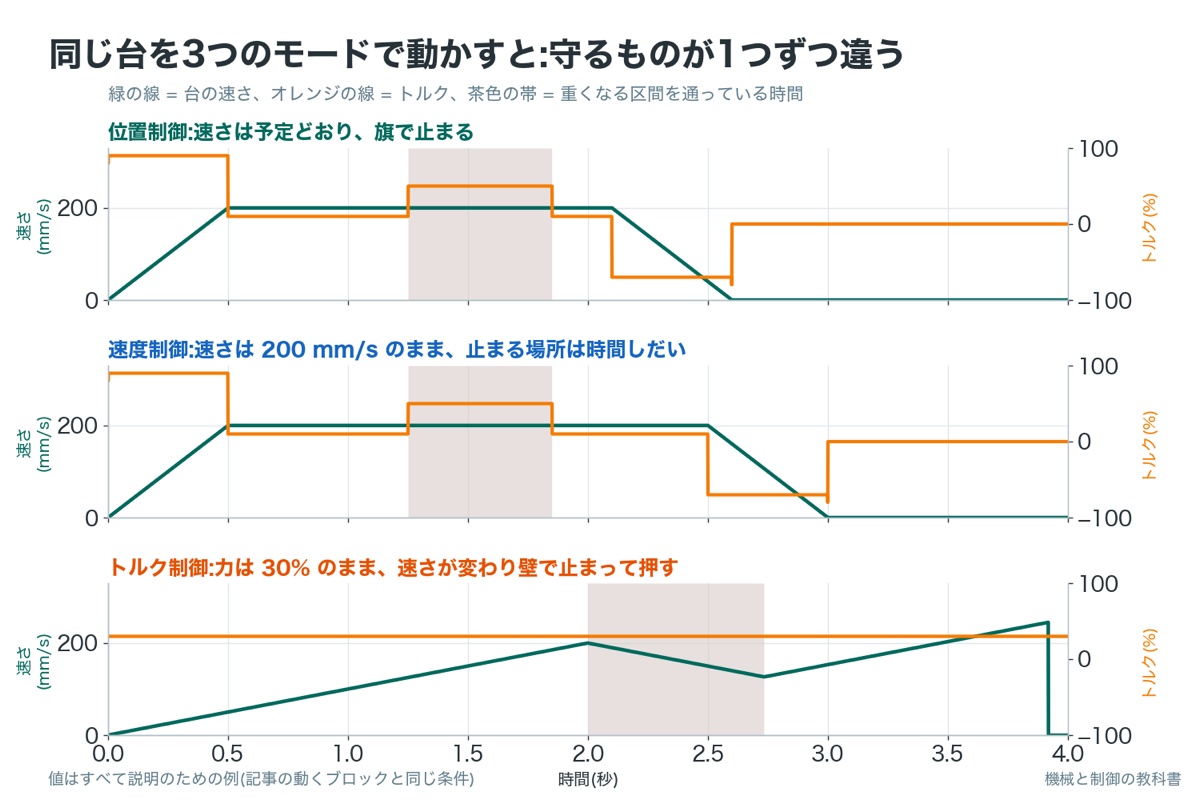
ここまでの違いを、1つの台で確かめます。台はレールの上を右へ進み、途中に「重くなる区間」(すべりにくい所)があり、その先に壁があります。3つのモードで頼むと、何が守られて何が成り行きになるかを、動く図で見てください。
動かして確かめる
頼み方(制御モード)を選んで「スタート」を押すと、同じ台がレールの上を右へ進みます。途中の茶色の区間はすべりにくくて重くなる所、右の端には壁があります。下のグラフの緑が台の速さ、オレンジがモーターのトルク(踏む力)です。
いまの様子:頼み方を選んでスタートを押すと、ここに説明が出ます。
動きは説明のための作り物です(速さ・トルクの大きさ・重くなる程度は例。実際は機械とモーター・設定で変わります)。
見てほしいのは、守るものが1つずつ違うことです。位置制御と速度制御では、重い区間でトルク(オレンジの線)が上がって速さを保ちます。トルク制御では逆に、トルクは一定のまま速さのほうが下がり、壁に当たると止まって押し続けます。
横に読むと、1つの出来事に3つのモードがどう応えるかがわかります
| 比べるもの | 位置制御 | 速度制御 | トルク制御 |
|---|---|---|---|
| 頼む内容 | 行き先と速さ(パルスの数と速さ) | 速さ(電圧の大きさ) | 力(電圧の大きさ) |
| 荷物が重くなったら | 力を増やして、予定どおり進む | 力を増やして、速さを保つ | 力は同じ。速さが下がる |
| 止まる位置 | 指令どおり。止まったあとも守る | 決めていない(頼む側が止める) | 決めていない(押し当たった所) |
| 負荷が外れたら | 予定どおり進む | 速さを保つ | 速くなる → 速度制限で止める |
| 使う輪 | 位置・速度・電流の3つ | 速度・電流の2つ | 電流の1つ |
どのモードを選ぶ?用途ごとの判断表
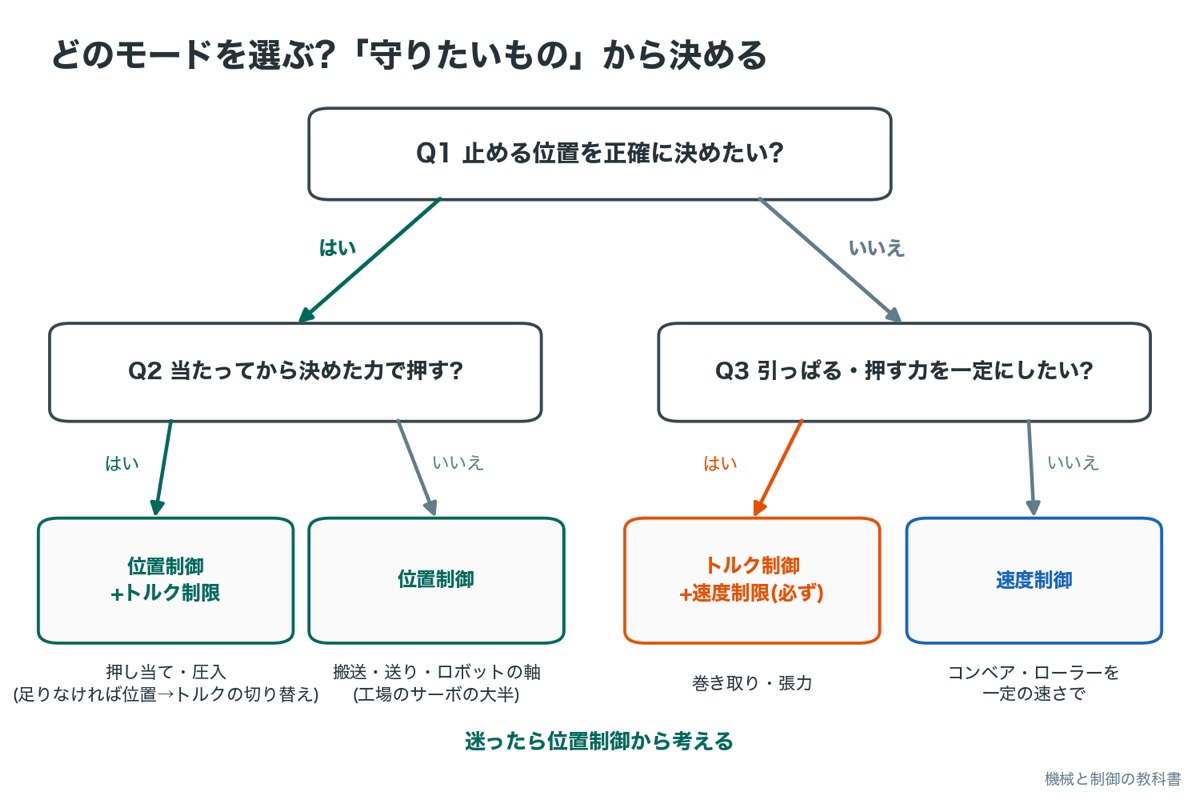
自分の機械に置きかえて、「何を守りたいか」で選びます。よくある用途を並べます。
迷う用途は下の2行です。どれも「力を決めたい」場面ですが、トルク制御を使わずに済む方法があります
| 用途の例 | 守りたいもの | 選ぶモード | ひとこと |
|---|---|---|---|
| 搬送の台・ロボットの軸・送り(決まった長さだけ動かす) | 止まる位置 | 位置制御 | 工場のサーボの大半はこれ |
| コンベア・ローラーを一定の速さで回し続ける | 速さ | 速度制御 | 止める位置を決めないなら |
| 糸・フィルム・紙の巻き取り(張力を一定に) | 引っぱる力 | トルク制御(速度制限つき) | 巻くほど直径が変わる |
| 部品の押し当て・圧入 | 押す力(と、当たるまでの位置) | 位置制御+トルク制限、または位置→トルクの切り替え | まず位置制御で済むかを考える |
| ねじの締め付け・緩め | 締める力 | 速度制御+トルク制限(三菱電機の FAQ の例) | 締めと緩めで制限の値を切り替える |
いいえ → →Q3
いいえ → 位置制御
いいえ → 速度制御
どのモードか迷ったら、まず位置制御で考えます。位置制御なら、止まる位置・速さ・止まったあとの保持まで全部サーボアンプが守ってくれ、異常のときも位置偏差の大きさで気づけます。速度制御やトルク制御を選ぶのは、「止める位置を決めない連続の回転」か「力そのものを決めたい」とはっきり言えるときだけにします。
- ねじの締付け・緩めは速度制御モードでトルク制限をかけて実現できる(三菱電機 FAQ 10955)
- 三菱電機 FA 技術相談 FAQ(10955)「サーボモータトルク制御」(ねじの締付け・緩め)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
計算してみよう1:パルスの速さには上限がある(位置制御)
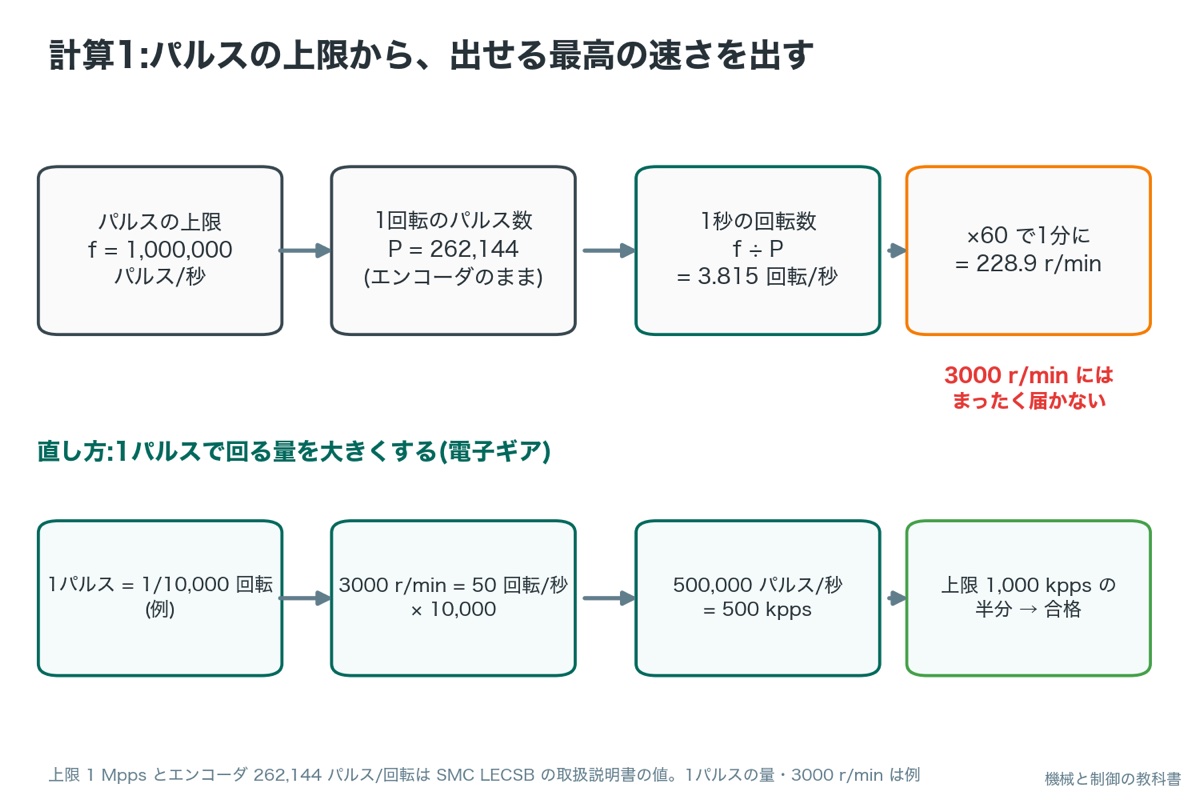
何のために計算するのか。パルス列には、アンプが受け取れる速さの上限があります。1回転に必要なパルスの数が多すぎると、パルスをいちばん速く送っても、モーターがゆっくりしか回れません。試運転で「速くならない」とならないための計算です。
式を組み立てる
1段目:1回転に何パルスか。パルス1つでモーターが回る量を決めると、「1回転 = 何パルス」が決まります。これを P[パルス/回転]とします。
2段目:1秒に何回転か。1秒に送れるパルスの数を f[パルス/秒](pps:パルス毎秒)とすると、1秒の回転数は f ÷ P[回転/秒]です。
3段目:1分に直す。モーターの速さは1分あたり(r/min)で表すので、60 を掛けます。
N = f ÷ P × 60
N:回転速度[r/min]、f:1秒に送るパルスの数[パルス/秒]、P:1回転のパルス数[パルス/回転]。単位:パルス/秒 ÷ パルス/回転 = 回転/秒 → ×60 で 回転/分
f = 1,000,000 パルス/秒(1 Mpps)、エンコーダ 262,144 パルス/回転
P = 262,144 パルス/回転
1,000,000 ÷ 262,144 = 3.815 回転/秒
3.815 × 60 = 228.9 r/min
3000 ÷ 60 × 262,144 = 50 × 262,144 = 13,107,200 パルス/秒(上限の約13倍)
P ≦ 1,000,000 ÷ 50 = 20,000 パルス/回転
f = 50 × 10,000 = 500,000 パルス/秒 = 500 kpps
500 kpps ≦ 1,000 kpps → 半分の余裕
262,144 ÷ 10,000 = 26.2144(分数で 16384/625)
つまり、エンコーダが細かいほど、そのままでは速く回せなくなります。そこでアンプの中に「1パルスをエンコーダの何目盛ぶんとして扱うか」の掛け算(電子ギア)があります。設定の手順は電子ギアの記事で扱い、ここでは「パルスの上限があるから要る」ことだけ覚えておけば十分です。
- 位置制御は最大 1 Mpps のパルス列、エンコーダの分解能 262144 pulse/rev(SMC LECSB)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第1章「機能と構成」(制御モード・指令の範囲)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
計算してみよう2:電圧の何 V が、何 r/min・何 N·m になる?
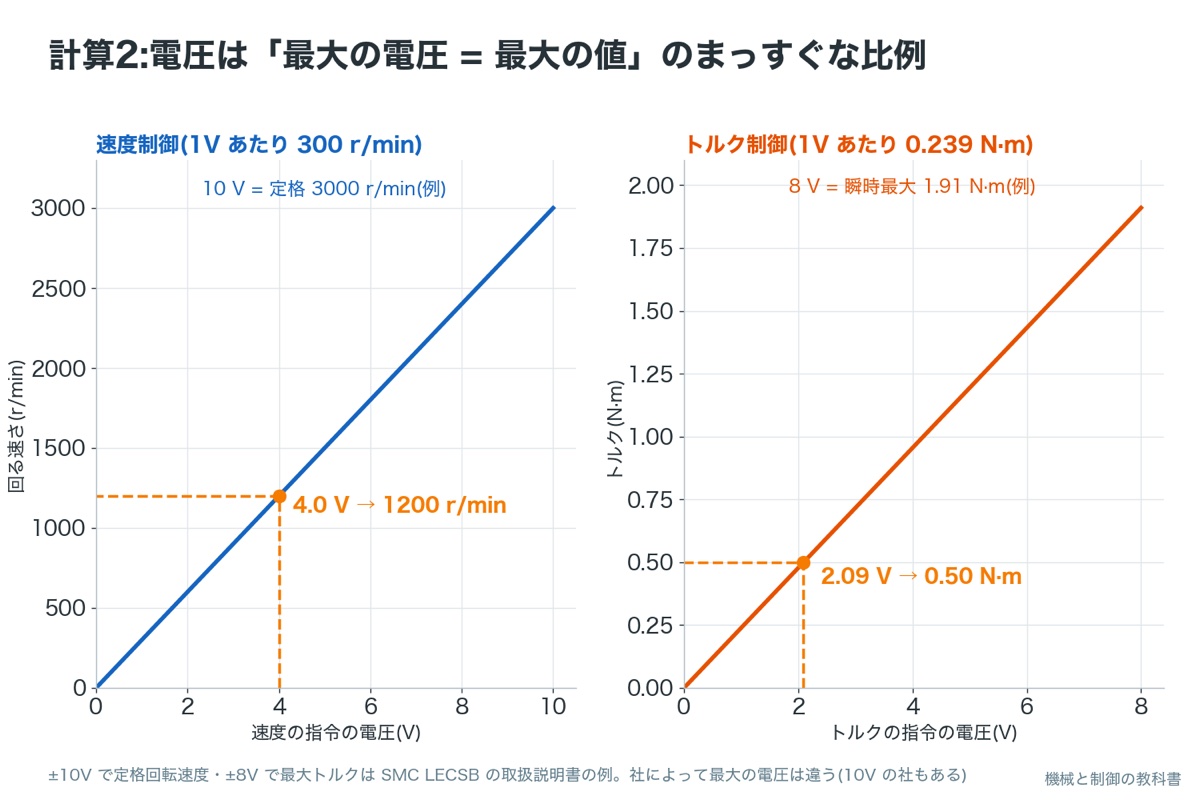
何のために計算するのか。速度制御やトルク制御を電圧で頼むとき、PLC から何 V を出せば狙いの速さ・力になるかを決めるためです。資料には「±10V で定格回転速度」のように、端の値だけが書かれています。
式の出どころ:電圧と速さ(力)はまっすぐな比例の関係です。0V で 0、最大の電圧で最大の値なので、「1V あたりいくつか」を先に出し、欲しい値をそれで割れば電圧が出ます。
電圧 = 欲しい値 ÷(最大の値 ÷ 最大の電圧)
SMC LECSB の資料では、速度は DC0〜±10V で定格回転速度、トルクは DC0〜±8V で最大トルク。機種で違うので取扱説明書で確かめます
3000 ÷ 10 = 300 r/min/V
1200 ÷ 300 = 4.0 V
0.1 × 300 = 30 r/min
1.91 ÷ 8 = 0.239 N·m/V
0.50 ÷ 0.239 = 2.09 V(8 × 0.50 ÷ 1.91 = 2.09 V)
答えの意味:0.1V のずれが 30 r/min になるので、電圧で頼むときは、配線にのるノイズや、0V のときのわずかなずれ(オフセット)に気をつけます。アンプには、0V にしたときのずれを直す機能を持つものもあります。
- アナログ速度指令 DC0〜±10V/定格回転速度、アナログトルク指令 DC0〜±8V/最大トルク(SMC LECSB)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第1章「機能と構成」(制御モード・指令の範囲)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
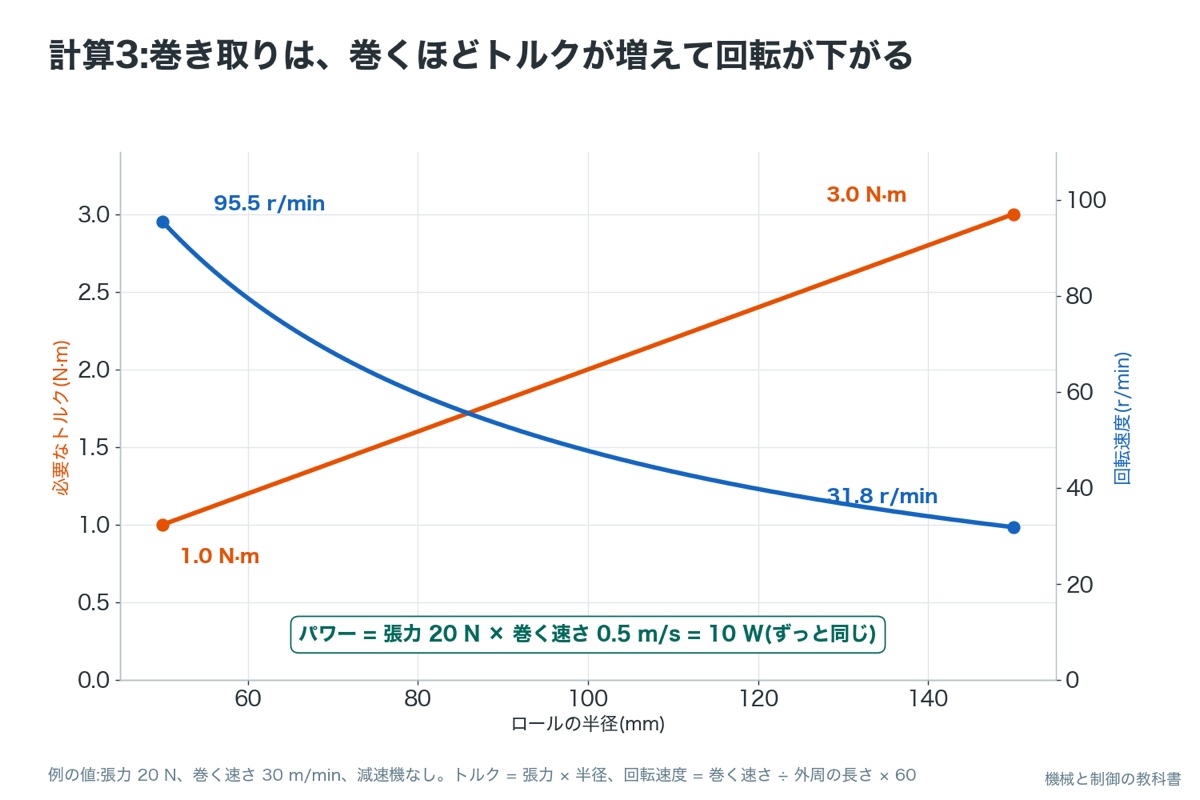
計算してみよう3:巻き取りでは、なぜトルク制御なのか
何のために計算するのか。巻き取りでトルク制御を使う理由を、数字で確かめるためです。糸やフィルムを巻くとき、引っぱる力(張力)が強すぎると伸びたり切れたりし、弱すぎるとゆるんで巻きくずれます。
式を組み立てる
1段目:力とトルク。トルクは「力 × 回す中心からの距離」です。半径 r[m]のロールの外側を力 F[N]で引っぱるには、T = F × r[N·m]のトルクが要ります。
2段目:速さと回転数。ロールが1回転すると、外周の長さ 2πr だけ巻けます。1秒に v[m]巻くなら、1秒の回転数は v ÷ (2πr)、1分なら ×60 です。
T = F × r / N = v ÷ (2π × r) × 60
T:トルク[N·m]、F:張力[N]、r:ロールの半径[m]、v:巻く速さ[m/s]、N:回転速度[r/min]
T = 20 × 0.05 = 1.0 N·m
N = 0.5 ÷ (2π × 0.05) × 60 = 0.5 ÷ 0.3142 × 60 = 95.5 r/min
T = 20 × 0.15 = 3.0 N·m(3倍)
N = 0.5 ÷ (2π × 0.15) × 60 = 31.8 r/min(1/3)
1.0 × 2π × 95.5 ÷ 60 = 10.0 W、3.0 × 2π × 31.8 ÷ 60 = 10.0 W
答えの意味:パワー(張力 × 巻く速さ = 20 × 0.5 = 10 W)は、巻き始めも巻き終わりも同じです。変わるのはトルクと回転数の分け方だけです。
速度制御で巻こうとすると、半径が変わるたびに回転数を計算し直して頼む必要があり、しかも張力そのものは守られません。トルク制御なら、張力 × 半径のトルクを頼むだけで、回転数はロールの側が決めてくれます。ここに速度制限を足して、糸が切れたときに回りすぎないようにします。
2つのモードを切り替えて使う:押し当ての例
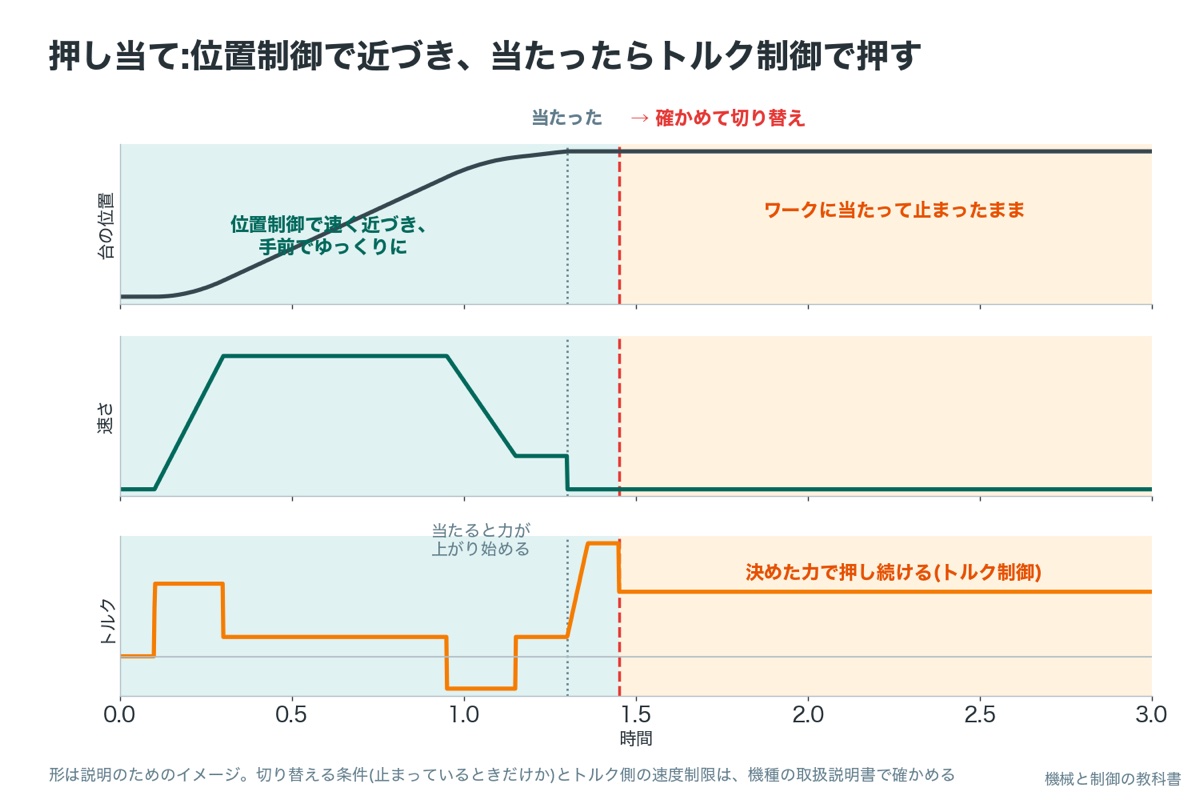
1つの動きの中で、守りたいものが途中で変わることがあります。たとえば部品を押さえる機械では、当たるまでは速く正確に近づきたい(位置)、当たってからは決めた力で押したい(力)、という具合です。
多くのサーボアンプは、「位置/トルク」「速度/トルク」「位置/速度」の2つ組のモードを持ち、外からの信号で切り替えられます。三菱電機の FAQ には、ロールに当たるまでは速度制御、当たったことをリミットスイッチで見て、トルク制御に切り替える例があります。
左が注意すること、右が理由です
| 切り替えのときの注意 | なぜか |
|---|---|
| 切り替える点(当たったか)をセンサや位置で確かめる | 当たる前にトルク制御にすると、台は力の分だけ加速して当たる |
| トルク制御の側にも速度制限を入れる | ワークがない・外れたときに走り出さないように |
| 止まったまま押し続けるなら、モーターの容量に余裕を | 止まって力を出し続けると、熱がたまりやすい(FAQ では容量を1つ上に) |
| 切り替えの条件(止まっているときだけか、動いていてもよいか)を確かめる | 機種で違う。取扱説明書の切り替えの章で確かめる |
押し当てでは、いきなりトルク制御への切り替えを考える前に、「位置制御のままトルク制限をかける」で足りないかを先に考えます。位置制御のまま少し奥の位置まで動かし、トルク制限で力の上限を決めれば、押す力はほぼ制限の値になり、切り替えの配線とタイミングの調整が要りません。ただし、押している間は位置偏差がたまるので、偏差の扱い(アラームのレベル・戻るときの動き)を取扱説明書で確かめます。
- 速度制御/トルク制御切換え可能モードで、ロールタッチまで速度制御、その後トルク制御。停止時のトルク制御はサーボロックになるため容量を1つ上に(三菱電機 FAQ 10322)
- トルク制限で止まると溜りパルスが残る(三菱電機 FAQ 10810)
- 三菱電機 FA 技術相談 FAQ(10322)「サーボで当て止め加圧制御」(速度制御/トルク制御の切り換え)
- 三菱電機 FA 技術相談 FAQ(10810)「トルク制限とトルク制御の違いは?両者の使い分けは?」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
仕事で使うとき:メーカーでの呼び名と、設定の場所
取扱説明書を公式に確かめられた2社の例を並べます。番号や範囲をそのまま別の機種に写さず、お使いの機種の資料で確かめてください。
同じ「トルク制御」でも、電圧の最大が 8V の社と 10V の社があります
| 項目 | SMC LECSB(取扱説明書 第1章) | AutomationDirect SureServo(マニュアル 5章) |
|---|---|---|
| モードを選ぶ場所 | パラメータ PA01 | パラメータ P1-01(変えたら電源を入れ直す) |
| 位置制御 | 位置制御モード(P)。パルス列は最大 1 Mpps | Pt(外部パルス)・Pr(アンプの中に覚えた位置) |
| 速度制御 | 速度制御モード(S)。アナログ DC0〜±10V か内部速度(最大7速) | V(アナログ ±10V か内部設定)・Vz(内部設定だけ) |
| トルク制御 | トルク制御モード(T)。アナログ DC0〜±8V | T(アナログ ±10V か内部設定)・Tz(内部設定だけ) |
| 2つ組の切り替え | 位置/速度・速度/トルク・トルク/位置(入力信号で切り替え) | Pt-V・Pt-T・Pr-V・Pr-T・V-T(DI 信号で切り替え) |
| 速度制限・トルク制限 | トルク制御に速度制限。トルク制限は外部アナログかパラメータ | 速度制限は T モードだけ、トルク制限は位置と速度のモードで使う |
通信の線(ネットワーク)で頼む機種では、モードの切り替えもコントローラから数字で行うことがあります。どこでモードを決めるか(アンプのパラメータか、コントローラか)を最初に確かめると、設定の迷子になりません。
- SMC LECSB 取扱説明書 第1章「機能と構成」
- AutomationDirect SureServo User Manual 2nd Ed. Rev B, Chapter 5
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第1章「機能と構成」(制御モード・指令の範囲)
- AutomationDirect SureServo AC Servo Systems User Manual 2nd Ed. Rev B, Chapter 5「Control Modes of Operation and Tuning」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
よくある間違いと、選ぶときのチェックリスト
上の2つは選び方、下の3つは設定の間違いです
| よくある間違い | 起きること | 正しくは |
|---|---|---|
| トルク制御で速度制限を入れない | 負荷が外れたとき、モーターが速く回りすぎる | 使う速さ+余裕で速度制限を必ず入れる |
| 速度制御で止める位置を正確に決めようとする | 止まる位置が毎回少しずつずれる | 止める位置が大事なら位置制御 |
| トルク制御とトルク制限を同じものだと思う | 押し当てで思った力にならない | 制限は上限、制御は出し続ける力 |
| 押し当てのあと、溜まった偏差を消して戻る | 戻ったあとの位置がずれる | 偏差の扱いを取扱説明書で確かめる(FAQ では元の位置へ戻せばずれない) |
| パルスの上限を考えずに1パルスを細かくしすぎる | 速さが出ない・パルスの異常で止まる | 最高速度 × 1回転のパルス数 ≦ 上限を確かめる |
試運転では、トルク制御は最初に速度制限を低めにして動かし、負荷をつないだ状態で少しずつ上げると安心です。
- □ 守りたいもの(位置・速さ・力)を1つに決めた
- □ 迷ったら位置制御で済むかを最初に考えた
- □ 押し当て・ねじ締めは、位置(または速度)+トルク制限で済むかを考えた
- □ トルク制御には速度制限を設定した(使う速さ+余裕)
- □ パルス列なら、最高速度 × 1回転のパルス数がアンプの上限以下
- □ アナログ電圧なら、最大の電圧が何に当たるか(定格回転速度・最大トルク)を確かめた
- □ モードの切り替えを使うなら、切り替える点と条件を取扱説明書で確かめた
- □ モードを選ぶ場所(アンプのパラメータかコントローラか)を確かめた
目で確かめるサーボと、歩数を数えるステッピングの違い
よくある質問
まとめ:サーボアンプは頭。頼み方は「旗・速さ・強さ」の3つ
- サーボアンプは、指令とエンコーダの知らせを比べて、モーターに流す電流を決め続ける「頭」の装置
- 中には位置・速度・電流の3重の輪があり、制御モードは指令を入れる輪の違い
- 位置制御は止まる位置を、速度制御は速さを、トルク制御は力を守る。守らないものは成り行きになる
- トルク制御は負荷が外れると速くなるので、速度制限を必ず入れる。トルク制限とは別物
- パルス列は上限があるので、エンコーダの細かさのままでは速く回せない(電子ギアで直す)
- 迷ったら位置制御。押し当ては位置制御+トルク制限で済むかを先に考える
モードが決まったら、次はモーターの大きさの決め方と、止まったときのアラームの見方へ進みましょう。
PLC・サーボ・インバーターを実務で扱ってきた電気・制御の設計者です。制御の記事は、選び方・設定の順番・止まったときの切り分けを、実務の判断のしかたから書いています。機械(材料・機械要素・図面)の記事は本職ではないため、JIS とメーカーの技術資料を調べてまとめ、出典を示しています。
次に読むべき記事
制御モードの違いがわかったら、モーターの大きさの決め方、回しにくさとトルクの計算へ進むと、1軸を自分で組み立てられます。