機械が止まり、サーボアンプの表示に短い記号と番号が出ている。リセットすると動くが、しばらくするとまた止まる。
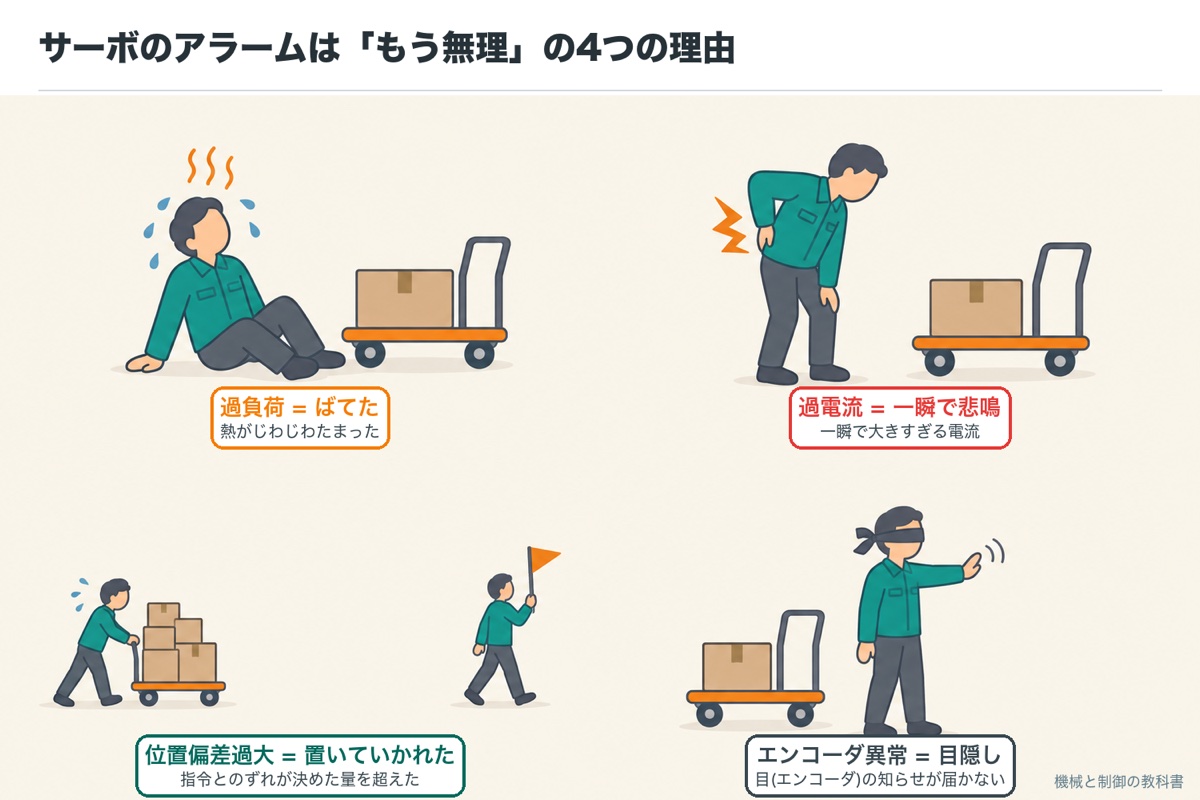
サーボアンプのアラームでよく出るのは4種類です。過負荷=熱がたまった、過電流=一瞬で大きすぎる電流、位置偏差過大=指令に置いていかれた、エンコーダ異常=位置の信号が届かない。リセットの前に表示と「何をした瞬間に止まったか」を記録すると、見る場所が決まります。
この記事では、サーボを台車を押して運ぶ人にたとえ、この人が「もう無理」と手を挙げる4つの理由として説明します。症状から見る場所へ進む切り分け表もあります。
- アラームの内容と発生要因:SMC LECSB 取扱説明書 第9章、AutomationDirect SureServo2 マニュアル 11章
- 誤差過大(位置偏差過大)の原因と対策:三菱電機 FAQ
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
- AutomationDirect SureServo2 User Manual 2nd Ed. Rev C, Chapter 11「Troubleshooting」
- 三菱電機 FA 技術相談 FAQ(10464)「アラーム52(誤差過大)について」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
- サーボのアラームとは?「もう無理」と手を挙げる合図
- リセットの前に:安全に止めて、4つを記録する
- 「いつ止まったか」で、疑うアラームと場所が決まる
- 過負荷:押し続けてばてた(熱がたまった)
- 過電流:一瞬で体が悲鳴(大きすぎる電流)
- 位置偏差過大:案内の人に置いていかれた
- 位置偏差は「たまる容器」:ふだんの遅れを計算する
- 計算してみよう2:急な加速で、どれだけ置いていかれる?
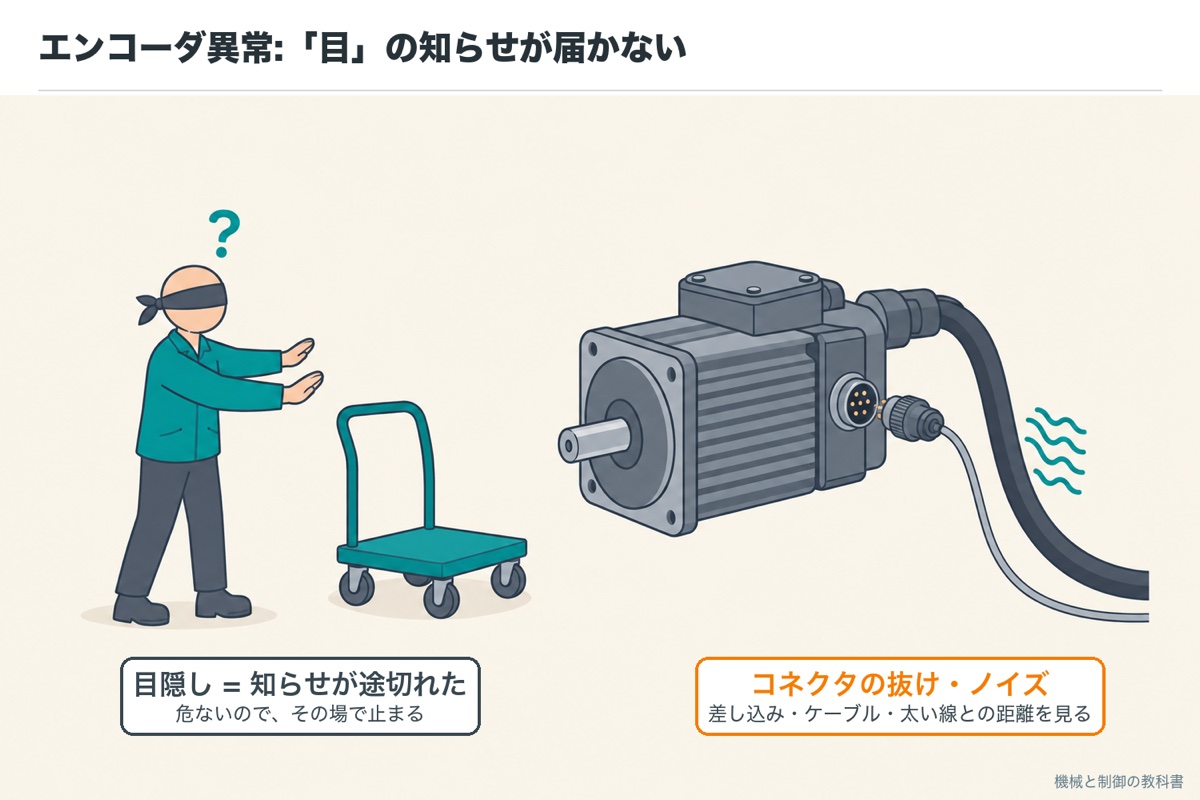
- エンコーダ異常:目隠しされて前が見えない
- そのほかによく出るアラーム:電圧と回生
- 切り分け表:症状から、確かめる場所と直し方へ
- 確かめる順番:機械から外して、どちらが悪いかを分ける
- 仕事で使うとき:メーカーでの表示の違い
- よくある思い込みと、再発させない見直し
- よくある質問
- まとめ:「もう無理」の理由は4つ。いつ止まったかで見る場所が決まる
サーボのアラームとは?「もう無理」と手を挙げる合図
サーボアンプは、モーターに流す電流、モーターの熱のたまり方、指令とのずれ、エンコーダからの知らせを、いつも見張っています。どれかが決めた限度を超えると、モーターへの電流を止め、表示にアラームの番号を出します。SMC の LECSB の取扱説明書では、アラームが出るとダイナミックブレーキ(モーターの線をつないで回る勢いを止める仕組み)が働いて停止すると説明されています。
台車を押して荷物を運ぶ人を思い浮かべてください。この人が手を挙げて「もう無理」と止まるのは、だいたい次の4つの理由です。押し続けてばてた、一瞬で体が悲鳴をあげた(ぎっくり腰のように)、先を歩く案内の人に置いていかれた、目隠しをされて前が見えない。サーボのよく出るアラームも、この4つに分けられます。
左の「台車を押す人」の話で、このあと1つずつ見ていきます
| 台車を押す人の「もう無理」 | サーボのアラーム | 起きていること |
|---|---|---|
| 押し続けてばてた(じわじわ) | 過負荷 | 電流を長く流しすぎて、モーターやアンプに熱がたまった |
| 一瞬で体が悲鳴(ぎっくり腰) | 過電流 | 一瞬で、アンプが流してよい限度を超える電流が流れた |
| 案内の人に置いていかれた | 位置偏差過大(誤差過大) | 指令の位置と実際の位置の差が、決めた量を超えた |
| 目隠しされて前が見えない | エンコーダ異常 | エンコーダ(目)からの知らせが届かない・おかしい |
このほかの電圧・回生のアラームは、あとでまとめます。
リセットの前に:安全に止めて、4つを記録する
アラームが出たら、まず機械が止まっていて、人が危なくないことを確かめます。上下に動く軸は、ブレーキで止まっているか、落ちてこないかを先に見ます。
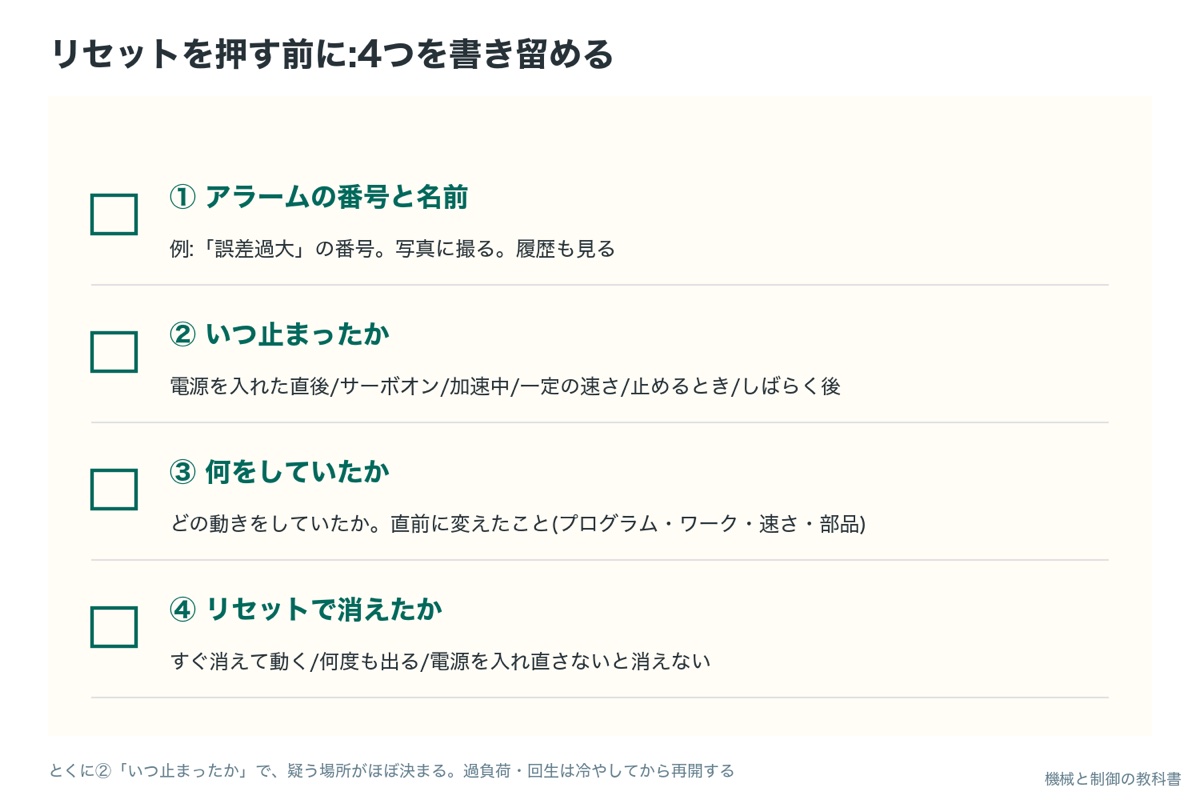
次に、リセットを押す前に記録します。リセットすると表示が消え、「何をした瞬間に止まったか」の記憶もあいまいになるからです。
アラームの番号と名前。表示をそのまま写真に撮るか書き写します。アンプによっては履歴(過去のアラーム)も見られます。
いつ止まったか。電源を入れた直後・サーボオンの瞬間・動き出し(加速中)・一定の速さで動いているとき・止めるとき・しばらく動かしたあと、のどれか。
何をしていたか。どの動きをしていたか。直前に変えたこと(プログラム・ワーク・速さ・部品)はないか。
リセットで消えたか。すぐ消えて動くのか、何度リセットしても出るのか、電源を入れ直さないと消えないのか。
過負荷と回生のアラームは、リセットしてすぐ動かすのをくり返すと、モーターやアンプが壊れる原因になります。SMC の LECSB の取扱説明書では、原因を取り除いてから30分以上冷やしてから再開するよう書かれています。
リセットを押す前に30秒だけ使って、番号と「何をした瞬間か」を書き留めます。切り分けでいちばん効くのは、このあとのどんな測定よりも、止まった瞬間の情報です。リセットで消えて動いてしまうと、同じ止まり方が出るまで待つしかなくなります。
- アラームでダイナミックブレーキが動作して停止。AL.30・50・51 は原因を取り除き30分以上冷却してから(SMC LECSB 第9章)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
「いつ止まったか」で、疑うアラームと場所が決まる
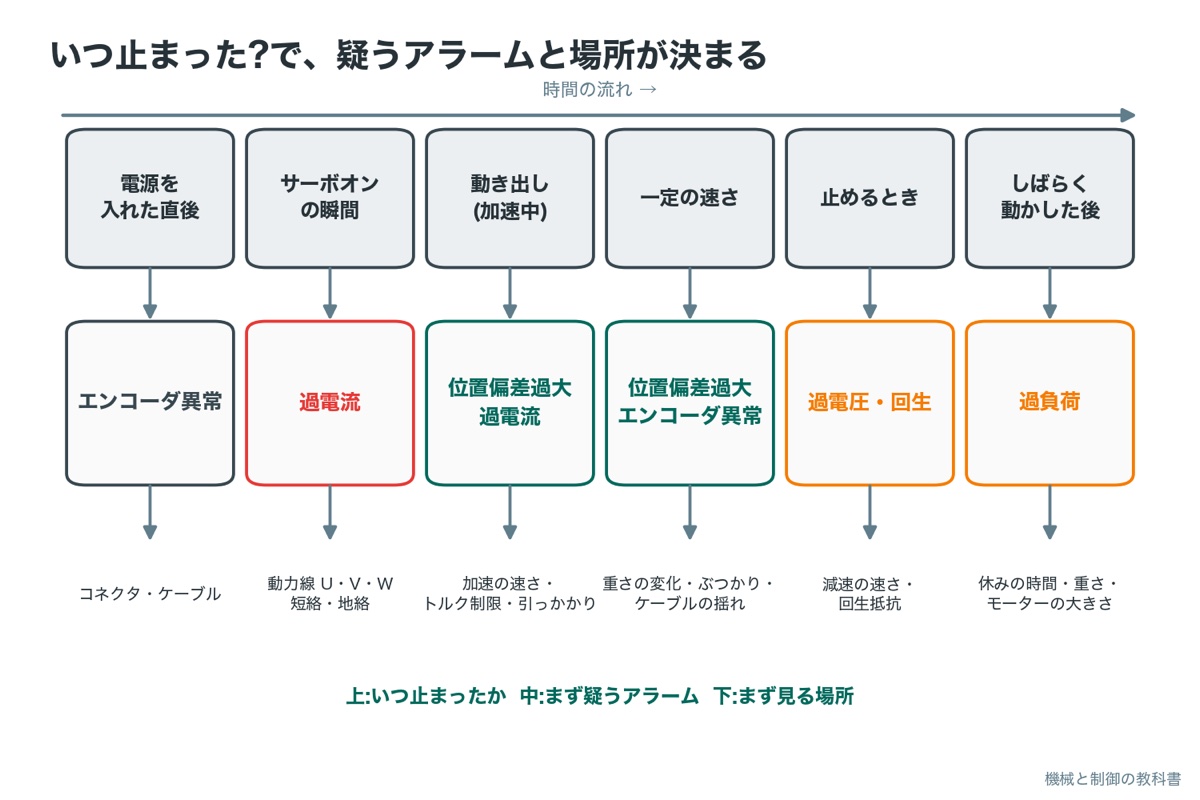
台車を押す人でも、「歩き出す前に止まった」のと「1時間押したあとで止まった」のとでは、理由がまったく違います。サーボも同じで、止まったタイミングから原因の見当がつきます。
上から時間の順に並べました。記録の「いつ」の欄と同じ行を探してください
| いつ止まった? | まず疑うアラーム | まず見る場所 |
|---|---|---|
| 電源を入れた直後(まだ動かしていない) | エンコーダ異常(電源投入時) | エンコーダのコネクタ・ケーブル |
| サーボオンの瞬間 | 過電流 | モーターの動力線(U・V・W)の短絡・地絡、アンプの故障 |
| 動き出し・加速中 | 位置偏差過大、過電流 | 加速の速さ・トルク制限・機械の引っかかり |
| 一定の速さで動いているとき | 位置偏差過大、エンコーダ異常(運転中) | 機械の重さの変化・ぶつかり・ケーブルの揺れ |
| 止めるとき・下りのとき | 過電圧・回生 | 減速の速さ・回生抵抗 |
| しばらく動かしたあと | 過負荷 | 動き方(休みの時間)・機械の重さ・モーターの大きさ |
過負荷:押し続けてばてた(熱がたまった)
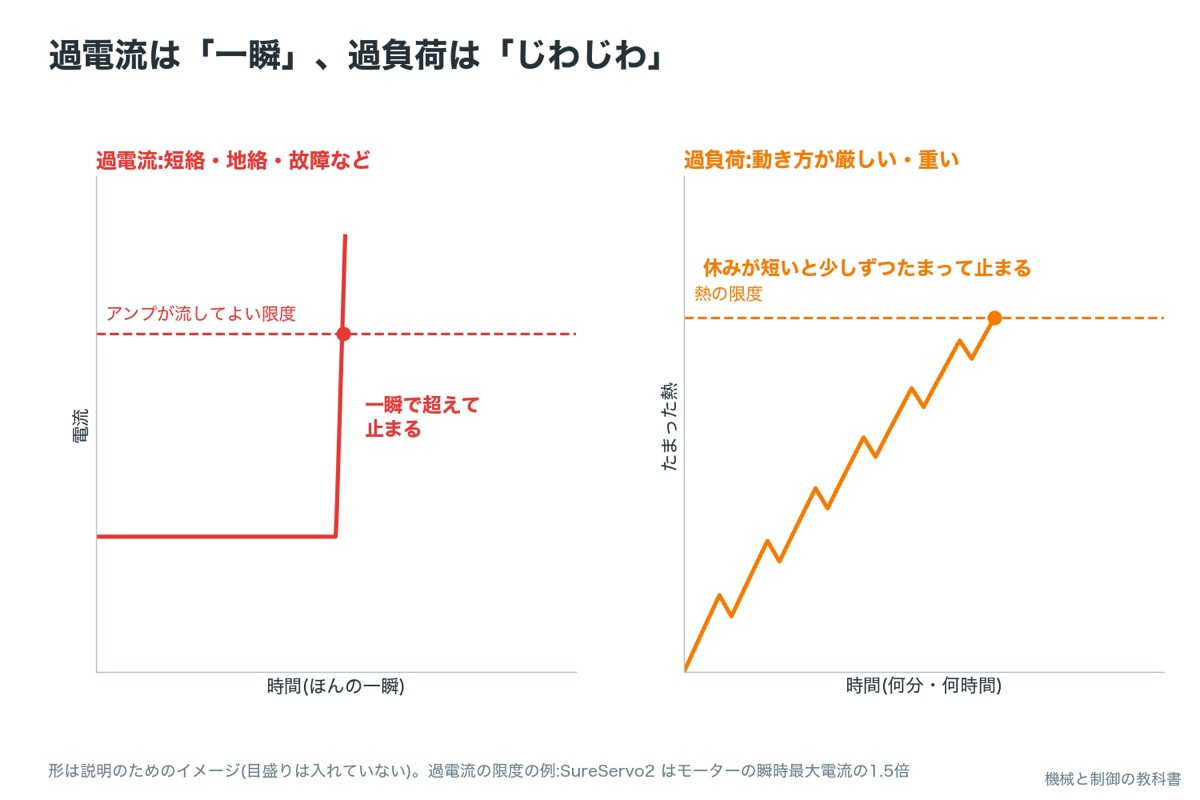
モーターは電流を流すと熱が出ます。少し大きな電流でも、休みがあれば熱は逃げますが、休みが短いと少しずつたまっていきます。サーボアンプは、流した電流と時間から熱のたまり方を計算していて、限度を超えると過負荷のアラームで止めます。
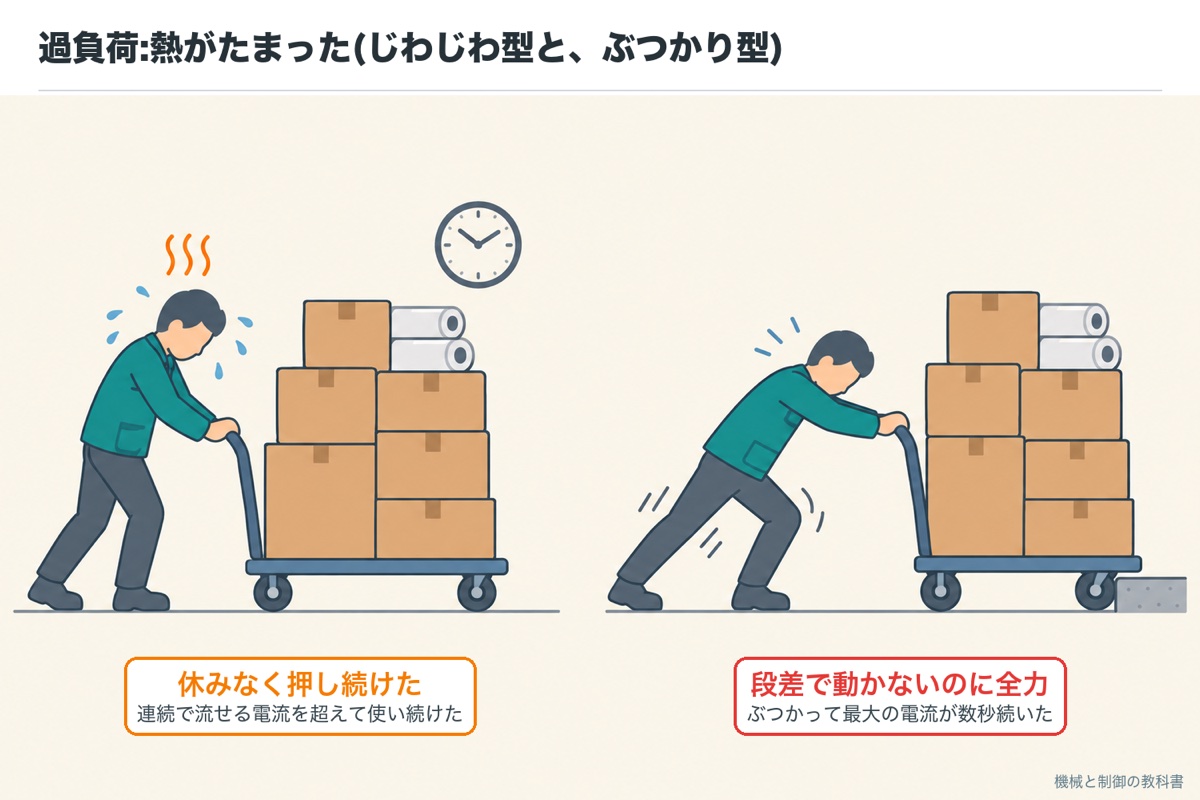
台車を押す人は、押し始めに少し力を入れても、休みがあればばてません。ところが、重い台車を休みなしで押し続けると、だんだん汗だくになって、ついに座りこみます。過負荷は、この「じわじわたまった疲れ」です。
SMC の LECSB の取扱説明書では、過負荷は2種類に分かれています。1つは連続で流せる電流を超えて使い続けたとき(じわじわ型)、もう1つは機械がぶつかるなどして、最大の電流が数秒間流れ続けたとき(ぶつかり型)です。台車が段差に引っかかって、全力で押しても動かない状態が後者です。
上から、起きやすい順に並べました
| 過負荷のときに疑うこと | なぜ | 確かめ方 |
|---|---|---|
| 動き方が厳しい(休みが短い・加速が急) | 熱は1サイクル全体の電流で決まる | 運転のパターン(休みの時間)を見直す。実効トルクを計算し直す |
| 機械が重くなった・引っかかる | 同じ動きでも要る力が増える | 電源を切って、手で機械を動かして重さ・引っかかりを見る |
| ぶつかっている | 止められて最大の電流が続く | アラームの直前の位置。リミットや干渉を見る |
| ゆれている(ハンチング) | 細かく行ったり来たりして電流が流れ続ける | 止まっているときの音・ゆれ。調整(チューニング)を見直す |
| モーターの線の接続間違い・エンコーダの故障 | 思った向きに力が出ない | U・V・W の順番。エンコーダの値が回した角度どおりに増えるか |
モーターの「疲れ」の計算(実効トルク)は、記事の最後の「次に読む記事」に並べた選定の記事で、台車を押す人のたとえのまま説明しています。
- AL.50 過負荷1・AL.51 過負荷2 の発生要因と処置(SMC LECSB 第9章)
- AL006 過負荷:平均トルクが100%を超え続けるかを見る(AutomationDirect SureServo2 11章)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
- AutomationDirect SureServo2 User Manual 2nd Ed. Rev C, Chapter 11「Troubleshooting」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
過電流:一瞬で体が悲鳴(大きすぎる電流)
過負荷が「じわじわ」なら、過電流は「一瞬」です。AutomationDirect の SureServo2 のマニュアルでは、主回路の電流がモーターの瞬時最大電流の1.5倍を超えたときに出ると書かれています。ふつうの重さの変化では、ここまで一瞬で電流は増えません。
台車を押している人が、急に腰を押さえてうずくまる。ぎっくり腰のように、一瞬で体が限界を超えた状態です。ばてたのとは違い、何かがおかしな形で体にかかったと考えます。
サーボで「おかしな形」にあたるのは、モーターへの線(U・V・W)どうしが触れる短絡、線が金属の枠に触れる地絡、アンプの中の部品(トランジスタ)の故障、ノイズによる見まちがいです。どれも機械の重さとは関係なく起きます。
SMC の LECSB の取扱説明書では、過電流がリセット後もすぐ再び出る場合はアンプのトランジスタが故障している可能性があるため、何度も電源を入れ直さないよう書かれています。同じ書類では、モーターの線(U・V・W)をアンプから外して電源を入れてもアラームが出るなら、アンプの故障と判断する調べ方が示されています。線を外す作業は、電源を切って取扱説明書の決まりどおりに行います。
- AL.32 過電流の発生要因と調査方法(SMC LECSB 第9章)
- AL001 過電流:主回路の電流がモーターの瞬時最大電流の1.5倍を超えた(AutomationDirect SureServo2 11章)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
- AutomationDirect SureServo2 User Manual 2nd Ed. Rev C, Chapter 11「Troubleshooting」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
位置偏差過大:案内の人に置いていかれた
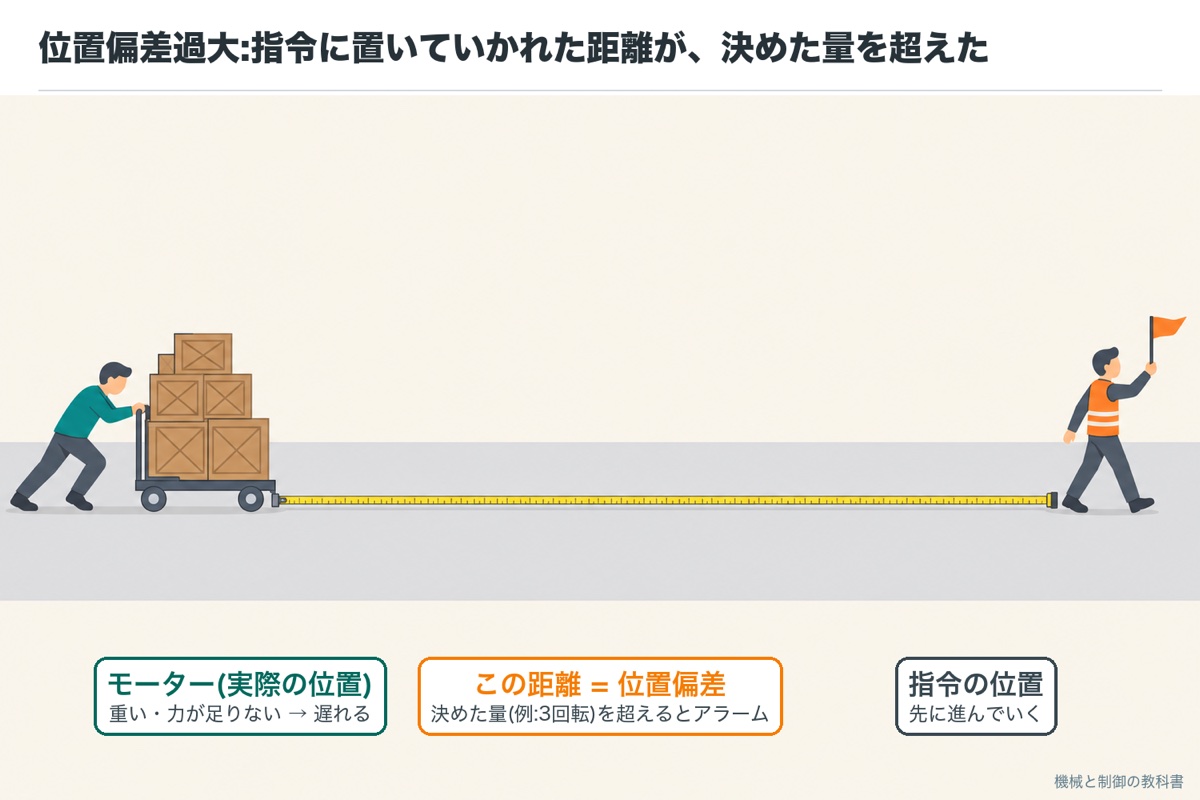
位置制御のサーボは、指令の位置に向かって追いかけ続けています。ふつうは少し遅れてついていきますが、その遅れ(位置偏差)が決めた量を超えると、「これ以上は追いつけない」としてアラームで止まります。メーカーによって「誤差過大」「位置偏差過大」など呼び名が違います。
旗を持って先を歩く案内の人と、そのあとを台車で追いかける人を考えてください。ふつうは数歩うしろをついていけますが、台車が重すぎたり、案内の人が急に走り出したりすると、どんどん離されます。2人の間が決めた距離を超えたら「見失った、いったん止まろう」とするのが位置偏差過大です。
三菱電機の FAQ では、このアラームは「位置指令の加速の傾きに対してトルクが不足し、位置が追従できないとき」などに出ると説明されています。決めた量の例として、三菱電機の別の FAQ には旧機種で「3回転」、Schneider Electric の FAQ にも初期値が「モーター軸3回転分」とあります。今の機種の値は取扱説明書で確かめます。
上の3つは機械と動かし方、下の2つは設定と配線です
| 置いていかれる理由 | 台車でいうと | サーボで確かめること |
|---|---|---|
| 加速が急すぎる | 案内の人が急に走り出した | コントローラの加減速の時間 |
| 力が足りない | 台車が重すぎる・押す力が弱い | トルク制限の値・負荷の重さ・電源の電圧の落ち込み |
| ぶつかった・外から押された | 台車が壁に当たった | 干渉・リミット・外力 |
| 追いかける反応が鈍い | 案内を見る回数が少ない | 位置の輪のゲインが小さすぎないか |
| 目や配線がおかしい | 前がよく見えない | エンコーダ・U・V・W の接続順・動力線の断線 |
- アラーム52(誤差過大)の原因と対策(三菱電機 FAQ 10464)
- 誤差過大の発生レベル(三菱電機 FAQ 10982)
- Lexium 23 のアラーム 009(Schneider Electric FAQ)
- 三菱電機 FA 技術相談 FAQ(10464)「アラーム52(誤差過大)について」
- 三菱電機 FA 技術相談 FAQ(10982)「誤差過大アラームレベルについて」
- Schneider Electric FAQ FA303199「What causes alarm A009 on Lexium 23?」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
位置偏差は「たまる容器」:ふだんの遅れを計算する
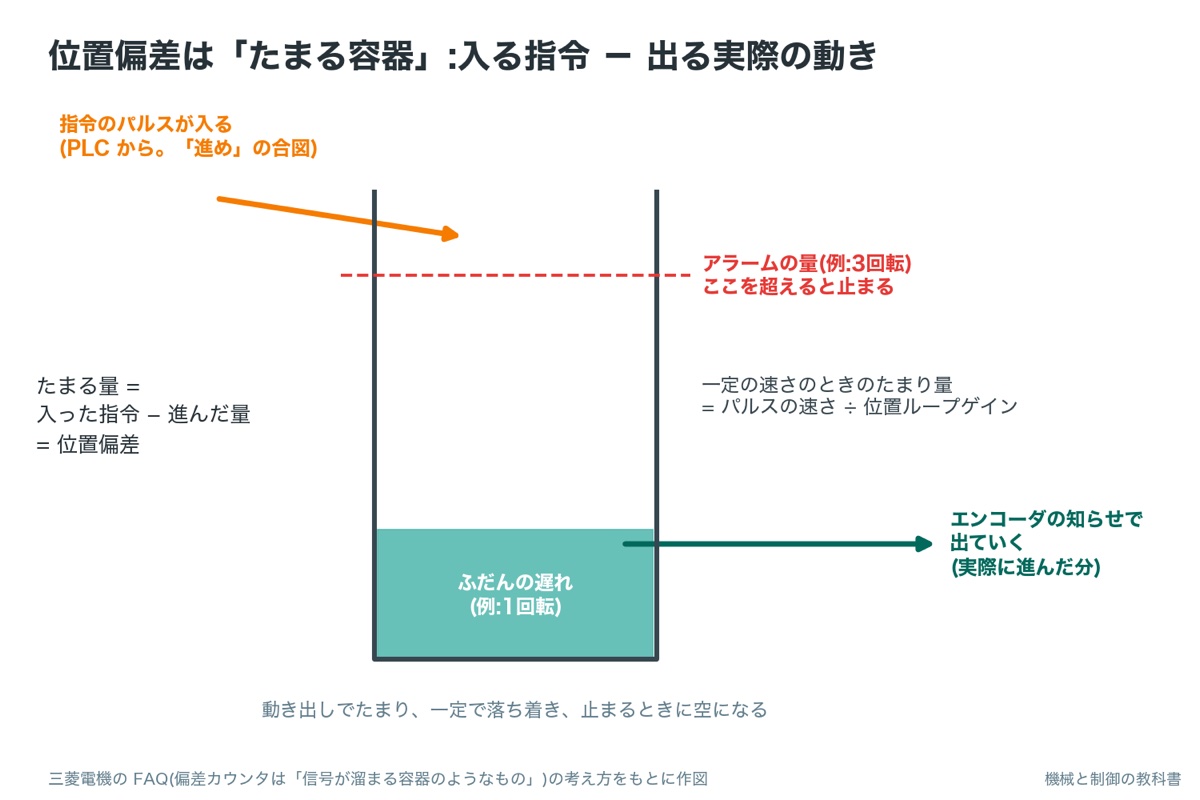
三菱電機の FAQ では、指令のパルスと、エンコーダから戻るパルスの差を数える部分(偏差カウンタ)を「信号が溜まる容器」とたとえています。動き出すとたまり、一定の速さでは一定になり、止まるときに減って、空になるとモーターが止まります。
何のために計算するのか。ふだん動いているだけで、容器にどれくらいたまっているかを知るためです。ふだんのたまり量がアラームの量に近いと、少し重くなっただけで止まります。
式の出どころ
1段目:位置の輪のルール。位置の輪は「残っている遅れに比例した速さで進め」と速度の輪に頼みます。比例の係数が位置ループゲイン Kp[1/s]です。進む速さ = Kp × 遅れ、です。
2段目:一定の速さのとき。一定の速さで動いているとき、モーターの速さは指令の速さと同じです。だから 指令の速さ = Kp × 遅れ。
3段目:遅れについて解く。両辺を Kp で割ると、遅れ = 指令の速さ ÷ Kp です。速さをパルスで数えれば、遅れもパルスで出ます。
たまるパルス = パルスの速さ ÷ 位置ループゲイン
パルスの速さ[パルス/秒]、位置ループゲイン[1/s]。単位:パルス/秒 ÷ 1/秒 = パルス。三菱電機の FAQ に同じ式があります
3000 ÷ 60 = 50 回転/秒
50 × 10,000 = 500,000 パルス/秒
500,000 ÷ 50 = 10,000 パルス
10,000 ÷ 10,000 = 1 回転
3 ÷ 1 = 3 倍の余裕
500,000 ÷ 25 = 20,000 パルス = 2 回転(余裕 1.5 倍)
答えの意味:ゲインを下げると「反応が鈍い」ぶん、ふだんから遅れが大きくなります。三菱電機の FAQ が「位置ループゲインが小さい」を原因の1つに挙げているのは、このためです。
容器のたまり方を、動く図で見てみます。指令の加速の速さを変えて、容器の水位がアラームの線を超えるかどうかを比べてください。
動かして確かめる
指令の加速の時間を選んで「スタート」を押すと、灰色の旗(指令の位置)が先に進み、緑の台(モーター)が追いかけます。2つの差が左の容器にたまる量(位置偏差)です。このモーターは、力が足りず 0 から全速まで 0.20 秒かかる例にしてあります。
いまの様子:スタートを押すと、ここに説明が出ます。
動きは説明のための作り物です(速さ 50 回転/秒・モーターの加速 0.20 秒・位置ループゲイン 50/s・アラームの量 3回転はすべて例。実際の遅れ方はゲインや機械で変わります)。
見てほしいのは、容器がいちばんたまるのが動き出し(加速)のときだということです。モーターが追いつける加速なら、たまり量は一定の速さのときの1回転で落ち着きます。
- 溜りパルス = パルス周波数 ÷ 位置ループゲイン。規定値を超えると誤差過大(三菱電機 FAQ 10772)
- 三菱電機 FA 技術相談 FAQ(10772)「『偏差カウンタ』とは、どんな働きをするものですか?」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
計算してみよう2:急な加速で、どれだけ置いていかれる?
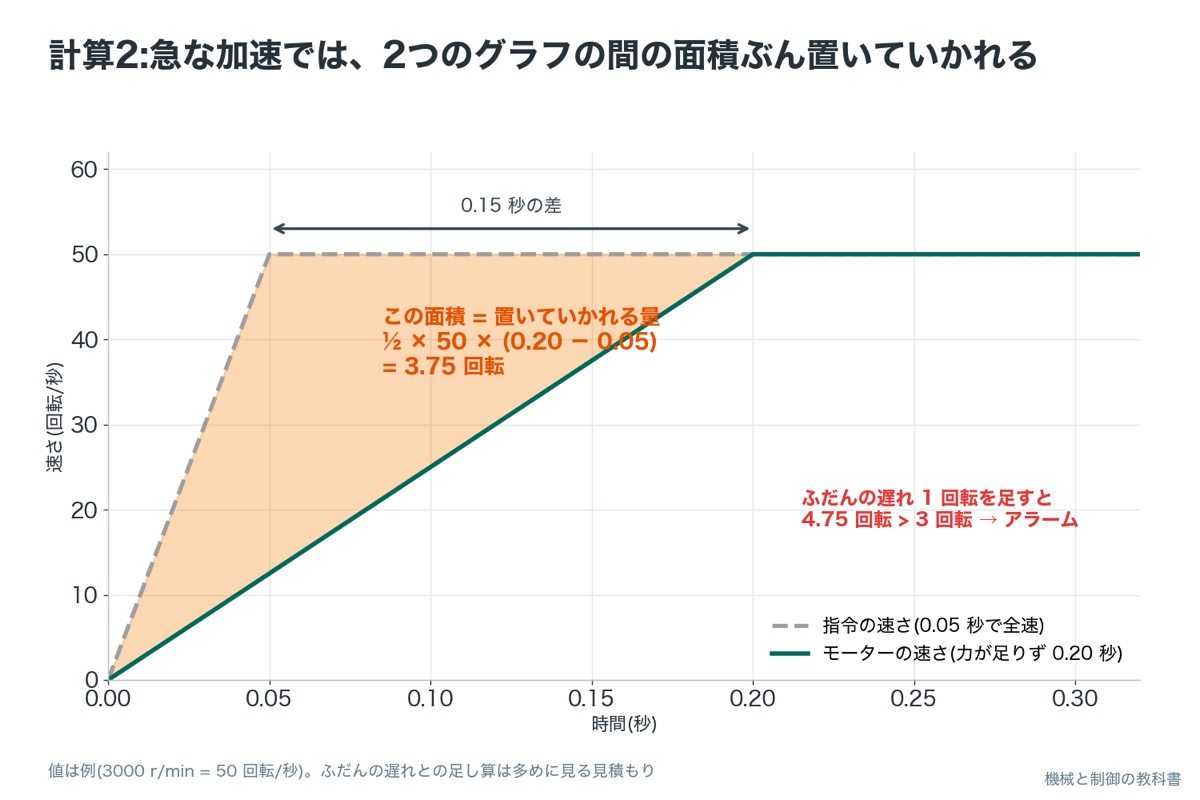
何のために計算するのか。指令の加速が、モーターが出せる加速より急なとき、遅れがアラームの量を超えるかを、動かす前に見積もるためです。
式の出どころ
1段目:進んだ量はグラフの面積。速さ × 時間 = 進んだ量なので、速さのグラフの下の面積が進んだ量です。
2段目:2つのグラフ。指令は 0 から速さ v まで tc 秒で上がり、モーターは力が足りず ta 秒かかる(ta のほうが長い)とします。モーターが v に追いつく ta 秒までに、指令は ½ × v × tc + v × (ta − tc)、モーターは ½ × v × ta だけ進みます。
3段目:差をとる。引き算すると、v × (ta − tc) − ½ × v × (ta − tc) = ½ × v × (ta − tc)。2つのグラフの間の三角形の面積です。
置いていかれる量 = ½ × v × (ta − tc)
v:速さ[回転/秒]、ta:モーターが追いつくのにかかる時間[s]、tc:指令の加速時間[s]。単位:回転/秒 × 秒 = 回転
v = 3000 ÷ 60 = 50 回転/秒
½ × 50 × 0.05 + 50 × (0.20 − 0.05) = 1.25 + 7.5 = 8.75 回転
½ × 50 × 0.20 = 5.0 回転
8.75 − 5.0 = 3.75 回転(½ × 50 × 0.15 = 3.75)
3.75 + 1 = 4.75 回転 > 3 回転 → アラームの量を超える
½ × 50 × (0.20 − 0.15) + 1 = 1.25 + 1 = 2.25 回転 < 3 回転
答えの意味:モーターが出せる加速より急な指令を出すと、その差の三角形ぶん、容器に一気にたまります。直し方は、指令の加速をゆるやかにするか、モーターの力(トルク制限・モーターの大きさ)を見直すかです。アラームの量を大きくするのは、原因を残したまま見えなくするだけなので、最後の手段にします。
ざっくり言うと、本当はふだんの遅れと加速の遅れがきれいに足し算にはならず、ゲインや速度の輪の反応で少し変わります。ここでは多めに見る(安全側の)見積もりとして足しました。
エンコーダ異常:目隠しされて前が見えない
サーボアンプは、エンコーダから「今どこ・どの速さ」の知らせを受け取れないと、モーターを正しく回せません。そこで、知らせが途切れたり、おかしな値が来たりすると、すぐに止めます。
台車を押す人が急に目隠しをされたら、それ以上押すのは危ないので、その場で止まります。目そのもの(エンコーダ)が壊れたのか、目と頭をつなぐ線(ケーブル)が切れたのか、まわりがうるさくて合図が聞き取れないのか(ノイズ)を、順に確かめます。
上から、起きやすく確かめやすい順です
| 出たとき | まず疑うこと | 確かめ方 |
|---|---|---|
| 電源を入れた直後 | コネクタの外れ・ケーブルの断線や短絡・設定 | アンプ側とモーター側のコネクタの差し込み。ケーブルの傷 |
| 動いている途中(ときどき) | 動くケーブルの中の断線・ノイズ | ケーブルが曲がる所。動力線と並べて通していないか |
| 何度でも出る | エンコーダの故障 | ケーブルを替えても出るか。メーカーの調べ方に従う |
AutomationDirect の SureServo2 のマニュアルでは、ノイズの対策として、エンコーダの線を主回路(電力の線)から離す、シールド線を使う、モーターをきちんと接地することが挙げられています。また、エンコーダ異常は電源を入れ直さないと解除できない機種もあります。
電源を入れ直すと消えてしまうエンコーダ異常ほど、記録を残し、ケーブルが動く所を疑います。機械が動くとケーブルが曲がる設備では、止まっているときは導通があっても、曲がった瞬間だけ切れていることがあります。どの位置で出たかを記録して、その位置でケーブルがどう曲がっているかを見ます。
- AL.16 エンコーダ異常1(電源投入時)・AL.20 エンコーダ異常2(ランタイム中)(SMC LECSB 第9章)
- AL011 エンコーダ異常の原因とノイズ対策(AutomationDirect SureServo2 11章)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
- AutomationDirect SureServo2 User Manual 2nd Ed. Rev C, Chapter 11「Troubleshooting」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
そのほかによく出るアラーム:電圧と回生
4種類のほかに、電源まわりのアラームもよく出ます。台車を押す人のたとえでいえば、「下り坂で台車に押し戻される」のが回生、「お腹がすいて力が出ない」のが不足電圧です。
回生のしくみは、インバータの記事と同じ考え方です
| アラーム | 起きていること | まず見る場所 |
|---|---|---|
| 過電圧 | 止めるとき・下りのときにモーターが発電し、アンプの中の電圧が上がりすぎた | 減速の速さ、回生抵抗の接続と設定 |
| 回生異常(回生過負荷) | 戻ってくる電気を熱に変える回生抵抗が、処理しきれない | 止める回数・下りの長さ、回生抵抗の容量 |
| 不足電圧 | 電源の電圧が下がった | 電源の電圧・瞬時の停電・同じ電源の大きな機械 |
止めるときにモーターが発電する「回生」のしくみは、坂を下る自転車のたとえで別の記事にまとめています(インバータの例ですが、サーボでも同じ考え方です)。
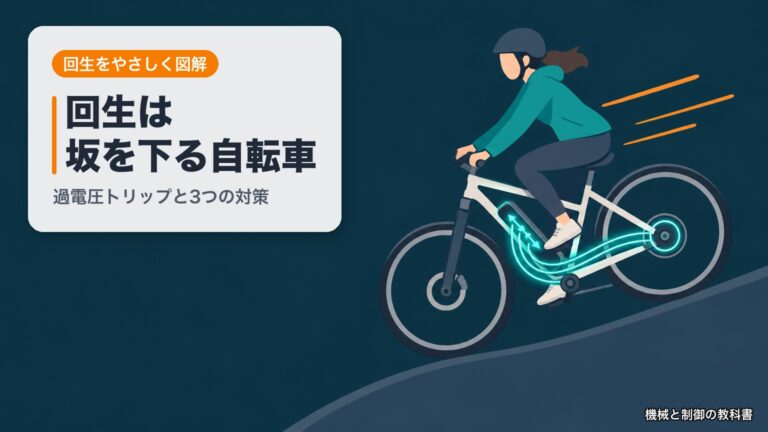
坂を下る自転車で、止めるときに電気が戻るしくみがわかる
- AL.10 不足電圧・AL.30 回生異常・AL.33 過電圧(SMC LECSB 第9章)
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
切り分け表:症状から、確かめる場所と直し方へ
上の行から順に確かめます。左の列が今の症状に近い行を探してください。
| 症状・いつ出るか | まず疑う原因 | 確かめる場所・測るもの | 直し方 |
|---|---|---|---|
| 電源を入れた直後に、エンコーダ異常 | コネクタの外れ・ケーブルの断線や短絡 | アンプとモーターのコネクタ、ケーブルの傷 | 差し直す・ケーブルを替える。直らなければエンコーダ(モーター) |
| サーボオンの瞬間に、過電流 | 動力線(U・V・W)の短絡・地絡、アンプの故障 | 電源を切って、U・V・W の線の傷・地絡。線を外しても出るか | 配線を直す。外しても出るならアンプの交換(電源の入れ直しをくり返さない) |
| 加速中に、位置偏差過大 | 加速が急すぎる・トルク制限が小さい・引っかかり | 加減速の時間、トルク制限の値、手で動かしたときの重さ | 加速をゆるやかに・制限を見直す・機械を直す。足りなければモーターを見直す |
| 一定の速さの途中で、位置偏差過大 | 重くなった・ぶつかった・外力 | 止まった位置の機械の状態、干渉、リミット | 干渉を取り除く。負荷の変化を調べる |
| 運転中にときどき、エンコーダ異常 | 動くケーブルの断線・ノイズ | 出た位置とケーブルの曲がり方、動力線との並び | ケーブルの通し方を直す・離す・シールドと接地を見直す |
| 止めるときに、過電圧・回生 | 減速が急・回生抵抗が足りない | 減速時間、回生抵抗の接続と設定 | 減速をゆるやかに・回生抵抗を見直す |
| しばらく動かしたあとに、過負荷 | 動き方が厳しい・重い・ゆれている | 休みの時間、手で動かしたときの重さ、止まっているときのゆれ | 動き方を見直す・機械を直す・調整し直す。冷やしてから再開 |
当てはまる行がない・直しても再発するときは、次の順番で「機械側か、電気側か」を分けます。
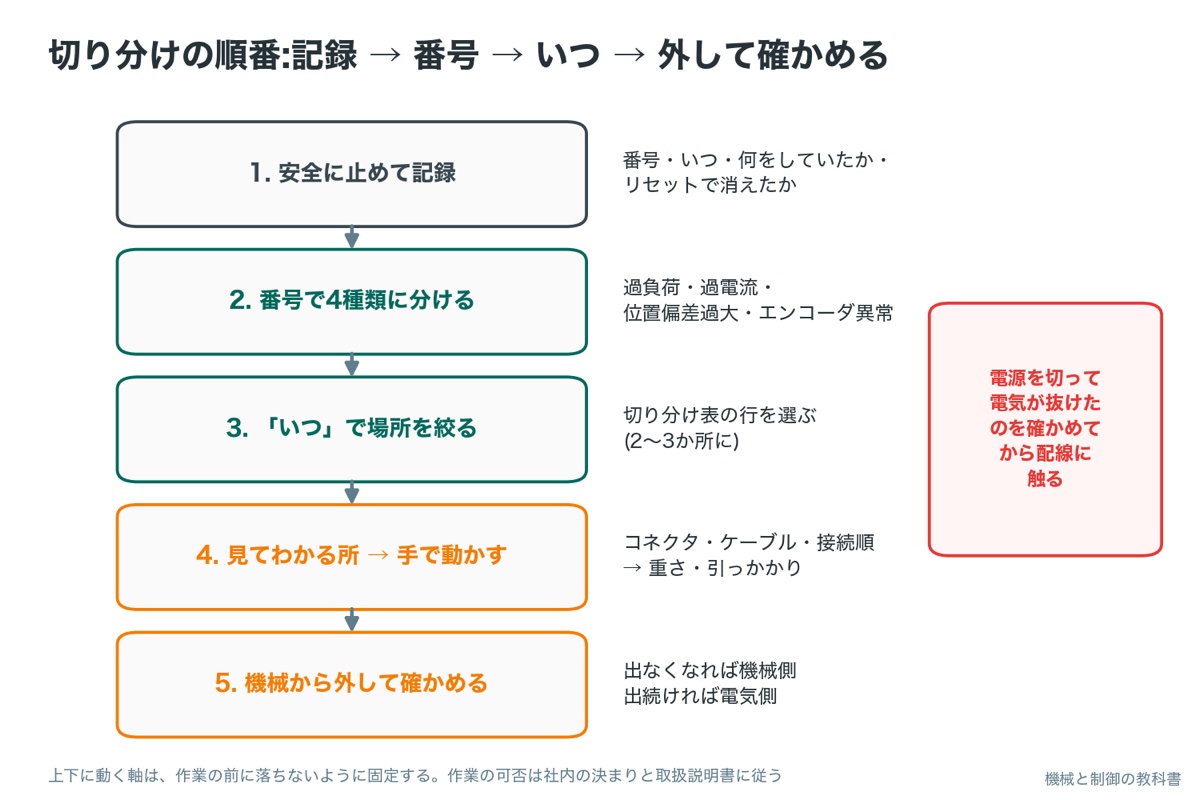
確かめる順番:機械から外して、どちらが悪いかを分ける
配線やコネクタに触る前に、必ず電源を切り、取扱説明書が示す時間だけ待って、アンプの中の電気が抜けたこと(充電ランプがある機種はランプが消えたこと)を確かめます。上下に動く軸は、モーターを外す前に、荷物が落ちないように機械側で固定します。作業してよいかは、社内の決まりと取扱説明書に従ってください。
記録を見て、切り分け表の行を選ぶ。いつ・何番かで、疑う場所を2〜3か所に絞ります。
電源を切って、見てわかる所を確かめる。コネクタの差し込み、ケーブルの傷、U・V・W の接続順、ねじのゆるみ。
手で機械を動かしてみる。サーボオフの状態で、重さ・引っかかり・ガタを感じます。急に重い所があれば機械側を疑います。
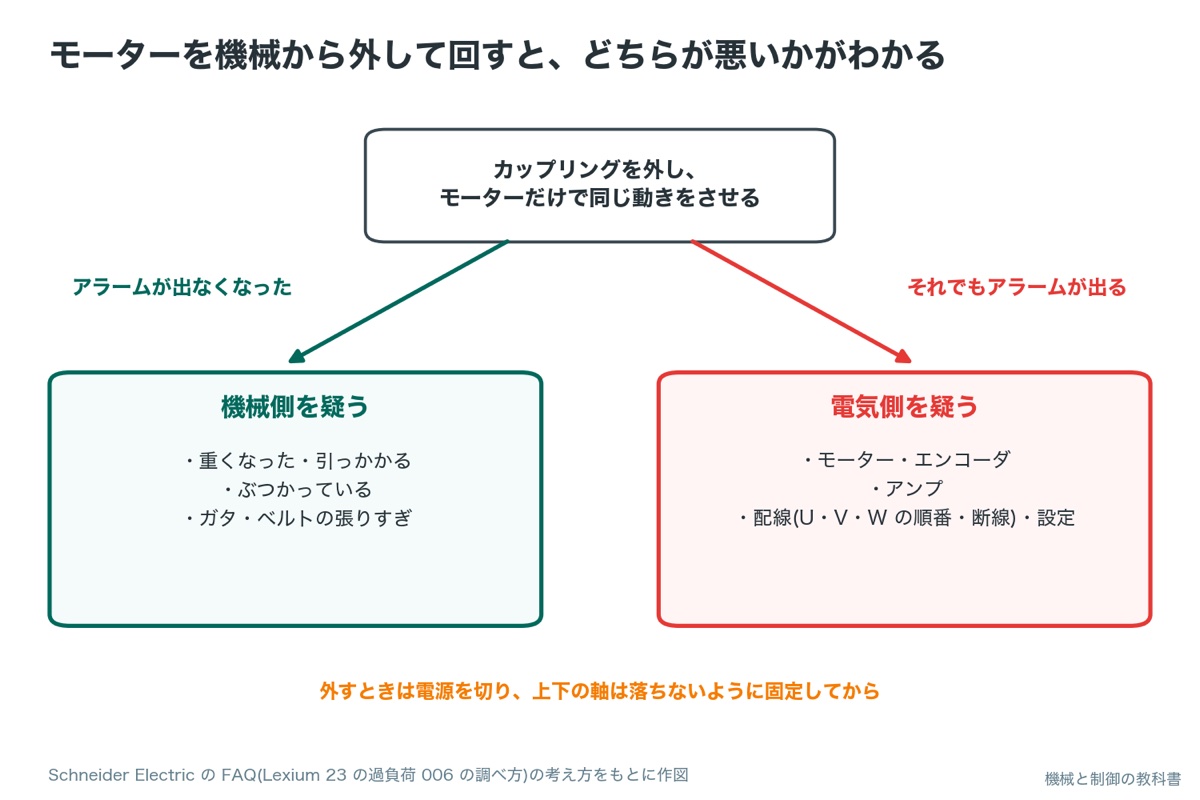
モーターを機械から外して動かす。カップリング(モーターと機械をつなぐ部品)を外し、モーターだけで同じ動きをさせます。
結果で分ける。出なくなれば機械側(重さ・引っかかり・ぶつかり)。出続ければ、モーター・アンプ・配線・設定の側です。
外して確かめる考え方は、Schneider Electric の FAQ で過負荷の調べ方として紹介されています。SMC の LECSB の取扱説明書には、サーボオフで軸を手で回し、エンコーダの数える値が回した角度どおりに増えるかを見る調べ方があります。
位置偏差過大が出たとき、すぐにゲインやアラームの量を上げたくなりますが、その前に「手で動かして重くないか」と「加速の時間が最近変わっていないか」を先に見ます。この2つは道具なしで数分で確かめられ、ここで原因が見つかれば、設定をいじって別の不具合を作らずに済むからです。
- 過負荷は、モーターを負荷から外して出なくなれば機械側(Schneider Electric FAQ FA302360)
- エンコーダの故障の調査方法:サーボオフで軸を回し、帰還パルス累積が回転角に比例して変化するか(SMC LECSB 第9章)
- Schneider Electric FAQ FA302360「What causes error 006 alarm on Lexium 23?」
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
仕事で使うとき:メーカーでの表示の違い
取扱説明書を開いて確かめられた2社の表示を並べます。番号をそのまま別の機種に当てはめないでください。
同じ「位置偏差過大」でも、呼び名・アラームの量・変えられるかどうかは機種で違います
| アラームの種類 | SMC LECSB(取扱説明書 第9章) | AutomationDirect SureServo2(マニュアル 11章) |
|---|---|---|
| 過負荷 | AL.50 過負荷1(連続)・AL.51 過負荷2(最大電流が数秒) | AL006 Overload |
| 過電流 | AL.32 過電流 | AL001 Overcurrent(瞬時最大電流の1.5倍) |
| 位置偏差過大 | AL.52 誤差過大(偏差が3回転をこえた) | AL009 Excessive Position Command Deviation(許容値は P2-035) |
| エンコーダ異常 | AL.16(電源投入時)・AL.20(ランタイム中) | AL011 Encoder Error(解除は電源の再投入) |
| 電圧・回生 | AL.10 不足電圧・AL.33 過電圧・AL.30 回生異常 | AL003 Undervoltage・AL002 Overvoltage・AL005 Regeneration error |
リセットのしかた(リセットの信号・表示部のボタン・電源の入れ直し)も、アラームの種類と機種で違います。
- SMC LECSB 取扱説明書 第9章 アラーム・警告一覧表
- AutomationDirect SureServo2 User Manual 2nd Ed. Rev C, Chapter 11
- SMC 電動アクチュエータ用ドライバ LECSB 取扱説明書 第9章「トラブルシューティング」(アラームの内容・発生要因・処置)
- AutomationDirect SureServo2 User Manual 2nd Ed. Rev C, Chapter 11「Troubleshooting」
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
よくある思い込みと、再発させない見直し
右の列が、次にやることです
| よくある思い込み | 本当は | どうする |
|---|---|---|
| リセットで動いたから直った | 原因は残っている。条件がそろうとまた出る | 記録の4項目を残し、切り分け表で原因を1つ決める |
| 位置偏差過大はアラームの量を上げれば直る | 置いていかれる原因はそのまま。ぶつかったときに止まるのが遅れる | 加速・力・引っかかりを先に直す |
| 過負荷は冷えれば大丈夫 | 動き方が同じなら、また熱がたまる | 休みの時間・重さ・ゆれを見直す。実効トルクを計算し直す |
| 過電流は電源を入れ直せば消える | 短絡・地絡・故障なら、入れ直すたびに傷める | 入れ直しをくり返さず、配線とアンプを調べる |
- □ アラームの番号・いつ・何をしていたか・リセットで消えたかを記録した
- □ 上下に動く軸は、落ちない状態を確かめてから作業した
- □ 切り分け表で、疑う場所を2〜3か所に絞った
- □ 電源を切り、電気が抜けたことを確かめてから配線に触った
- □ 手で機械を動かして、重さ・引っかかりを確かめた
- □ 必要ならモーターを機械から外して、機械側か電気側かを分けた
- □ 過負荷・回生は、冷やしてから再開した
- □ 直したことと結果を、次の人のために書き残した
よくある質問
まとめ:「もう無理」の理由は4つ。いつ止まったかで見る場所が決まる
- アラームは、サーボが壊れる前に自分で止まって理由を知らせる合図
- 過負荷=熱がじわじわ、過電流=一瞬の大電流、位置偏差過大=置いていかれた、エンコーダ異常=目が見えない
- リセットの前に、番号・いつ・何をしていたか・リセットで消えたかを記録する
- 電源を入れた直後ならエンコーダ、サーボオンなら動力線、加速中なら力不足、しばらく後なら熱
- ふだんの遅れはパルスの速さ ÷ 位置ループゲイン。急な加速は三角形の面積ぶん置いていかれる
- 直らないときは、モーターを機械から外して、機械側か電気側かを分ける
アラームの多くは、モーターの大きさや動き方の決め方とつながっています。選定の記事とあわせて読むと、止まらない設計の考え方まで見えてきます。
PLC・サーボ・インバーターを実務で扱ってきた電気・制御の設計者です。制御の記事は、選び方・設定の順番・止まったときの切り分けを、実務の判断のしかたから書いています。機械(材料・機械要素・図面)の記事は本職ではないため、JIS とメーカーの技術資料を調べてまとめ、出典を示しています。
次に読むべき記事
アラームの意味がわかったら、モーターの大きさの決め方(疲れ・体格)と、回しにくさの計算を見直すと、止まらない設計につながります。