- 慣性モーメントの式は見つかるけれど、なぜ ½ や ÷8 がつくのかわからない
- ボールねじや減速機を通すと、どう換算して足せばいいのか迷う
- サーボの選定で「慣性比」を出したいが、何を足せば全部なのか不安
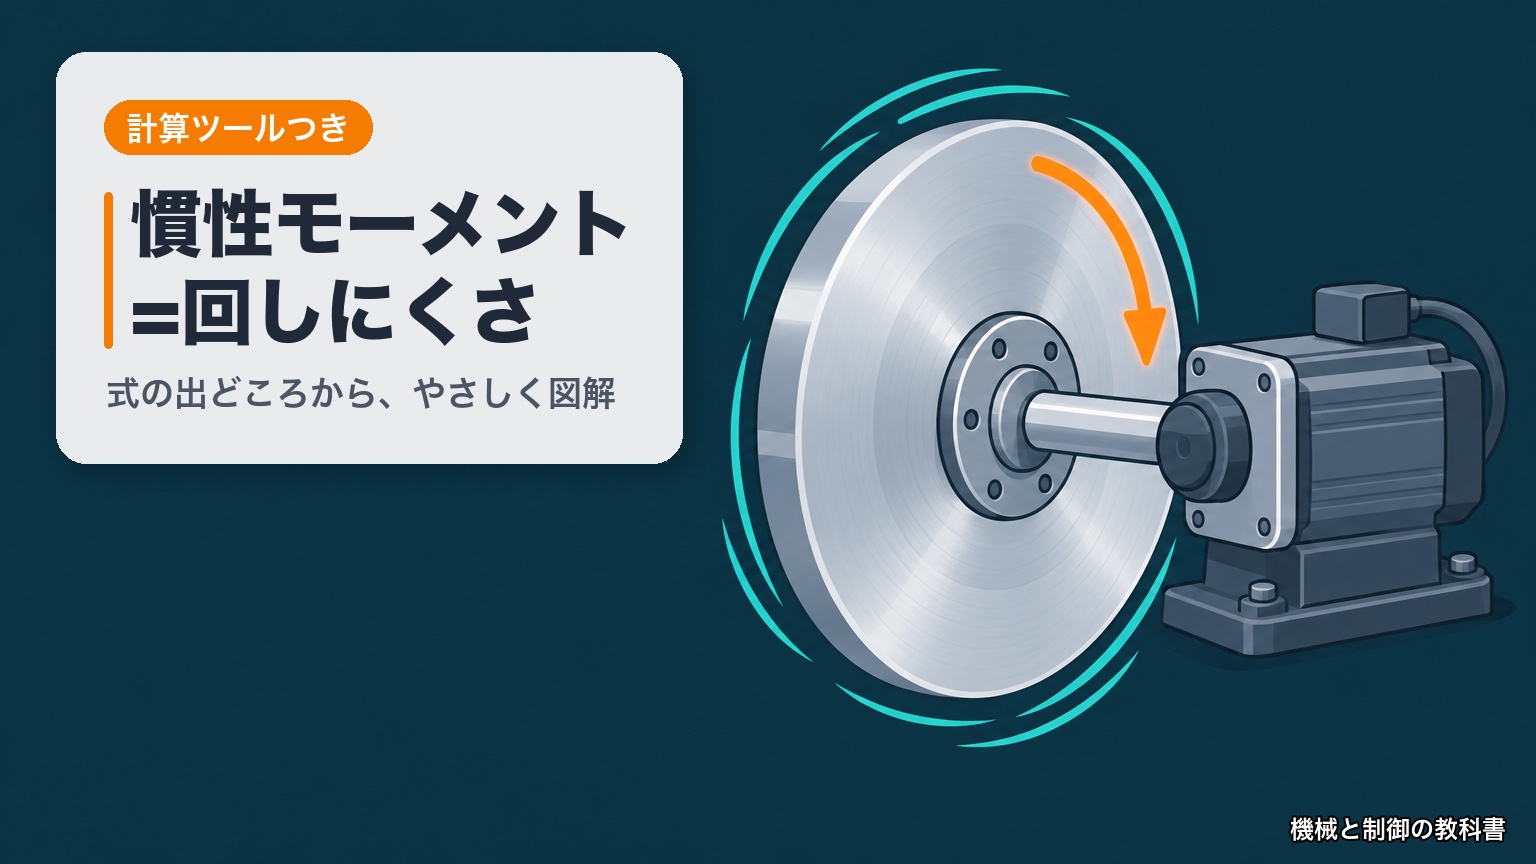
- 慣性モーメントが「回しにくさ」であること(回転いすのたとえで)
- m×r²・円板の ½mR²・直径の4乗・減速比の2乗が、どこから来たのか
- 形ごとの式と、ボールねじ・減速機を通したときの換算
- 途中式つきの計算例3題と、慣性比まで出せる計算ツール
慣性モーメントは、サーボモータや減速機を選ぶときに必ず出てくる値です。ところが資料には完成した式だけが並び、「なぜこの形?」がわからないまま数字を入れることになりがちです。
この記事では、慣性モーメントを回転いすに座ってダンベルを持つ人のたとえで説明し、式を「力 = 質量 × 加速度」から1段ずつ組み立てます。最後は工場の機械でよくある3つの例をモーターの軸の値まで計算し、同じ式で動く計算ツールを置きました。
慣性モーメント J[kg·m²] は、回っている物の「回しにくさ・止めにくさ」を表す量で、物を細かく分けた「質量 × 回る軸からの距離の2乗」を全部足したものです。中まで詰まった円柱・円板は J = m × D² ÷ 8、直方体は J = m × (a² + b²) ÷ 12、ボールねじで動く物は J = m × (リード ÷ 2π)² で求めます。サーボの選定では、すべての部品をモーターの軸から見た値に換算して足し、減速機の先の物は減速比の2乗で小さく見えます(1/10 の減速機なら 1/100)。
- 形ごとの慣性モーメントの式・モータ軸換算の式(三木プーリ)
- ボールねじで動く物の慣性 J = m(Ph/2π)²(THK)
- サーボの推奨負荷慣性モーメント比はモータ軸換算の値(三菱電機 FAQ)
- 三木プーリ「慣性モーメントJ(イナーシャ) 計算式・公式 一覧」
- THK ボールねじ 選定のポイント「回転トルクの検討」(Ball Screw Selection Criteria, 515-1E)
- 三菱電機 FA 技術相談 FAQ(10324)「推奨負荷慣性モーメント比」(モータ軸換算値)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
- そもそも慣性モーメントって何?「回しにくさ」です
- なぜ計算するの?そして m×r² はどこから来た?
- 円板の式 ½ × m × R² は、リングに分けて足すと出る
- 円板は直径の4乗で効く:直径2倍で16倍
- 直方体・棒と、軸がずれたとき(形ごとの式の一覧)
- まっすぐ動く物も「回しにくさ」に換算できる
- 減速機の先の物は、減速比の2乗で軽く見える
- 計算してみよう1:ワークを4個のせた回転テーブル
- 計算してみよう2:ボールねじを直結とベルト 1:2 で比べる
- 計算してみよう3:根元で回すアームと先端のハンド
- 慣性モーメントの計算ツール(形・減速比・慣性比)
- よくある間違いと、どこまで細かく計算するか
- よくある質問
- まとめ:慣性モーメントは回しにくさ。m×r² を足して、モーターの軸に換算する
そもそも慣性モーメントって何?「回しにくさ」です
止まっている物を動かすのに力が要り、重い物ほど動かしにくいことは、毎日の経験で知っていますね。この「動かしにくさ」が質量です。回る物にも同じように「回しにくさ」があり、それを慣性モーメントと呼びます。工場では英語の moment of inertia から「イナーシャ」とも呼びます。
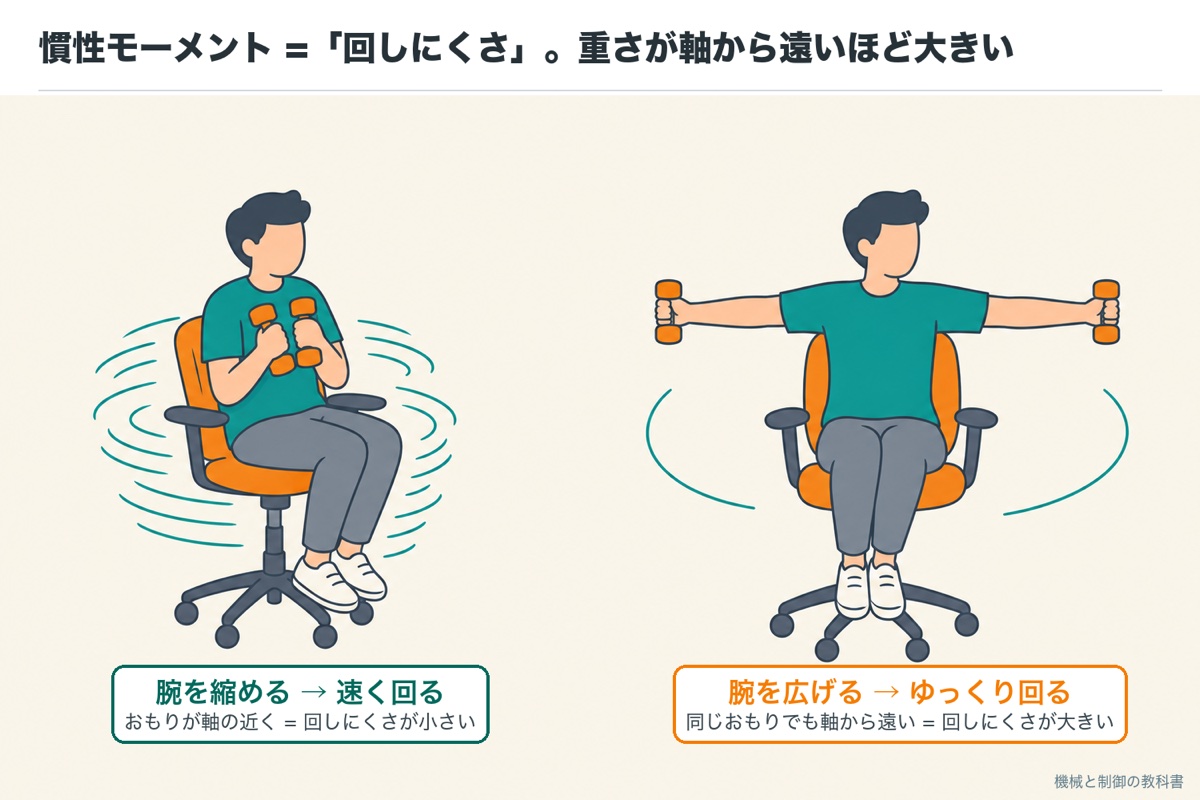
回転いすに座って、両手にダンベルを持って回してもらうところを想像してください。ダンベルを胸に抱えるとくるくる速く回り、腕を広げるとゆっくりになります。ダンベルの重さは同じなのに、軸(いすの柱)から遠くに持つだけで回しにくくなるのです。フィギュアスケートのスピンで、腕を縮めると速くなるのも同じしくみです。
つまり、回しにくさは重さだけでなく、重さが軸からどれだけ離れているかで決まります。しかも、あとで式で見るとおり、距離は2乗で効きます。距離が2倍になると、回しにくさは4倍です。
この表の見方:以降は、左の「回転いすの人」の話で進めます
| 回転いすのたとえ | 本物の機械では |
|---|---|
| いすの柱 | モーターの軸・回転テーブルの軸 |
| 手に持ったダンベル | テーブルにのせたワーク・アームの先のハンド |
| 腕の長さ | 軸からワークまでの距離 r |
| 回してくれる人の力 | モーターのトルク(ねじる力) |
単位は kg·m²(キログラム平方メートル)です。「質量 kg × 距離 m の2乗」なので、この単位になります。
なぜ計算するの?そして m×r² はどこから来た?
何のために計算するのか。モーターが物を回し始めるのに要るトルクは、T = J × α(回しにくさ × 回り方を速くする割合)で決まります。J がわからないと、加速に要るトルクも、サーボの選定で見る慣性比も出せず、モーターの大きさを決められません。
かけら1つで式を組み立てる
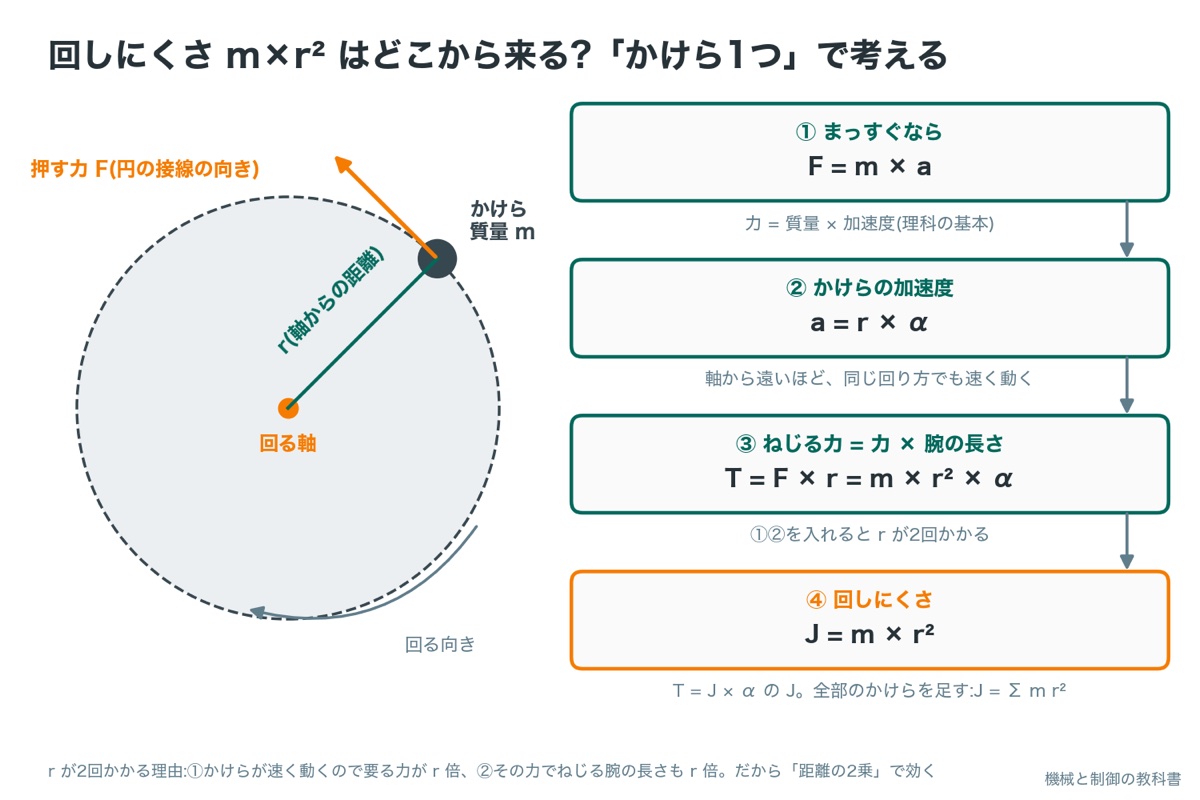
1段目:まっすぐなら F = m × a。質量 m の物に加速度 a を与えるには、力 F = m × a が要ります(理科で習う式)。
2段目:回るかけらの加速度。軸から r 離れた所にある小さなかけらを考えます。軸のまわりの回り方を α(角加速度)の割合で速くすると、かけらの円周に沿った加速度は a = r × α です。軸から遠いかけらほど、同じ回り方でも速く動くからです。
3段目:ねじる力 = 力 × 腕の長さ。このかけらを押す力は F = m × r × α。この力で軸をねじる強さ(トルク)は、力に腕の長さ r を掛けて T = m × r² × α です。
4段目:回しにくさ = m × r²。T = J × α と見比べると、このかけらの回しにくさは J = m × r² です。物全体は、かけらを全部足して J = Σ m r²(Σ は「全部足す」の記号)になります。
ここで「え、なんで r が2回?」と思った方へ。1回目は「遠いかけらほど速く動くので、要る力が r 倍」、2回目は「その力でねじる腕の長さも r 倍」だからです。回転いすで腕を広げると急に回しにくくなるのは、この2つが重なるためです。
円板の式 ½ × m × R² は、リングに分けて足すと出る
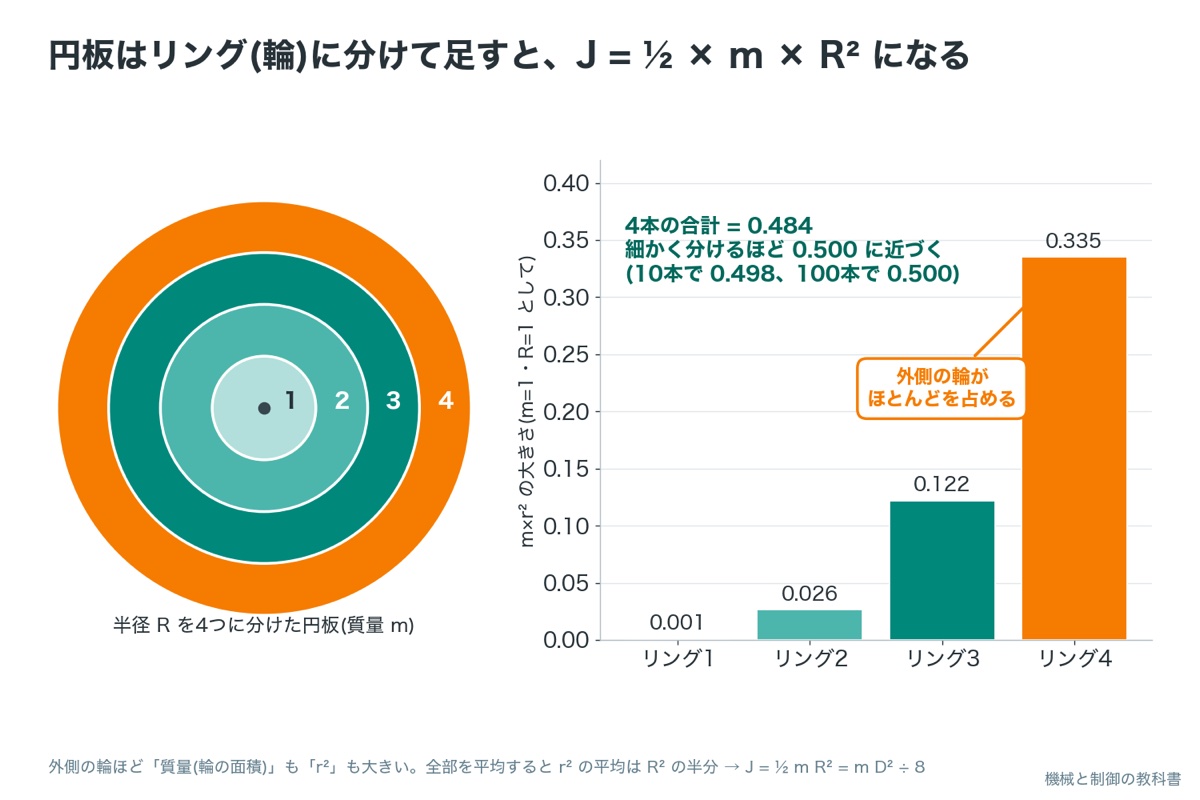
回転テーブル・プーリー・軸など、工場で一番よく出てくるのは中まで詰まった円板(円柱)です。全部の質量が縁(半径 R)にあれば J = m × R² ですが、実際は中心の近くにも質量があるので、それより小さくなります。
そこで、円板を年輪のように細いリング(輪)に分け、リングごとに「質量 × 半径²」を出して足します。外側のリングほど面積が広く(質量が大きく)、しかも r² も大きいので、外側の輪がほとんどを占めます。半径を4つに分けて計算すると、m = 1・R = 1 として合計 0.484 になりました。
この表の見方:細かく分けるほど 0.5 に近づきます(筆者の計算。各リングの中央の半径で計算)
| 半径をいくつに分けるか | m × r² の合計(m = 1・R = 1 として) |
|---|---|
| 2本 | 0.438 |
| 4本 | 0.484 |
| 10本 | 0.498 |
| 100本 | 0.500 |
J = ½ × m × R² = m × D² ÷ 8
R:半径、D:直径(D = 2R なので R² = D² ÷ 4、½ × D² ÷ 4 = D² ÷ 8)
ざっくり言うと、「円板の重さを全部、半径の約 0.71 倍(√0.5)の所に集めたのと同じ回しにくさ」ということです。本当は積分という計算で出しますが、リングの足し算でも同じ答えに近づくことがわかります。中空の円柱(パイプ)は、外径 D の円板から内径 d の円板を抜いた形で、J = m × (D² + d²) ÷ 8 になります。
円板は直径の4乗で効く:直径2倍で16倍
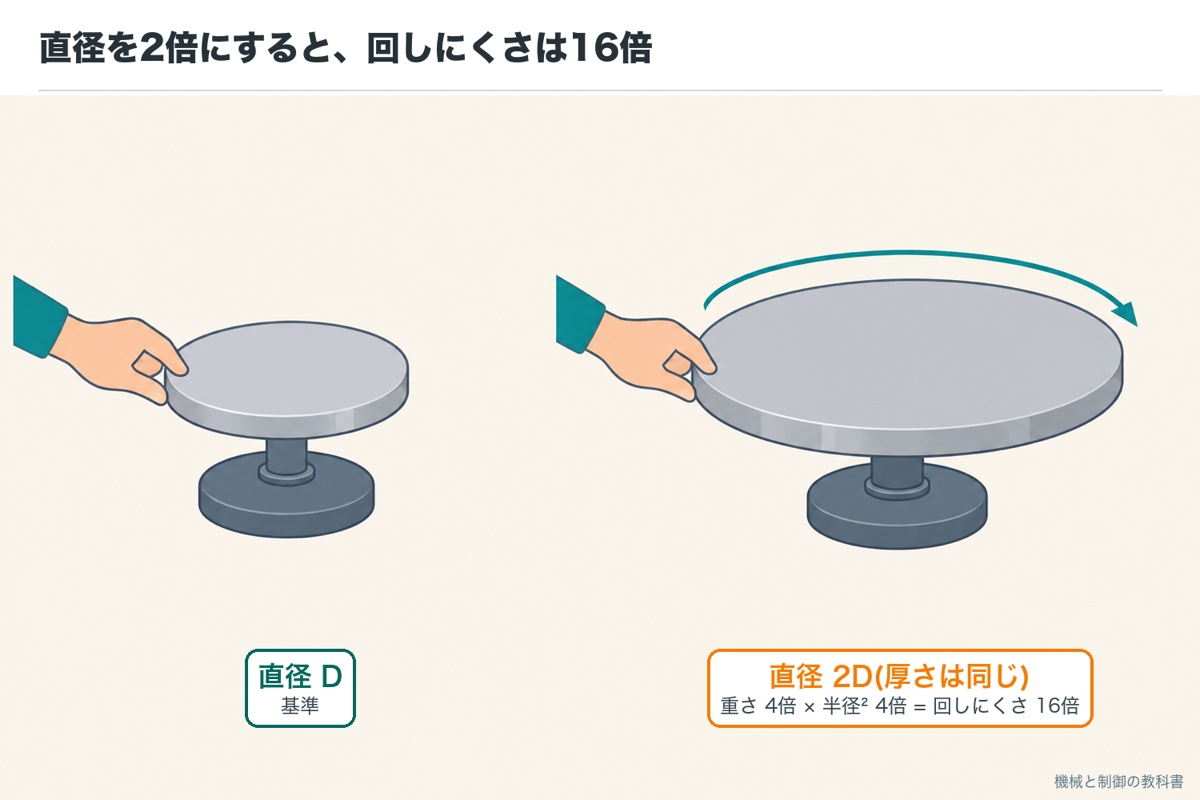
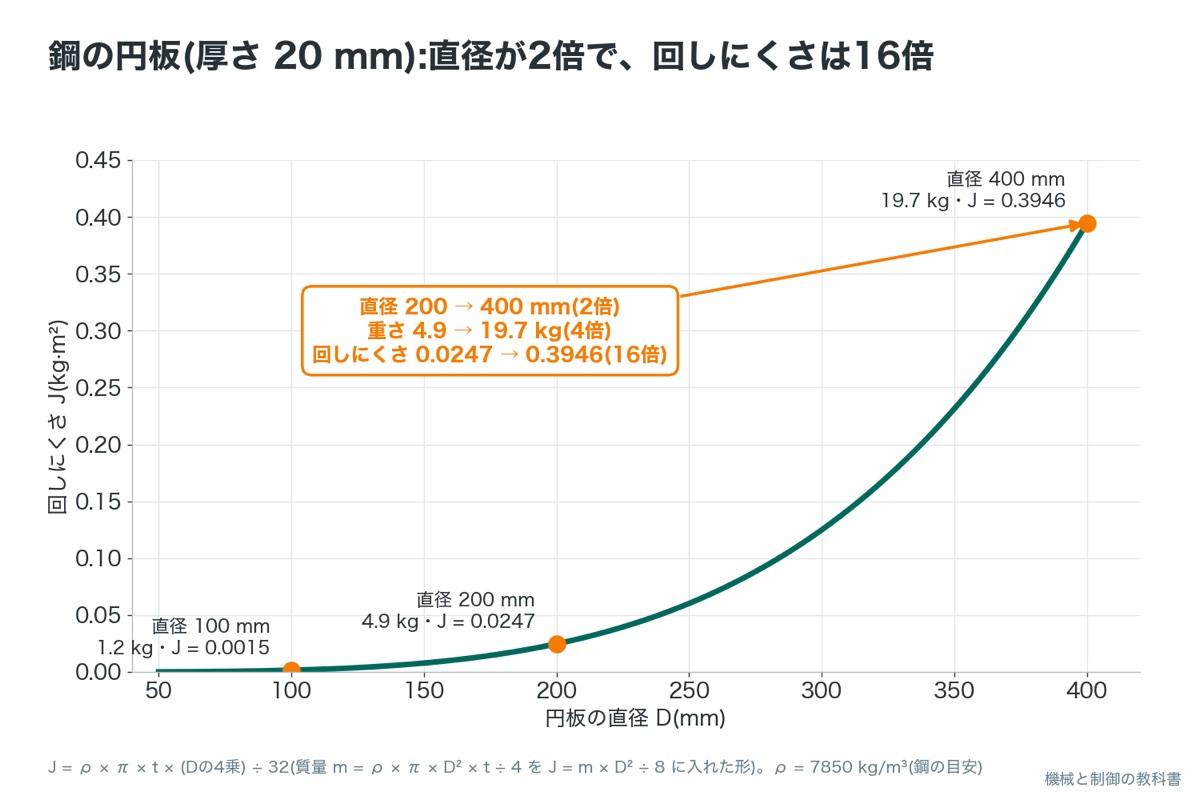
式 J = m × D² ÷ 8 だけを見ると、直径の2乗で効くように見えます。ところが、厚さが同じ円板は、直径が2倍になると面積が4倍になり、質量も4倍になります(質量 = 密度 × π × D² × 厚さ ÷ 4)。そこに D² の4倍が掛かるので、4 × 4 = 16倍です。
回転いすで、ダンベルを2倍の重さに替え、しかも腕を2倍の長さに伸ばしたようなものです。重さで2倍、腕の長さで2 × 2 = 4倍、合わせて8倍…ではなく、円板は面積で重さが4倍になるので16倍です。直径を少し変えるだけで、回しにくさは大きく変わります。
J = ρ × π × t × D⁴ ÷ 32
J = 7850 × π × 0.020 × 0.200⁴ ÷ 32 = 7850 × π × 0.020 × 0.0016 ÷ 32 = 0.0247 kg·m²
J = 7850 × π × 0.020 × 0.400⁴ ÷ 32 = 7850 × π × 0.020 × 0.0256 ÷ 32 = 0.3946 kg·m²
0.3946 ÷ 0.0247 = 16.0 倍(= 2⁴)
ρ(ロー)は材料の密度[kg/m³]、t は厚さ[m]です。桁の確かめとして、直径 200 mm・厚さ 20 mm の鋼の円板は約 4.9 kg で、片手で持てる重さの円板の回しにくさは 0.01〜0.1 kg·m² の桁、と覚えておくと、計算の大きな間違いに気づけます。
回しにくさが16倍になると、実際の回り方がどれだけ変わるのかを、動く図で確かめます。
動かして確かめる
左は直径 200 mm、右は選んだ直径の鋼の円板(厚さはどちらも 20 mm)です。「スタート」を押すと、2枚を同じ力(トルク 0.1 N·m)で3秒間回します。直径の違いが、回り始めの速さにどれだけ効くかを見てください。
いまの様子:スタートを押すと、ここに説明が出ます。
動きは説明のための作り物です。回しにくさは本文の計算(鋼 7850 kg/m³・厚さ 20 mm)と同じ値で、トルク 0.1 N·m は例です。摩擦はないものとして、回る速さ = トルク ÷ 回しにくさ × 時間で動かしています。
見てほしいのは、直径は2倍なのに、同じ力で回したときの速さの上がり方が16分の1になることです。大きい円板を同じ時間で回すには、16倍の力(トルク)が要ります。
回転テーブル・プーリー・ドラムの直径を決める打ち合わせでは、直径を少し大きくするだけで慣性が大きく増えることを、早めに機械設計者と共有します。直径を 1 割大きくすると、慣性は 1.1⁴ ≒ 1.46 倍です。モーターを選んだあとで直径が変わると、選定をやり直すことになるからです。
直方体・棒と、軸がずれたとき(形ごとの式の一覧)
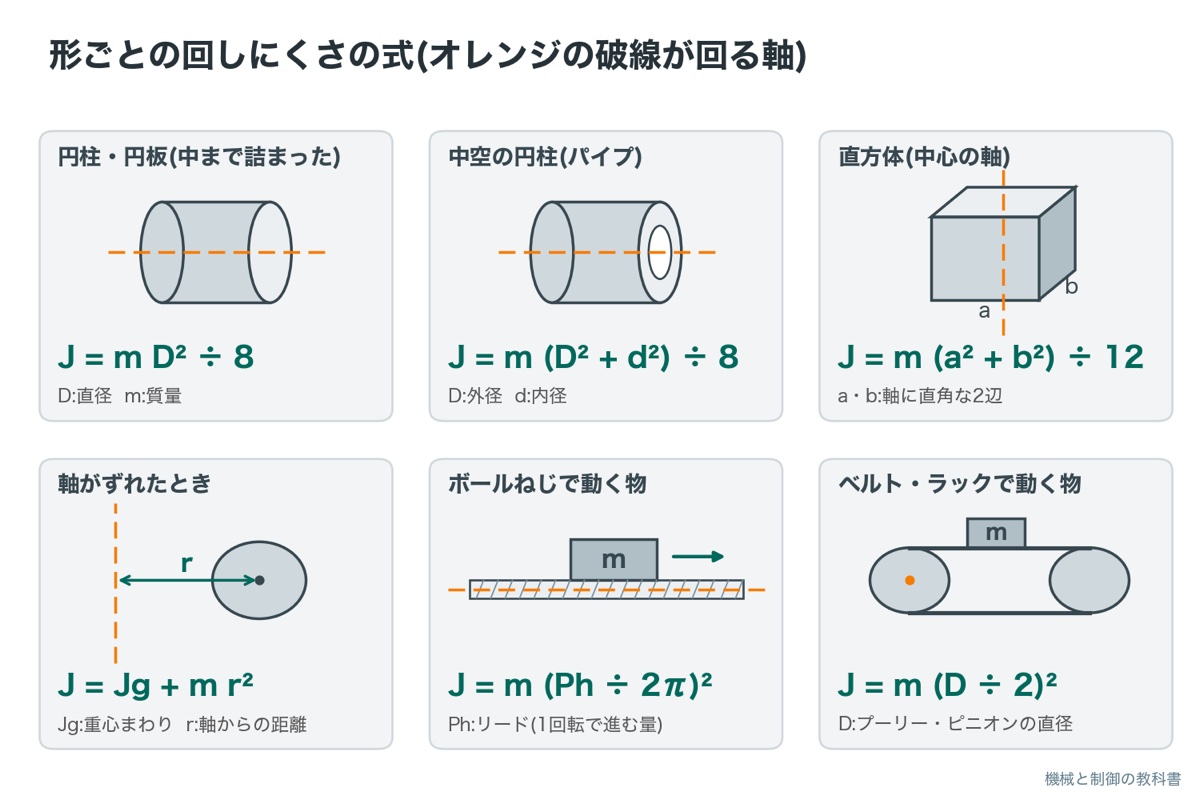
細い棒を真ん中で回すとき、棒の各部分の中心からの距離は 0 から L/2 まであります。距離² を平均すると (L/2)² の3分の1、つまり L² ÷ 12 になるので、J = m × L² ÷ 12 です。直方体は、軸に直角な2つの辺 a・b の両方向に広がっているので、J = m × (a² + b²) ÷ 12 になります。
回る軸が重心からずれているとき(テーブルの端にのせたワーク・根元で回すアームなど)は、J = Jg + m × r² で足します。Jg は重心のまわりの回しにくさ、r は重心から回る軸までの距離です。「物が軸のまわりを大きく回る分(m r²)」と「物自身が重心のまわりで回る分(Jg)」の足し算です。これを平行軸の定理と呼びます。
この表の見方:寸法は m、質量は kg で入れると答えは kg·m² になります。下の2行は次の節で説明します
| 形 | 回る軸 | 式 |
|---|---|---|
| 中まで詰まった円柱・円板(軸・ローラ・テーブル) | 中心の軸 | J = m × D² ÷ 8 |
| 中空の円柱(パイプ・肉抜きしたプーリー) | 中心の軸 | J = m × (D² + d²) ÷ 8 |
| 直方体(アーム・ブロック) | 重心を通り、辺 a・b に直角 | J = m × (a² + b²) ÷ 12 |
| 細い棒 | 重心を通り、棒に直角 | J = m × L² ÷ 12 |
| 軸からずれた物 | 重心から r 離れた平行な軸 | J = Jg + m × r² |
| ボールねじで動く物 | ねじ軸 | J = m × (Ph ÷ 2π)²(Ph:リード) |
| ベルト・ラックで動く物 | プーリー・ピニオンの軸 | J = m × (D ÷ 2)² |
質量がわからないときは密度 × 体積で出します。三木プーリの比重の一覧では、炭素鋼 7.81〜7.86、ステンレス(SUS304)8.03、アルミ合金 2.66〜2.80 です。この記事の計算は、鋼 7850 kg/m³・アルミ合金 2700 kg/m³ を目安に使います。
- 形ごとの慣性モーメントの式、送りねじ・ラックピニオン・ベルトの式(三木プーリ)
- 金属材料の比重の一覧(三木プーリ)
- 三木プーリ「慣性モーメントJ(イナーシャ) 計算式・公式 一覧」
- 三木プーリ「金属材料の物理的・機械的性質」(比重の一覧)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
まっすぐ動く物も「回しにくさ」に換算できる
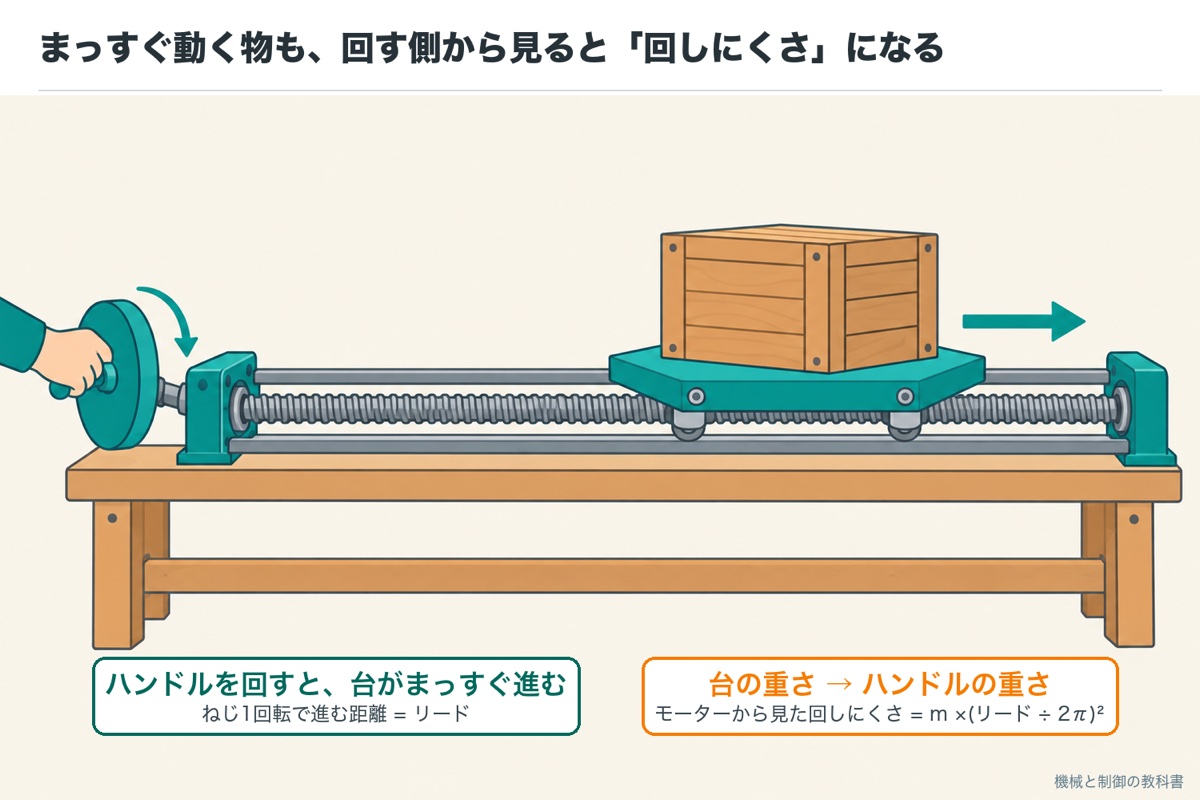
工場の機械では、モーターの回転をボールねじやベルトでまっすぐな動きに変えることがよくあります。台は回っていないのに、なぜ「回しにくさ」があるのでしょうか。
ハンドルを回して、ねじで重い台を動かす場面を想像してください。台が重いほど、ハンドルは重く感じます。手(モーター)から見ると、まっすぐ動く台の重さがハンドルの回しにくさとして伝わってくるのです。
ボールねじはリード(1回転で進む距離)が小さいほど、モーターから見た回しにくさが小さくなります。リード 10 mm を 20 mm にすると、同じ台でも回しにくさは 4 倍です(リードの2乗で効くため)。そのかわり、同じ速さで台を動かすのに要るモーターの回転は半分で済みます。ベルトやラックで動く物は、1回転で進む距離が π × D なので、J = m × (D ÷ 2)² になります。
減速機の先の物は、減速比の2乗で軽く見える
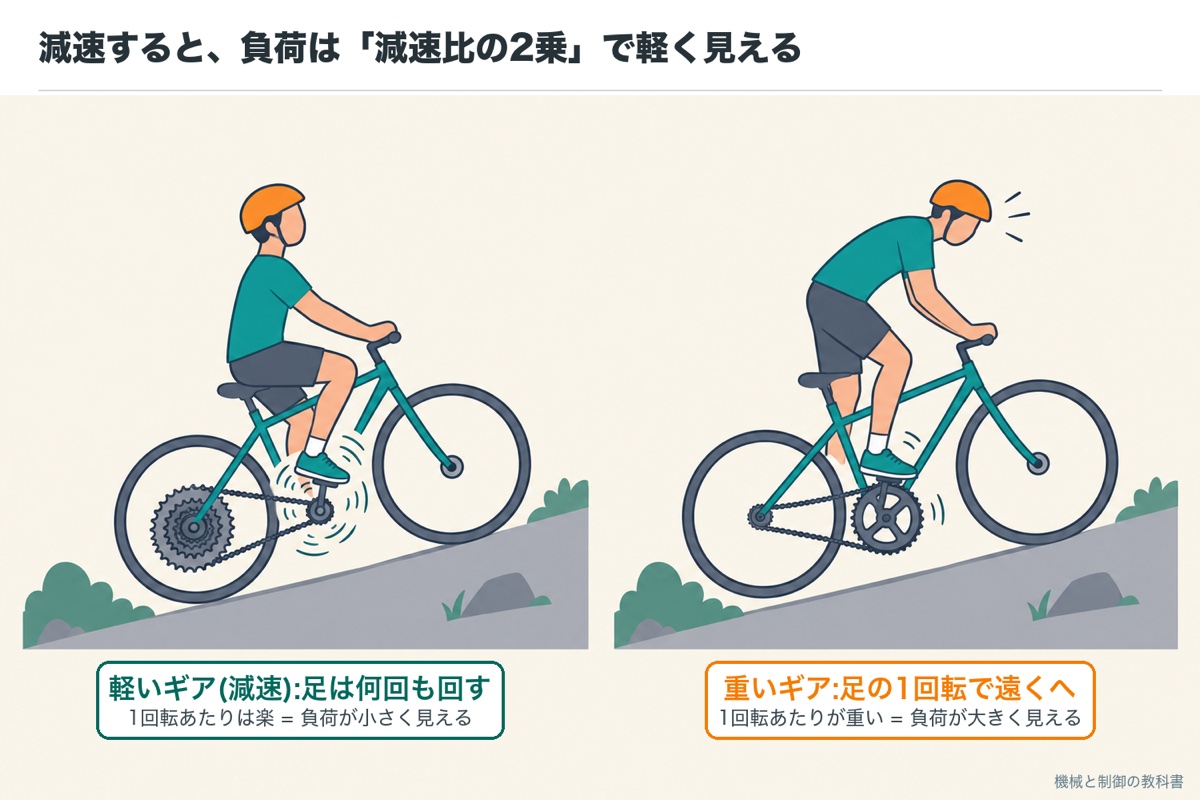
自転車で坂を上るとき、軽いギアにすると、ペダルを何回も回す代わりに、1回転あたりの足の重さはぐっと楽になります。モーターと減速機も同じで、モーターをたくさん回して、負荷はゆっくり回すと、モーターから見た負荷は軽く見えます。
減速比を「モーター n 回転で負荷が1回転(1/n)」と書くと、負荷の回しにくさは、モーターから見ると 1/n² になります。1/10 の減速機なら 1/100、1/20 なら 1/400 です。軽く見える代わりに、同じ速さで負荷を回すにはモーターが n 倍速く回る必要があるので、モーターの最高回転速度で上限が決まります。
J(モーターの軸から見た値) = J(負荷側) ÷ n² + J(モーター側の部品)
モーター側の部品:モーター側のギヤ・プーリー・カップリング・減速機そのもの(カタログの「入力軸換算の慣性」)
減速比を変えると、モーターの回る回数と、モーターから見た回しにくさがどう変わるかを、動く図で確かめます。
動かして確かめる
あとの「計算してみよう1」の回転テーブル(回しにくさ 0.2074 kg·m²)を、減速機を通してモーターで回します。減速比を選んで「テーブルを1回転させる」を押すと、モーターが何回まわるかと、モーターから見たテーブルの回しにくさ(下の棒)が変わります。
いまの様子:減速比を選んで「テーブルを1回転させる」を押すと、ここに説明が出ます。
回る速さは見やすいようにゆっくりにした作り物です。回しにくさと慣性比の値は、計算例1の表(テーブル 0.2074 kg·m²・750W 級の例 1.20 × 10⁻⁴ kg·m²)と同じです。
見てほしいのは、減速比を 1/10 から 1/20 へ2倍にすると、モーターの回る回数は2倍になり、モーターから見た回しにくさ(棒)は4分の1になることです。
換算の式は「エネルギーが同じ」から出る
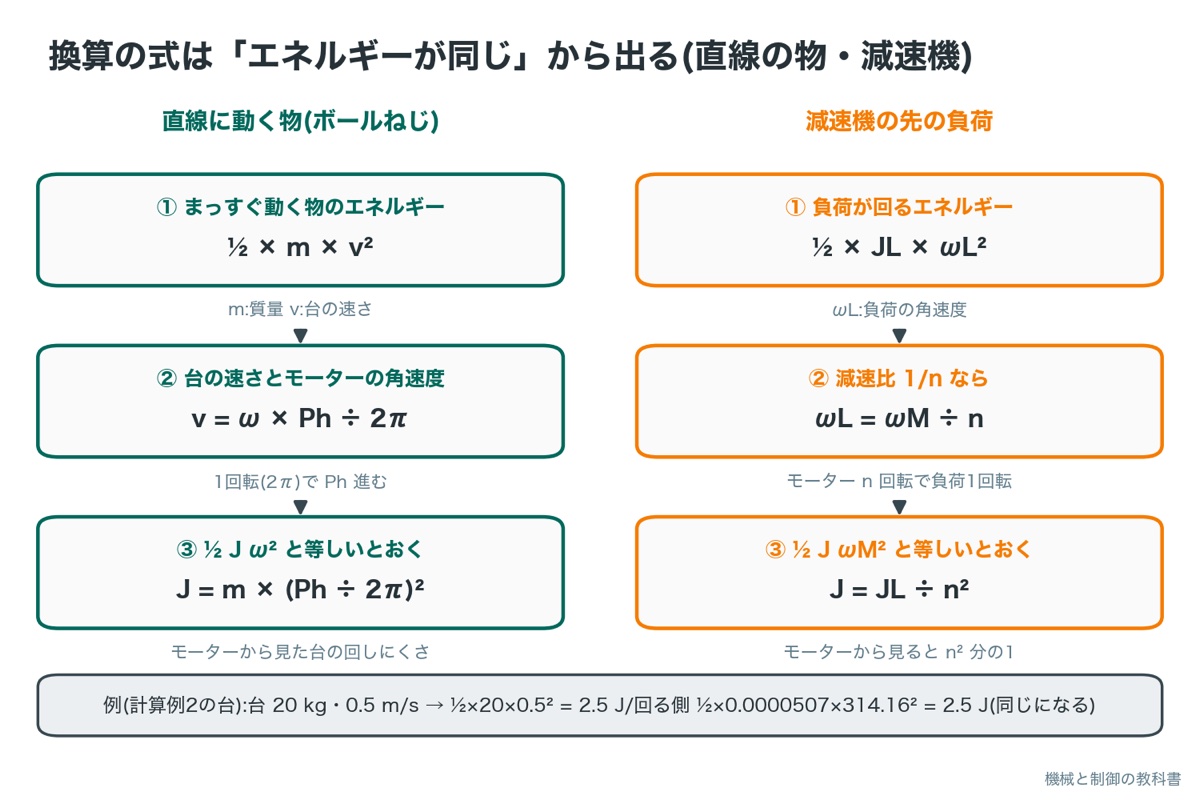
直線の物の換算も、減速比の2乗も、出どころは同じ1つの考え方です。物が持つ運動のエネルギーは、モーターから見ても同じ、というものです。まっすぐ動く物のエネルギーは ½ × m × v²、回る物のエネルギーは ½ × J × ω²(ω は1秒に回る角度)です。
直線の物:モーターが1回転(2π ラジアン)すると台は Ph 進むので、台の速さは v = ω × Ph ÷ 2π。これを ½ × m × v² に入れて ½ × J × ω² と等しいとおくと、J = m × (Ph ÷ 2π)² が出ます。
減速機:負荷の角速度はモーターの 1/n(ωL = ωM ÷ n)。½ × JL × ωL² = ½ × J × ωM² とおくと、J = JL ÷ n² が出ます。2乗になるのは、エネルギーが「速さの2乗」で決まるからです。
桁の確かめ:20 kg の台が 0.5 m/s で動くとき、½ × 20 × 0.5² = 2.5 J。リード 10 mm のねじなのでモーターは 314.16 rad/s で回り、J = 20 × (0.010 ÷ 2π)² = 0.507 × 10⁻⁴ kg·m² を使うと ½ × 0.507 × 10⁻⁴ × 314.16² = 2.5 J。同じになります。
- モータ軸換算の慣性(減速比を使う式)(三木プーリ)
- 推奨負荷慣性モーメント比はモータ軸換算値。負荷側の慣性に減速比の2乗を掛けて比べる(三菱電機 FAQ)
- 三木プーリ「慣性モーメントJ(イナーシャ) 計算式・公式 一覧」
- 三菱電機 FA 技術相談 FAQ(10324)「推奨負荷慣性モーメント比」(モータ軸換算値)
情報の確認時点:2026年10月。機種ごとの値は、お使いの機種の取扱説明書で確かめてください。
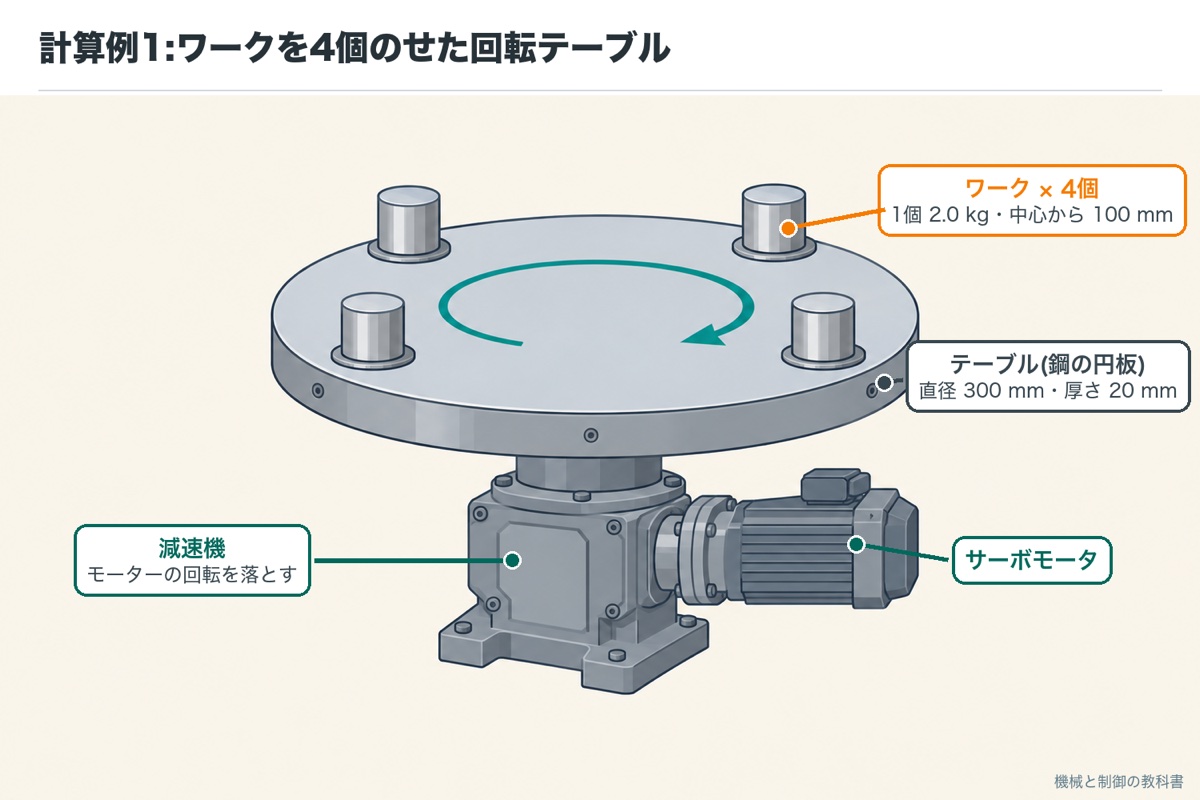
計算してみよう1:ワークを4個のせた回転テーブル
何のための計算か:このテーブルを回すモーターと減速機を選ぶために、モーターから見た回しにくさを出します。数値はすべて説明のための例です。
| 条件(例) | 値 |
|---|---|
| テーブル | 鋼の円板。直径 300 mm、厚さ 20 mm |
| ワーク | 円柱(直径 50 mm)、1個 2.0 kg を4個。中心はテーブルの中心から 100 mm |
| 駆動 | 減速機を通してサーボモータで回す(減速比はあとで比べる) |
m = 7850 × π ÷ 4 × 0.300² × 0.020 = 11.10 kg
J1 = 11.10 × 0.300² ÷ 8 = 0.1249 kg·m²
Jg = 2.0 × 0.050² ÷ 8 = 0.000625 kg·m²
2.0 × 0.100² = 0.0200 kg·m²
0.000625 + 0.0200 = 0.020625 kg·m²
J2 = 0.020625 × 4 = 0.0825 kg·m²
J = 0.1249 + 0.0825 = 0.2074 kg·m²
ワークの 0.0825 kg·m² のうち、自分の重心のまわりの分は 4 × 0.000625 = 0.0025 kg·m² しかありません。ほとんどが「軸から 100 mm 離れていること」による分です。回転いすで腕を広げてダンベルを持つのと同じで、小さなワークでも軸から離して置くと大きく効きます。
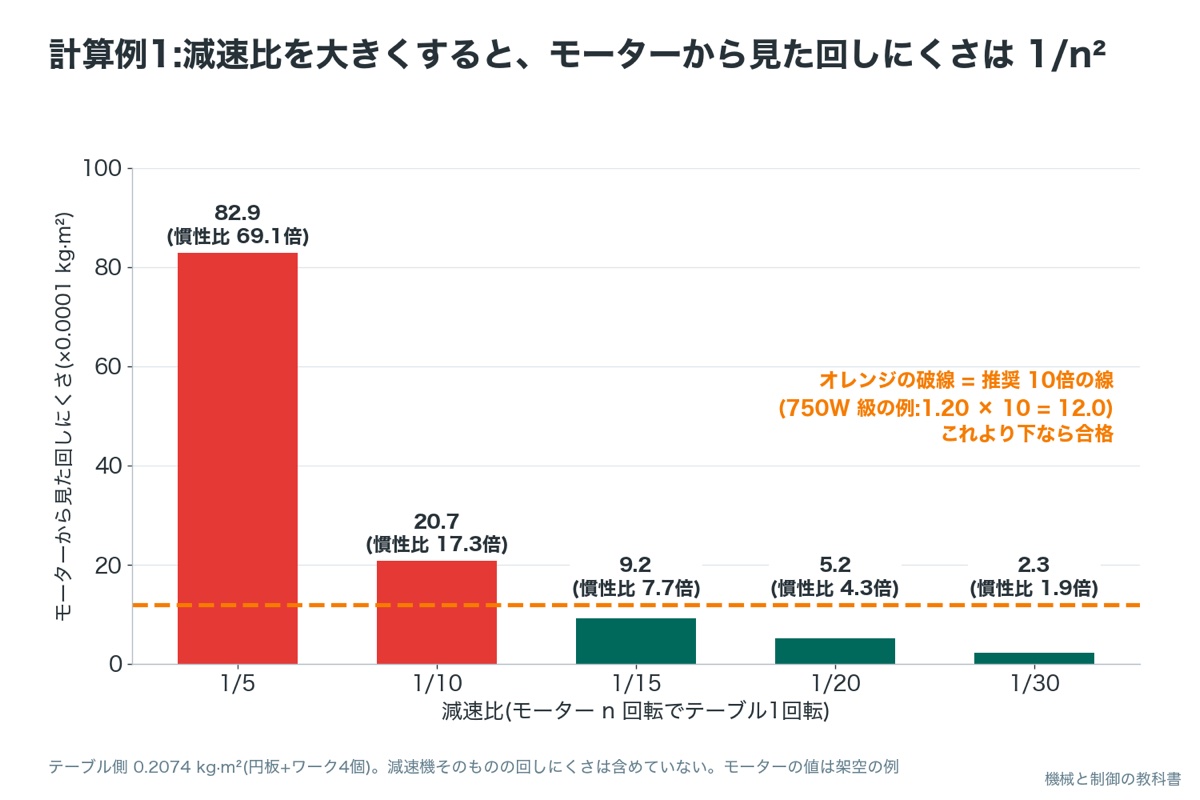
0.2074 ÷ 100 = 0.002074 kg·m² = 20.7 × 10⁻⁴ kg·m²
20.7 ÷ 1.20 = 17.3 倍 → 10 倍(例)を超える
0.2074 ÷ 400 = 0.000519 kg·m² = 5.19 × 10⁻⁴ kg·m²
5.19 ÷ 1.20 = 4.32 倍 → 10 倍(例)の中
この表の見方:減速比を大きくするほど慣性比は急に下がり、モーターの回る速さは上がります(テーブル 30 r/min は例)
| 減速比 | モーターから見た回しにくさ [×10⁻⁴ kg·m²] | 慣性比(750W 級の例) | テーブル 30 r/min のときのモーターの速さ |
|---|---|---|---|
| 1/5 | 83.0 | 69.1 倍 | 150 r/min |
| 1/10 | 20.7 | 17.3 倍 | 300 r/min |
| 1/15 | 9.2 | 7.7 倍 | 450 r/min |
| 1/20 | 5.2 | 4.3 倍 | 600 r/min |
| 1/30 | 2.3 | 1.9 倍 | 900 r/min |
答えの意味:この例では 1/15 より大きな減速比で、慣性比が 10 倍(例)の中に入ります。実際には、ここに減速機そのものの回しにくさ(カタログの入力軸換算の値)を足し、モーターの最高回転速度とテーブルに要るトルクも確かめて減速比を決めます。
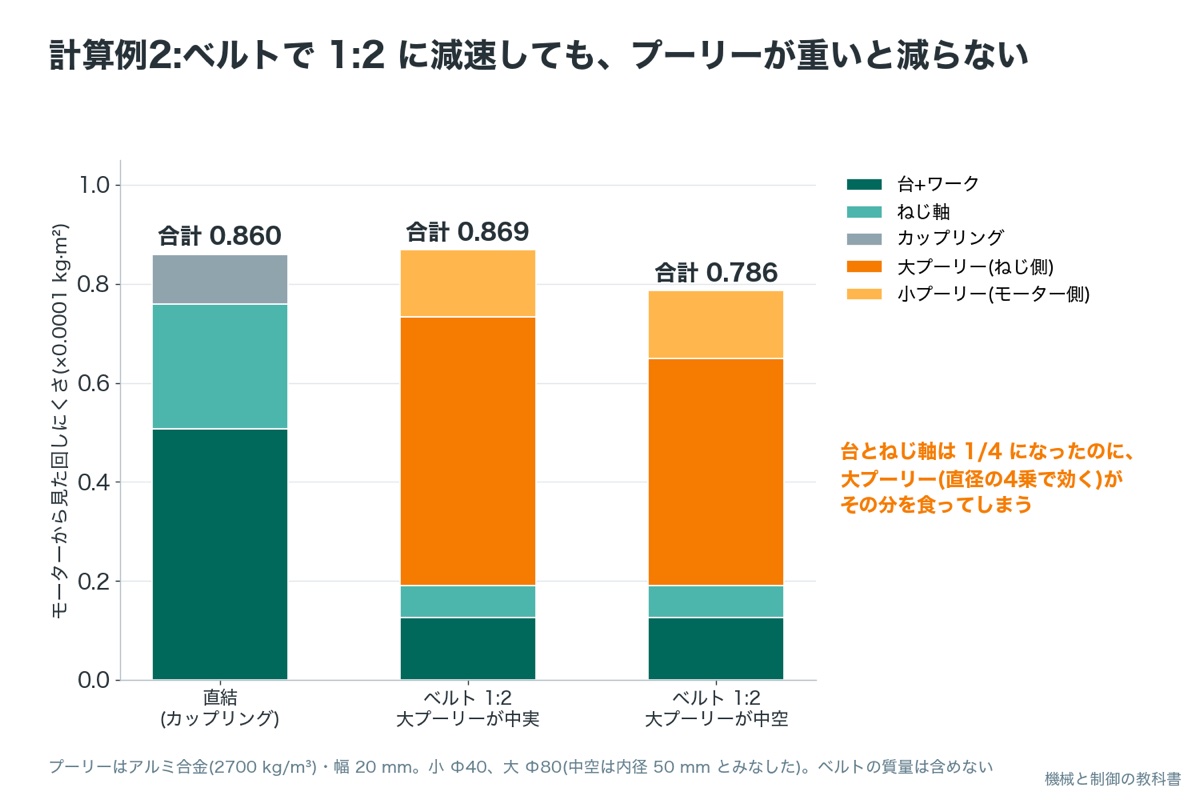
計算してみよう2:ボールねじを直結とベルト 1:2 で比べる
ボールねじで台を動かす軸を、モーターとねじを直結した場合と、タイミングベルトで 1:2 に減速した場合で比べます。数値は架空の例です。
| 条件(例) | 値 |
|---|---|
| 台+ワーク・ボールねじ | 20 kg/リード 10 mm、軸の直径 16 mm、長さ 500 mm(鋼) |
| 直結のとき | カップリングの回しにくさ 0.10 × 10⁻⁴ kg·m² |
| ベルト 1:2 のとき | モーター側 Φ40・ねじ側 Φ80 のプーリー(アルミ合金・幅 20 mm、中まで詰まった円板とみなす)。ベルトの質量は含めない |
20 × (0.010 ÷ 2π)² = 0.507 × 10⁻⁴ kg·m²
0.253 × 10⁻⁴ kg·m²
0.507 + 0.253 + 0.100 = 0.860 × 10⁻⁴ kg·m²
0.136 × 10⁻⁴ kg·m²(モーター側)
2.171 × 10⁻⁴ kg·m²(ねじ側)
0.507 + 0.253 + 2.171 = 2.931 × 10⁻⁴ kg·m²
2.931 ÷ 4 = 0.733 × 10⁻⁴ kg·m²
0.733 + 0.136 = 0.869 × 10⁻⁴ kg·m²
台とねじ軸は 1/4 になったのに、合計はほとんど減りませんでした。原因は、ねじ側の大きいプーリーです。直径 80 mm のプーリーの回しにくさ(2.171 × 10⁻⁴)は、台(0.507 × 10⁻⁴)の4倍以上あります。直径の4乗で効くからです。プーリーを中空(内径 50 mm とみなす)にしても 0.786 × 10⁻⁴ で、1割しか減りません。しかも 1:2 に減速したので、モーターは直結の2倍の 6000 r/min で回る必要があります。
ベルトで減速して慣性比を下げる案が出たら、プーリーの慣性を先に計算します。ねじ側の大きいプーリーは直径の4乗で効くので、減速比を大きくするほど重くなり、効果を打ち消しやすくなります。慣性を下げたいなら、リードを小さくする・テーブルを軽くする・モーターを1段上げる案と、計算で並べて比べます。
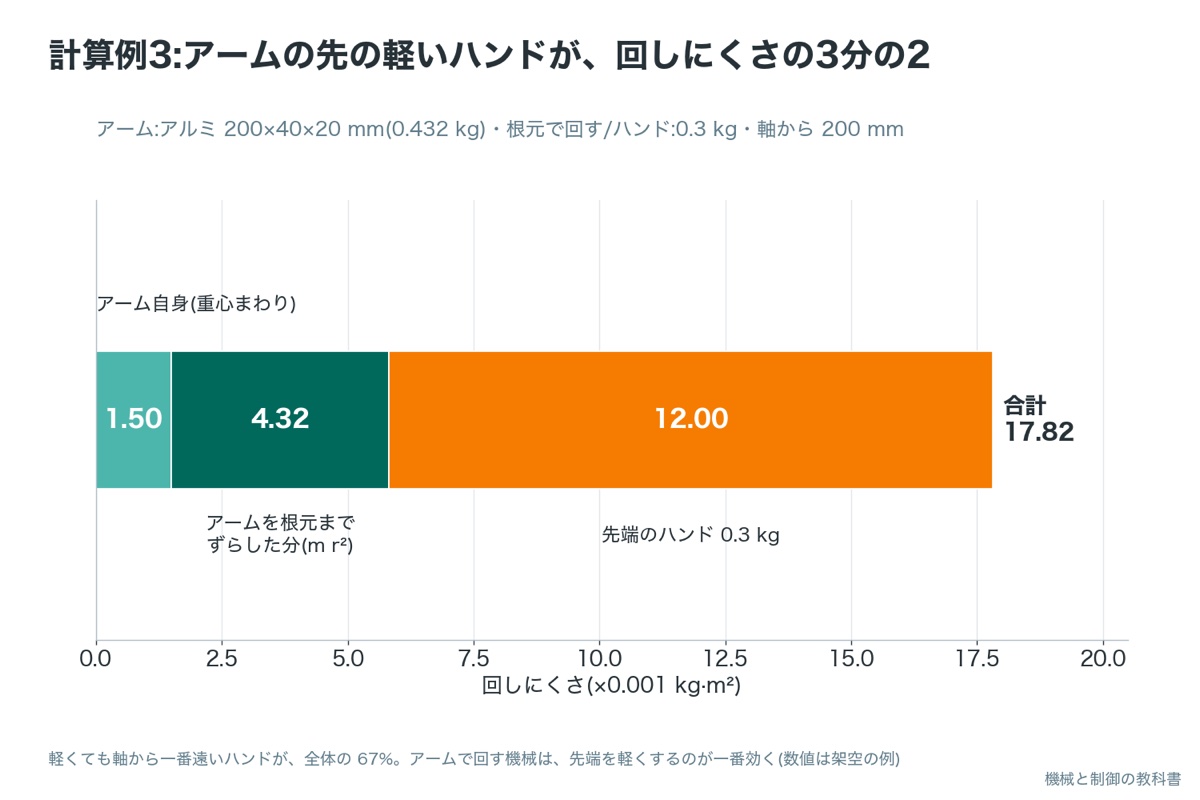
計算してみよう3:根元で回すアームと先端のハンド
| 条件(例) | 値 |
|---|---|
| アーム | アルミ合金の直方体。長さ 200 mm × 幅 40 mm × 厚さ 20 mm。根元の端で回す(軸は 200 × 40 の面に直角) |
| ハンド | 0.3 kg。回る軸から 200 mm の位置(小さいので点とみなす) |
m = 2700 × 0.200 × 0.040 × 0.020 = 0.432 kg
Jg = 0.432 × (0.200² + 0.040²) ÷ 12 = 0.432 × 0.0416 ÷ 12 = 1.498 × 10⁻³ kg·m²
m × r² = 0.432 × 0.100² = 4.320 × 10⁻³ kg·m²
1.498 + 4.320 = 5.818 × 10⁻³ kg·m²
0.3 × 0.200² = 12.00 × 10⁻³ kg·m²
5.818 + 12.00 = 17.82 × 10⁻³ kg·m² = 0.01782 kg·m²
アームは 0.432 kg あるのに、回しにくさはハンド(0.3 kg)の半分以下です。ハンドは軸から一番遠い 200 mm にあるからです。回転いすで、腕の先にダンベルを持つのと同じです。アームで回す機械では、先端を軽くするのが、回しにくさを下げる一番の近道になります。
アームが上下に回る場合(水平な軸のまわり)は、回しにくさのほかに、重力で下がろうとするトルク(質量 × g × 重心までの水平の距離)もかかります。回しにくさは加速の計算に、重力のトルクは支える力の計算に使います。
慣性モーメントの計算ツール(形・減速比・慣性比)
この記事の式で動く計算ツールです。部品を1つずつ足すと、負荷側の合計、減速比で換算したモーターの軸の値、モーターの慣性を入れたときの慣性比まで出ます。
| 部品 | 側 | 慣性 [×10⁻⁴ kg·m²] |
|---|
寸法は mm、質量は kg で入れます。質量を空欄にすると、選んだ材料の密度 [kg/m³] から計算します(ボールねじ・ベルトで動く物は質量が必須)。軸からの距離は、部品の重心から回転軸まで。結果は目安で、選定の最終確認はメーカーの選定ソフト・カタログで行ってください。
使い方の例(計算例2の直結)
「ボールねじで動く物」を選び、質量 20、リード 10 を入れて足す。0.5066 × 10⁻⁴ kg·m² が入ります。
「中実の円柱」を選び、材料は鋼、直径 16・長さ 500・質量は空欄で足す。ねじ軸の 0.2525 × 10⁻⁴ kg·m² が入ります。
「慣性を直接入力」でカップリングの 0.1 を、付く側「モータ側」で足す。減速比が 1 なら、どちらの側でも同じです。
合計を確かめる。モーターの軸から見た値は 0.8591 × 10⁻⁴ kg·m²(本文の 0.860 と同じ。本文は途中で丸めています)。
ツールの値は、入れた寸法と質量の範囲での計算です。キー溝・穴・ボルトは入れていないので、実物と少しずれます。減速機・カップリング・プーリーは、カタログの値があれば「慣性を直接入力」で使ってください。
よくある間違いと、どこまで細かく計算するか
この表の見方:上の3つは単位、真ん中の2つは式の使い方、最後は足し忘れの間違いです
| よくある間違い | ずれ方 | 正しくは |
|---|---|---|
| 寸法を mm のまま式に入れる | D² で 100万倍ずれる | m に直す(300 mm → 0.300 m)。mm で入れる式には ×10⁻⁶ が付いている |
| 直径と半径を取り違える | 4 倍ずれる | J = m × D² ÷ 8 = m × R² ÷ 2。どちらの式か確かめる |
| GD² をそのまま J として使う | 4 倍大きい | J = GD² ÷ 4 |
| 減速比を2乗しない・向きを逆にする | n 倍、逆なら n⁴ 倍ずれる | 負荷側の値 ÷ n²(n = モーターの回転数 ÷ 負荷の回転数) |
| 平行軸の定理の r を端から測る | 大きく、または小さく見る | r は重心から回る軸までの距離 |
| ねじ軸・カップリング・プーリー・減速機を入れ忘れる | 慣性比を小さく見て、試運転でゆれる | モーターが回すものを全部一覧にしてから足す |
古い図面やモーターの資料では、回しにくさを GD²(ジーディースクエア)[kgf·m²] で書いていることがあります。J = m × R²、GD² = W × D² で、直径は半径の2倍なので、数値は GD² = 4 × J です。GD² と回転のエネルギーは、同じ筆者が運営する電気のブログ shirasusolo.net のはずみ車(フライホイール)の GD²で詳しく解説しています。なお、梁のたわみに使う「断面二次モーメント」(記号 I、単位 m⁴)は別物です。
慣性の計算は、まず「大きい部品から順に」一覧を作ります。慣性は質量と距離の2乗で効くので、回転テーブル・プーリー・アームの先端のような、大きくて軸から遠い部品が結果のほとんどを決めます。ボルトや小さな穴まで細かく引くより、大きい部品の寸法と質量を図面で確かめるほうが、結果の精度に効きます。
計算した値は、サーボの選定では慣性比と加速トルクに使い、試運転ではアンプが自動で推定した値(オートチューニング)と見比べます。大きく違うときは、部品の入れ忘れか、機械の摩擦・ガタを疑うきっかけになります。
- □ モーターが回す部品をすべて一覧にした(テーブル・ワーク・治具・ねじ軸・カップリング・プーリー・減速機)
- □ 寸法を m、質量を kg に直して計算した
- □ 中空の部品は外径と内径の両方を入れた
- □ 軸からずれた部品は、重心から軸までの距離 r で m × r² を足した
- □ 直線に動く物は、リードやプーリー径で換算した
- □ 減速機の先は ÷ n² でモーターの軸に換算し、減速機そのものの値を足した
- □ ワークが一番重いときと一番軽いときの両方を出した
よくある質問
まとめ:慣性モーメントは回しにくさ。m×r² を足して、モーターの軸に換算する
- 慣性モーメントは回しにくさ。回転いすで腕を広げると回しにくいように、重さが軸から遠いほど大きい
- 式の出どころは F = m × a。遠いかけらほど速く動き、ねじる腕も長いので、距離が2乗で効く(J = Σ m r²)
- 円板は r² の平均が R² の半分なので J = m × D² ÷ 8。厚さが同じなら直径の4乗で効く(2倍で16倍)
- 軸がずれたら m × r² を足す。直線の物は m × (リード ÷ 2π)²、減速機の先は ÷ n²。どちらも「エネルギーが同じ」から出る
- プーリーや減速機そのものの回しにくさで、減速の効果が消えることがある。大きく遠い部品から一覧にして足す
出した回しにくさは、サーボモータの選定(加速トルク・実効トルク・慣性比)で使います。選定の手順を、台車を押す人のたとえと計算例でまとめた記事を、公開しだいここに並べます。
PLC・サーボ・インバーターを実務で扱ってきた電気・制御の設計者です。制御の記事は、選び方・設定の順番・止まったときの切り分けを、実務の判断のしかたから書いています。機械(材料・機械要素・図面)の記事は本職ではないため、JIS とメーカーの技術資料を調べてまとめ、出典を示しています。
次に読むべき記事
回しにくさが出せたら、サーボモータの容量選定、慣性比を超えたときの対処、減速機の選び方へ進みましょう(記事は公開しだい、ここに並べます)。